Django保存图像时自动压缩的实现方案
本文详解如何在Django中利用Pillow库和pre_save信号,在保存ImageField时自动压缩图像。通过调整JPEG质量参数及结合尺寸调整,有效减小文件体积,提升网站加载速度并节省服务器存储空间。
2026-10-13
6

本文详解如何在Django中利用Pillow库和pre_save信号,在保存ImageField时自动压缩图像。通过调整JPEG质量参数及结合尺寸调整,有效减小文件体积,提升网站加载速度并节省服务器存储空间。
本文详细介绍如何使用Python通过pyserial库与TTL串口摄像头(VC0706)进行通信。内容涵盖端口识别、协议命令发送、版本号读取、设备复位及图像拍摄等核心功能。针对读取过程中出现的字节残留问题提供了具体的调试与解决方案,并附带完整的代码实现与测试步骤,帮助开发者快速掌握串口摄像头控制技巧。
本文介绍如何利用Python的Selenium库定位网页元素,结合Pillow库对动态生成的验证码图片进行截图和精准裁剪,并通过调用图鉴等第三方商业接口实现自动化识别。该方法适用于解决Web端图片验证码登录或注册场景,包含完整的代码实现与错误处理建议。
本文详细解析OpenCV中绘制几何图形的核心函数。通过cv2.circle实现圆形绘制,利用cv2.ellipse控制椭圆参数,使用cv2.polylines完成任意多边形绘制。文章涵盖关键参数设置、颜色填充及线条类型选项,并提供完整Python代码示例,帮助开发者快速掌握基础图形绘制技巧。
本文详解如何在TensorFlow中将8x8个32x32图像块重组为256x256图像。核心步骤包括利用tf.reshape调整维度,通过tf.concat进行行列拼接,以及处理batch_size维度时结合list与tf.stack。文章还指出了TensorFlow中直接赋值报错的解决方案,提供完整代码示例供深度学习开发者参考。
本文针对TensorFlow在批量测试时因sess.run导致的内存溢出问题,分析发现根源在于for循环内部动态创建tf操作节点,导致计算图无限膨胀。通过将resize_bilinear和argmax等Op移出循环至初始化阶段,可有效防止图节点重复增加,显著降低内存占用并提升推理速度。
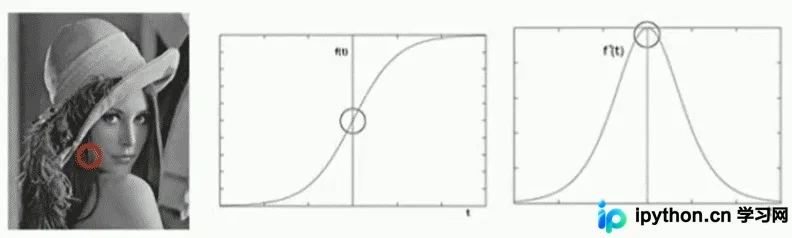
本文详细解析OpenCV Python中图像梯度的计算方法,重点介绍一阶Sobel算子与二阶Laplacian算子的原理及实现。通过完整代码示例,演示如何利用cv.Sobel和cv.Laplacian函数进行边缘提取,包括梯度绝对值转换、加权合成及自定义核处理,帮助开发者掌握图像边缘检测的核心技术。
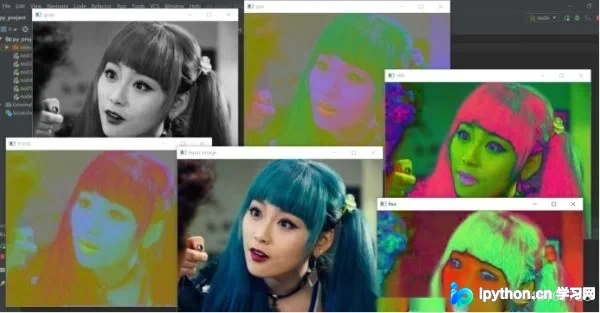
本文介绍在Python3.6环境下使用OpenCV库进行图片色彩空间转换的方法。详细解析RGB、HSV、YUV、YCrCb及HIS等常见色彩空间的特点与应用场景,并提供完整的代码示例,展示如何读取图像并转换为不同色彩空间进行可视化处理,适用于图像识别与开发需求。
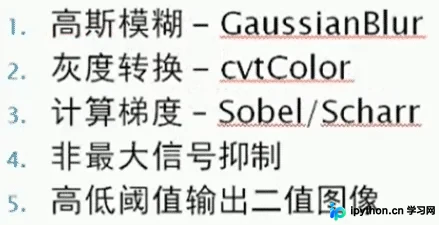
本文详细解析OpenCV中Canny边缘检测算法的实现过程,涵盖高斯模糊、灰度转换、梯度计算、非极大值抑制及高低阈值连接五个核心步骤。通过Python代码示例,展示cv2.Canny函数的参数配置与完整调用流程,帮助开发者理解边缘提取原理并应用于实际项目。
本文介绍如何使用 OpenCV 和 Python 实现图像二值化。通过示例代码演示全局阈值与 Otsu 自动阈值处理的区别,解析 cv.threshold 函数参数及标志位用法,帮助开发者掌握将灰度图转换为黑白图像的核心技术。
本文详细介绍如何利用pythonnet在Python中调用Halcon脚本。内容涵盖pythonnet的安装与基础用法、HDevEngine的调用流程、ref类型参数处理,以及核心难点:将Python numpy ndarray高效转换为Halcon HImage对象。通过具体代码示例,解决跨平台数据类型差异及内存偏移问题,提供可直接复用的转换方案。
本文介绍如何使用Python OpenCV库中的copyMakeBorder函数对图像进行边缘扩充。详细解析了BORDER_REPLICATE(复制边界)、BORDER_REFLECT(反射/轴对称)以及BORDER_CONSTANT(常数填充)三种常见填充模式的实现方法与参数配置,适用于模型训练前的数据预处理场景。