OpenCV模板匹配matchTemplate详解:原理、算法与代码实现
本文深入解析OpenCV中模板匹配函数matchTemplate的工作原理,详细对比TM_SQDIFF、TM_CCORR及TM_CCOEFF等六种匹配算法的适用场景与数值含义,并结合Python代码演示如何获取最佳匹配位置及绘制结果,帮助开发者掌握图像局部特征识别的核心技术。
2026-10-13
6

本文深入解析OpenCV中模板匹配函数matchTemplate的工作原理,详细对比TM_SQDIFF、TM_CCORR及TM_CCOEFF等六种匹配算法的适用场景与数值含义,并结合Python代码演示如何获取最佳匹配位置及绘制结果,帮助开发者掌握图像局部特征识别的核心技术。
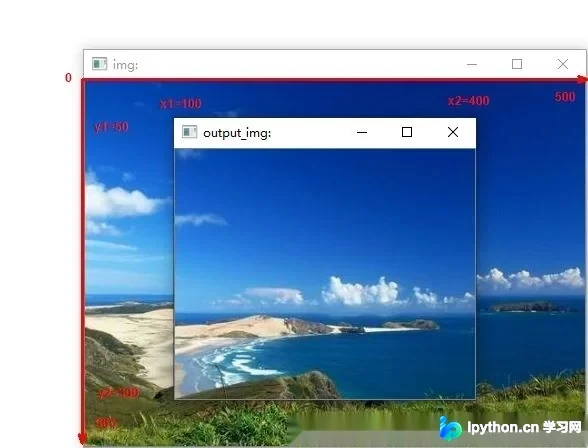
本文详解如何使用 Python 和 OpenCV 库对图像进行精确裁剪。通过 numpy 数组切片技术,演示如何根据 y1, y2, x1, x2 坐标提取矩形区域,以及如何单独提取指定行或列的数据。包含完整代码示例及参数说明,适用于图像预处理及特征提取场景。
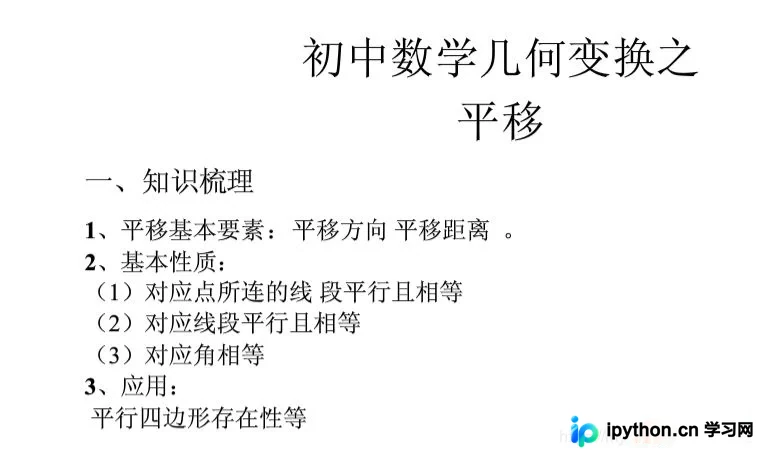
本文详解OpenCV中图像平移的几何原理,通过二维坐标变换推导三维仿射矩阵的构造方法。重点解析cv2.warpAffine函数的参数配置,包括变换矩阵M、输出尺寸dsize及插值方式flags,结合Python代码示例演示如何实现图像平移及边界填充处理。
本文介绍使用 OpenCV C++ 库提取视频每一帧并保存为图片的方法。通过 VideoCapture 类读取视频,利用 get 方法获取帧总数、帧率等属性,并设置起始与结束帧范围。代码演示了如何遍历视频帧、调用 waitKey 控制显示节奏,以及处理文件释放,适用于基础视频分析场景。
本文提供基于 OpenCV C++ 的摄像头捕获与颜色识别示例。通过 cvCreateCameraCapture 初始化摄像头,遍历视频帧像素,根据 BGR 通道阈值判断红色区域。当红色像素计数超过 70000 时输出 'red',否则显示原始视频流。
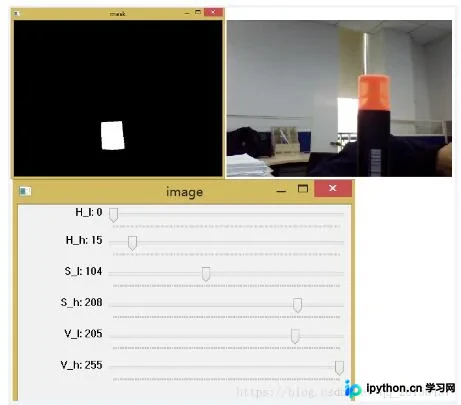
本文详细介绍如何使用OpenCV3.0和Python3.6实现特定颜色物体的实时追踪。通过设置HSV颜色空间阈值生成掩膜,并结合轮廓检测技术,在视频中框选并追踪目标物体。教程涵盖环境配置、阈值设定及具体代码实现,适用于计算机视觉初学者进行颜色识别与追踪开发。
本文介绍如何使用Python和OpenCV库实现摄像头数据的捕获与处理。内容涵盖建立视频捕获对象、实时读取帧并转换为灰度图显示,以及通过按键触发保存当前画面为图片文件。此外,还补充了针对本地USB摄像头和网络RTSP摄像头的具体实现代码,包括路径配置与循环读取逻辑,帮助开发者快速完成视频流处理与静态图像抓取功能。
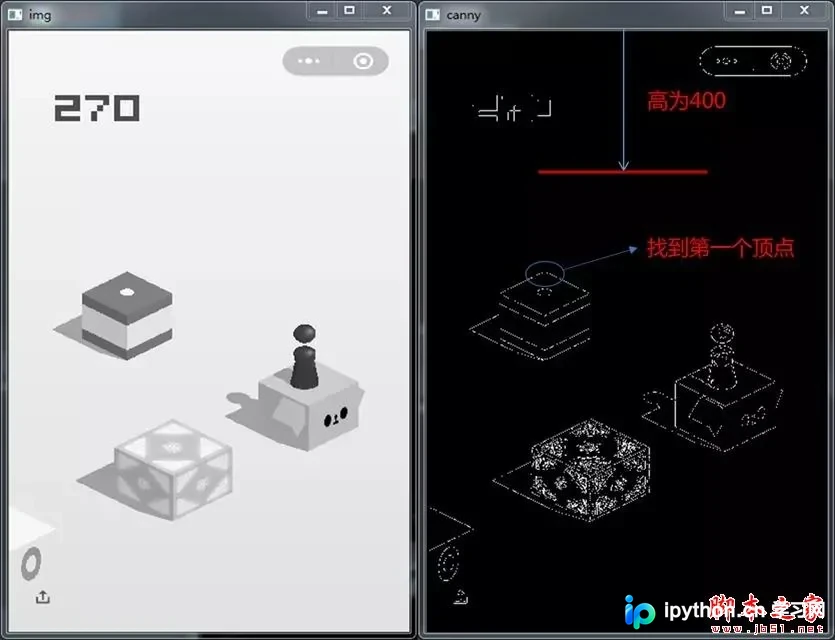
本文详解OpenCV中Canny边缘检测算法的实现流程,涵盖高斯模糊去噪、梯度计算、非最大抑制及双阈值处理等关键步骤。通过Python代码实战,演示如何提取游戏画面中方块的中心坐标,并结合距离公式与ADB命令实现“跳一跳”游戏的自动化操作,为计算机视觉在移动端游戏中的应用提供具体案例。
本文介绍如何使用 Python 和 OpenCV 库读取图片中指定坐标像素的 B、G、R 颜色值。通过示例代码展示如何加载图像并利用 NumPy 索引访问特定位置的像素通道数据,适用于需要分析图像局部色彩信息的场景。
本文详细介绍在OpenCV Python中如何进行图像轮廓的检测与绘制。涵盖从二值化预处理、使用findContours获取轮廓及层次结构,到利用drawContours绘制单个或所有轮廓的具体代码实现。重点解析cv2.RETR_TREE等检索模式及CHAIN_APPROX_SIMPLE近似方法,提供完整示例代码与参数说明,帮助开发者掌握形状分析与物体识别的基础技术。
本文详解OpenCV中轮廓检测的核心流程,涵盖从图像二值化、Canny边缘检测到findContours函数的使用。深入解析如何通过approxPolyDP进行形状逼近,利用convexHull获取凸包,并结合HoughLinesP与HoughCircles实现直线与圆形的精准识别,附带完整Python代码示例。
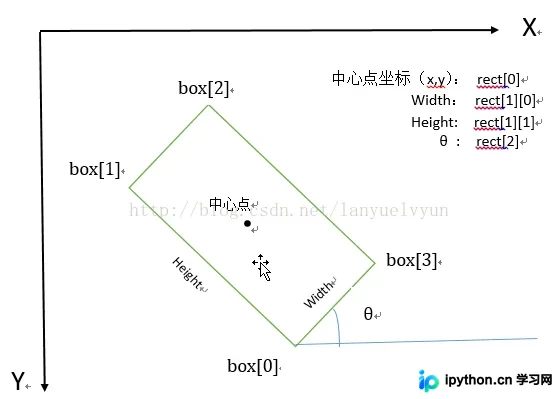
本文介绍如何使用OpenCV的cv2.minAreaRect函数计算点集的最小外接矩形。该函数返回中心坐标、宽高及旋转角度,需配合cv2.boxPoints获取四个顶点坐标。重点解析旋转角度的定义范围、width与height的非大小定义规则,以及OpenCV坐标系下的角度正负含义,帮助开发者正确绘制和理解矩形参数。