Python3实现树莓派4驱小车控制程序详解
本文介绍如何使用Python3在树莓派上实现四驱小车的运动控制。内容涵盖硬件准备、L298N驱动模块连接注意事项、GPIO引脚配置文件config.ini的编写,以及基于configparser和RPi.GPIO库的控制程序car_controler.py核心代码。重点解析前后左右四个电机的引脚定义及方向控制逻辑,为硬件爱好者提供完整的软件实现参考。
2026-10-13
24

本文介绍如何使用Python3在树莓派上实现四驱小车的运动控制。内容涵盖硬件准备、L298N驱动模块连接注意事项、GPIO引脚配置文件config.ini的编写,以及基于configparser和RPi.GPIO库的控制程序car_controler.py核心代码。重点解析前后左右四个电机的引脚定义及方向控制逻辑,为硬件爱好者提供完整的软件实现参考。
当 SQL Server 数据库因日志文件损坏或操作失误进入“置疑”状态时,可尝试通过修改系统表状态进入紧急模式(Emergency Mode)来抢救数据。本文介绍设置紧急模式、运行 DBCC CHECKDB 修复并导出数据的完整流程。
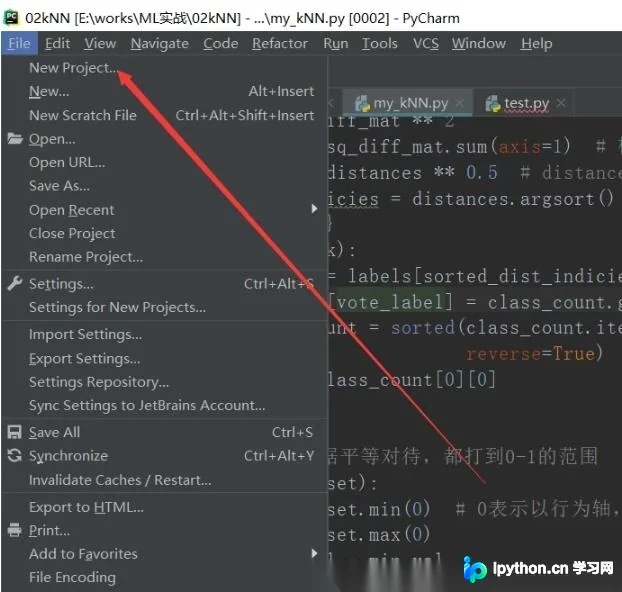
本文针对PyCharm中导入自定义Python文件时出现的模块名爆红及函数调用无代码提示问题,提供简明解决方案。通过在新建项目中重新整理文件结构,将相关文件放入指定文件夹,可有效消除报错并恢复智能提示功能,提升开发体验。
本文介绍C语言中非标准的内存处理函数bcopy、bzero和bcmp,分析其与memcpy、memset、memcmp的功能对应关系。重点说明这些函数因非ANSI标准在不同编译器(如VC6.0)中的兼容性问题,并提供使用标准函数或宏定义进行跨平台替代的最佳实践。
本文详细介绍Python标准库os模块的核心功能,涵盖路径操作、进程管理及系统环境参数获取三大类。重点解析os.path子库中绝对路径、相对路径、文件属性判断及时间获取等常用函数,并演示os.system调用外部程序的方法,帮助开发者高效进行系统级交互。
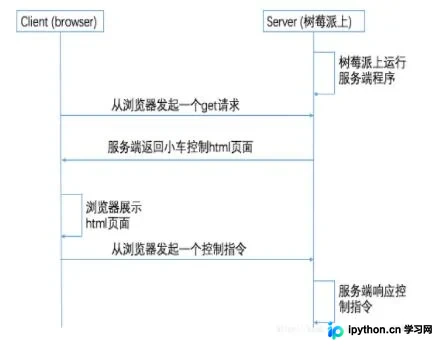
本文介绍基于Python实现树莓派四驱小车的网页端控制方案。通过搭建本地HTTP服务器,结合MJPG-Streamer视频流,用户可在同一局域网内通过浏览器实时查看画面并发送前后左右指令。文章详细解析了服务端代码逻辑、前端HTML交互及具体部署步骤,适用于基础机器人远程交互场景。
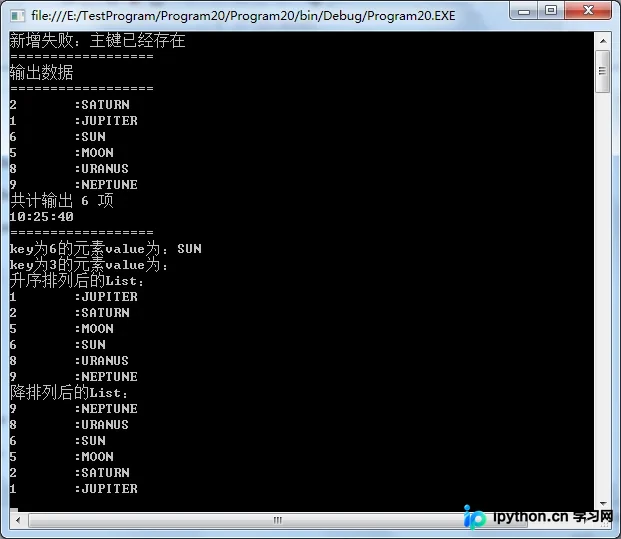
本文详细解析了如何在C#中使用泛型和LinkedList数据结构从零构建一个自定义的MyDictionary类。实现了增删改查、索引器访问及按字符串或数值对Key进行升序/降序排列的功能,适合理解集合底层机制的学习者参考。
本文介绍在PyCharm中调用其他文件夹源码时出现“can not be reference”错误的两种解决方法。方法一通过代码动态添加sys.path,方法二通过Project Structure设置Content Root。虽然代码运行正常,但编辑器可能仍提示无法识别,本文提供相关注意事项及完整操作步骤。
本文介绍如何使用Python正则表达式验证IP地址,提供完整的代码示例。通过re模块的compile、finditer及search方法,演示如何提取IP地址及捕获分组信息,适用于网络数据处理场景。
本文详解如何在 Django 3.0 及以上版本中利用内置的 ASGI 支持原生添加 WebSockets 功能。无需额外依赖,通过扩展默认 ASGI 应用程序,您可以处理 WebSocket 连接、收发数据及实现业务逻辑。教程涵盖从环境配置、ASGI 结构解析、代码实现到使用 uvicorn 和浏览器控制台进行测试的完整流程,帮助开发者快速掌握 Django 中的实时通信开发。
本文详细介绍如何将现有的 TensorFlow .pb 分类模型转换为适用于移动端的 .lite 格式。通过编译 TensorFlow 源码获取 TOCO 工具,并使用命令行参数指定输入输出节点、形状及数据类型完成转换。文章还提供了查找未知节点的方法,并对比了转换前后模型在 Android 设备上的大小与推理速度,展示 Lite 格式的加速效果。
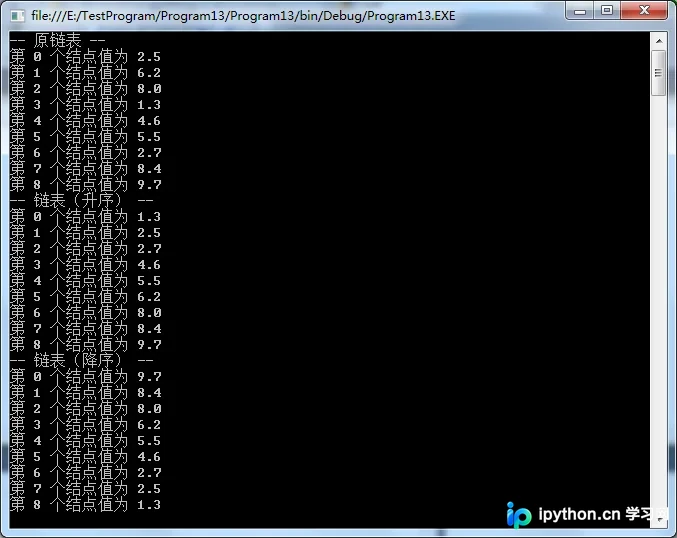
本文介绍如何在C#中为双向链表LinkedList实现自定义排序功能。通过构建新链表并按值逐个插入,支持按升序或降序排列元素。代码包含遍历、比较及节点插入逻辑,并附带打印输出与主程序调用示例,帮助开发者理解非内置排序场景下的链表处理方案。