Python实现单链表反转的三种核心算法详解
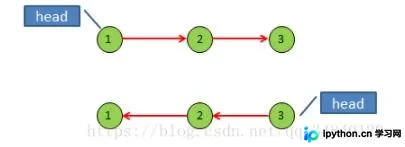
本文详细解析Python中单链表反转的三种主流实现方式:头部删除与插入法、三指针迭代法以及递归法。文章结合Node与LinkedList类定义,逐步演示各算法的逻辑步骤、指针移动过程及代码实现,涵盖从基础概念到具体编码的全流程,适用于准备大厂算法面试的开发者参考。
2026-10-15
7

本文详细解析Python中单链表反转的三种主流实现方式:头部删除与插入法、三指针迭代法以及递归法。文章结合Node与LinkedList类定义,逐步演示各算法的逻辑步骤、指针移动过程及代码实现,涵盖从基础概念到具体编码的全流程,适用于准备大厂算法面试的开发者参考。
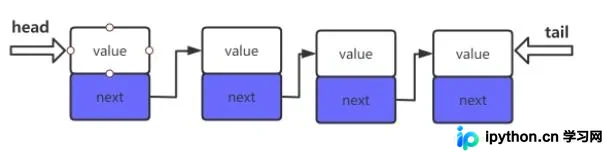
本文详细介绍Python中单链表反转的具体实现方法。通过定义Node类构建链表,利用pre、head、next三个指针变量在循环中逐步调整节点指向,实现链表的逆序排列。文章包含完整的Python代码示例及分步图解,详细解析了节点保存、指针重定向及边界条件处理等关键步骤,适合Python初学者理解链表操作逻辑。
本文详细介绍Java中二维数组的创建与使用。涵盖动态与静态初始化语法、不规则数组处理、内存分布原理及杨辉三角等实战案例,帮助开发者掌握二维数据的存储与操作技巧。
本文介绍Python中单链表反转的两种核心实现方式:循环(迭代)与递归。通过定义LNode节点类,分别展示了利用指针重定向的迭代逻辑和基于栈展开的递归逻辑。文章包含完整代码示例及图解说明,帮助开发者深入理解链表操作原理。
深入解析Go语言中闭包与defer的执行机制。通过匿名函数演示闭包如何捕获外部变量,剖析defer基于栈的先进后出原则及入参缓存特性。重点说明defer修改命名返回值与匿名返回值的差异,以及指针引用变化对延迟函数输出的影响,帮助开发者规避常见陷阱。
本文介绍使用Python进行车辆跟随滑模控制的仿真实现。通过设定车辆动力学参数,分别采用指数趋近律、等速趋近律及准滑模控制三种策略进行仿真。文章展示了切换函数与控制输入的可视化结果,为理解不同趋近律在车辆编队控制中的应用提供实例参考。
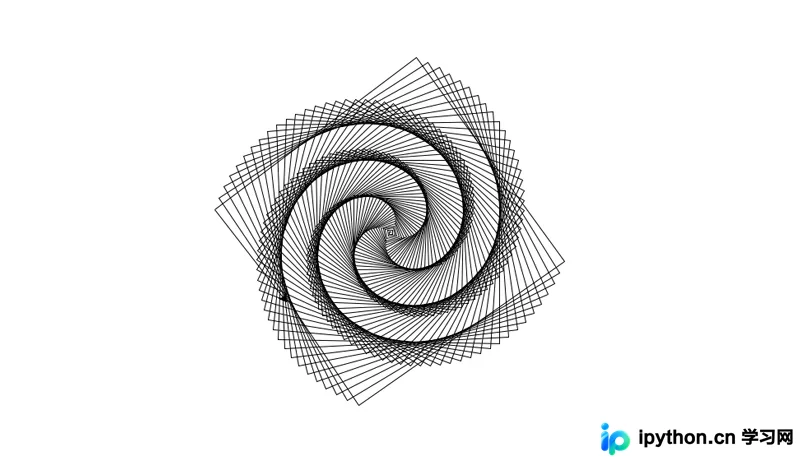
本文详细介绍Python中turtle库的安装方法及画布、画笔和绘图命令的核心用法。通过方形螺旋、彩色螺旋、太阳花、小蟒蛇、五角星及小猪佩奇等完整代码示例,演示如何设置画布大小、调整画笔颜色与宽度,并控制绘图轨迹。适合初学者快速掌握Python可视化绘图技巧。
本文详解Python中使用Keras进行神经网络模型的保存与读取。重点介绍model.save和load_model函数的用法,强调安装h5py模块的重要性,并通过手写体识别完整代码示例,展示模型训练、保存、删除后重新载入及预测的全过程。
本文详解如何在Python中使用Keras构建循环神经网络(RNN)。重点解析SimpleRNN层的batch_input_shape、time_steps等关键参数,并演示如何利用model.train_on_batch进行分批训练。结合MNIST手写数字识别案例,展示完整代码实现与准确率评估过程,帮助开发者掌握RNN基础训练流程。
详解 MySQL 的完整备份与基于时间点的数据恢复流程,包括 SQL 文件导入、全量备份逻辑以及 XtraBackup 物理备份。介绍范围、哈希、时间分区及数据归档策略。深入解析主从复制原理,提供从服务器授权到 my.cnf 配置文件修改及状态检查的标准步骤,实现读写分离基础架构。
本文深入解析目标检测核心指标IOU(交并比),阐述其作为预测框与真实框重叠程度评估工具的作用。通过公式拆解分子(交集)与分母(并集),说明IOU如何量化匹配质量。附带Python OpenCV完整代码,演示矩形框绘制及IOU计算过程,帮助开发者理解并应用该评估标准。
本文详细介绍在 Win10 64位系统下,如何下载并配置 Visual Studio 2022 与 OpenCV4.5.5。涵盖从 VS 社区版安装、OpenCV Win pack 获取,到环境变量设置、项目属性配置(包含目录、库目录、附加依赖项)的全流程,最后通过 C++ 控制台代码验证配置是否成功。