

Python Matplotlib 与 Pyecharts 雷达图选型对比
深入对比 Python 中 Matplotlib 与 Pyecharts 绘制雷达图的底层原理、数据闭合处理、交互支持及实际应用场景,提供完整代码示例与工程选型决策路径。
在 Python 数据可视化中,雷达图(Radar Chart,又称蜘蛛网图或极坐标多维评估图)常用于员工能力评估、算法模型多指标评测、硬件综合性能横向对比等场景。实现雷达图时,开发者最常接触的两个库是 Matplotlib 与 Pyecharts。二者并非简单的语法差异,而是代表了完全不同的技术演进路径:Matplotlib 依托极坐标数学投影体系,专注高精度印刷品与离线矢量交付;Pyecharts 则桥接工业级 Web 图表引擎 ECharts,专为浏览器交互、动态呈现及大屏看板而设计。本文从渲染管线、编码实现、关键陷阱到工程落地展开全方位对比,帮助开发者在实际项目中作出准确的技术选型。
一、技术架构与渲染管线对比
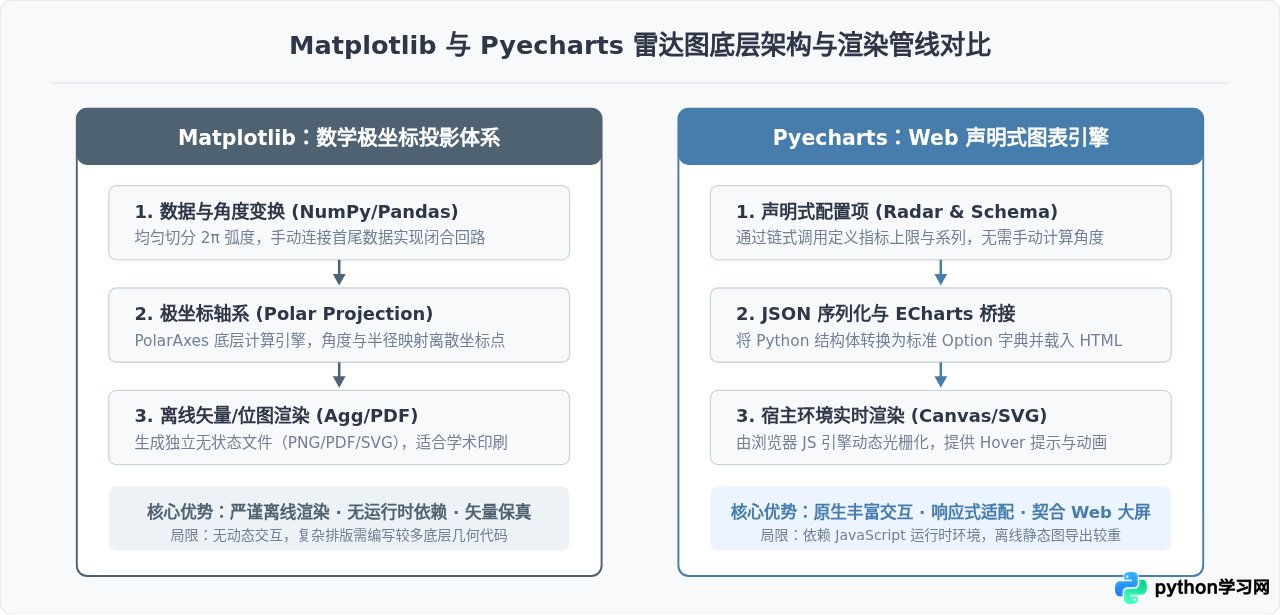
评估一个图表库是否合适,首先取决于其运行环境与产物交付形式。Matplotlib 与 Pyecharts 从数据输入到像素生成的全流程存在本质差异:
- Matplotlib:采用“极坐标轴系(PolarAxes)+ 离线静态渲染”架构。开发者需要自行将各指标映射到 0 至 2π 的弧度上,调用底层几何绘图命令(plot 与 fill)。最终渲染依赖 Agg(位图)或 PDF/SVG(矢量)后端,在 Python 进程内完成栅格化或几何描述输出。
- Pyecharts:采用“声明式配置项 + 客户端 JavaScript 引擎”架构。Python 代码只负责组装规范的 JSON 数据字典,并将其注入包含 ECharts.js 的 HTML 页面中。真正的坐标计算、多边形闭合与图形光栅化全部由客户端浏览器(或 V8 引擎)实时执行。
二、数据准备与核心编码实现对比
虽然雷达图的最终视觉形式都是一个多边形环绕极轴,但在实际编码中,两者的构建步骤存在显著差异。以下通过一个具体的“软件模块五维质量评测”场景展示各自的完整实现。
1. Matplotlib 的构建步骤与核心代码
在 Matplotlib 中并没有专门名为 radar() 的高级接口,雷达图是通过设置 subplot_kw=dict(polar=True) 在极坐标系上手工绘制折线和多边形面。关键步骤包括:
- 角度划分:使用
np.linspace(0, 2*np.pi, N, endpoint=False)将 2π 弧度均匀分割。 - 首尾闭合拼接:这是初学者最容易遗漏的步骤。若不把首个数据点复制追加到数组末尾,多边形将存在一条缺口。
- 极轴方向校正:Matplotlib 极坐标默认 0 度在右侧(3 点钟方向),通常需要调用
set_theta_offset(np.pi / 2)将起点旋转至顶部(12 点钟方向),并通过set_theta_direction(-1)调整为顺时针方向。
import numpy as np
import matplotlib.pyplot as plt

# 配置中文字体与负号处理
plt.rcParams['font.sans-serif'] = ['PingFang SC', 'Microsoft YaHei', 'SimHei']
plt.rcParams['axes.unicode_minus'] = False

# 1. 准备多维指标数据
categories = ['代码质量', '执行效率', '可维护性', '测试覆盖', '扩展能力']
values = [85, 92, 78, 88, 90]
num_vars = len(categories)

# 2. 计算极坐标弧度角度
angles = np.linspace(0, 2 * np.pi, num_vars, endpoint=False).tolist()

# 3. 关键处理:首尾连接构成闭合多边形
values_closed = values + [values[0]]
angles_closed = angles + [angles[0]]

# 4. 创建极坐标画布
fig, ax = plt.subplots(figsize=(6, 6), subplot_kw=dict(polar=True))

# 绘制折线与半透明填充区域
ax.plot(angles_closed, values_closed, color='#477DAD', linewidth=2, label='算法模块A')
ax.fill(angles_closed, values_closed, color='#477DAD', alpha=0.25)

# 调整极坐标起点与旋转方向
ax.set_theta_offset(np.pi / 2)     # 起点置于正上方
ax.set_theta_direction(-1)          # 顺时针排列
ax.set_thetagrids(np.degrees(angles), categories, fontsize=11)

# 设置径向轴刻度范围与标签
ax.set_ylim(0, 100)
ax.set_yticks([20, 40, 60, 80, 100])
ax.set_yticklabels(['20', '40', '60', '80', '100'], color='#718096', size=9)

plt.title('Matplotlib 模块多维质量评估', pad=24, fontsize=14, weight='bold')
plt.legend(loc='upper right', bbox_to_anchor=(1.2, 1.1))
plt.tight_layout()
plt.savefig('radar_matplotlib.png', dpi=300)
plt.close()
2. Pyecharts 的构建步骤与核心代码
Pyecharts 提供专门的 Radar 图表类,开发者面向结构体配置而非几何点位:
- 声明雷达模式(Schema):通过
opts.RadarShapeOpts定义每个维度的名称与上限值(max_),支持为不同维度配置不同的量纲与量程。 - 添加数据系列:调用
add()方法传入系列名称与二维数组,Pyecharts 会自动处理数据闭合与比例缩放。 - 全局样式配置:通过
set_global_opts()配置 Tooltip、Legend 以及多边形分割线。
from pyecharts import options as opts
from pyecharts.charts import Radar

# 1. 定义指标维度与各轴极值上限
schema = [
    opts.RadarShapeOpts(name="代码质量", max_=100),
    opts.RadarShapeOpts(name="执行效率", max_=100),
    opts.RadarShapeOpts(name="可维护性", max_=100),
    opts.RadarShapeOpts(name="测试覆盖", max_=100),
    opts.RadarShapeOpts(name="扩展能力", max_=100),
]

# 2. 准备系列数据(无需手动首尾拼接,内部自动闭合)
data_module_a = [[85, 92, 78, 88, 90]]
data_module_b = [[75, 80, 95, 82, 85]]

# 3. 链式构建雷达图实例
radar = (
    Radar(init_opts=opts.InitOpts(width="720px", height="560px", bg_color="#F8F9FA"))
    .add_schema(
        schema=schema,
        shape="polygon",  # 网格形状:'polygon'(多边形)或 'circle'(圆形)
        splitline_opt=opts.SplitLineOpts(is_show=True),
    )
    .add(
        series_name="算法模块A",
        data=data_module_a,
        color="#477DAD",
        areastyle_opts=opts.AreaStyleOpts(opacity=0.3),
        linestyle_opts=opts.LineStyleOpts(width=2),
    )
    .add(
        series_name="算法模块B",
        data=data_module_b,
        color="#4F6272",
        areastyle_opts=opts.AreaStyleOpts(opacity=0.2),
        linestyle_opts=opts.LineStyleOpts(width=2),
    )
    .set_global_opts(
        title_opts=opts.TitleOpts(title="Pyecharts 模块综合能力对比", pos_left="center"),
        legend_opts=opts.LegendOpts(pos_top="bottom"),
        tooltip_opts=opts.TooltipOpts(trigger="item"),
    )
)

# 4. 生成自包含 HTML 页面
radar.render("radar_pyecharts.html")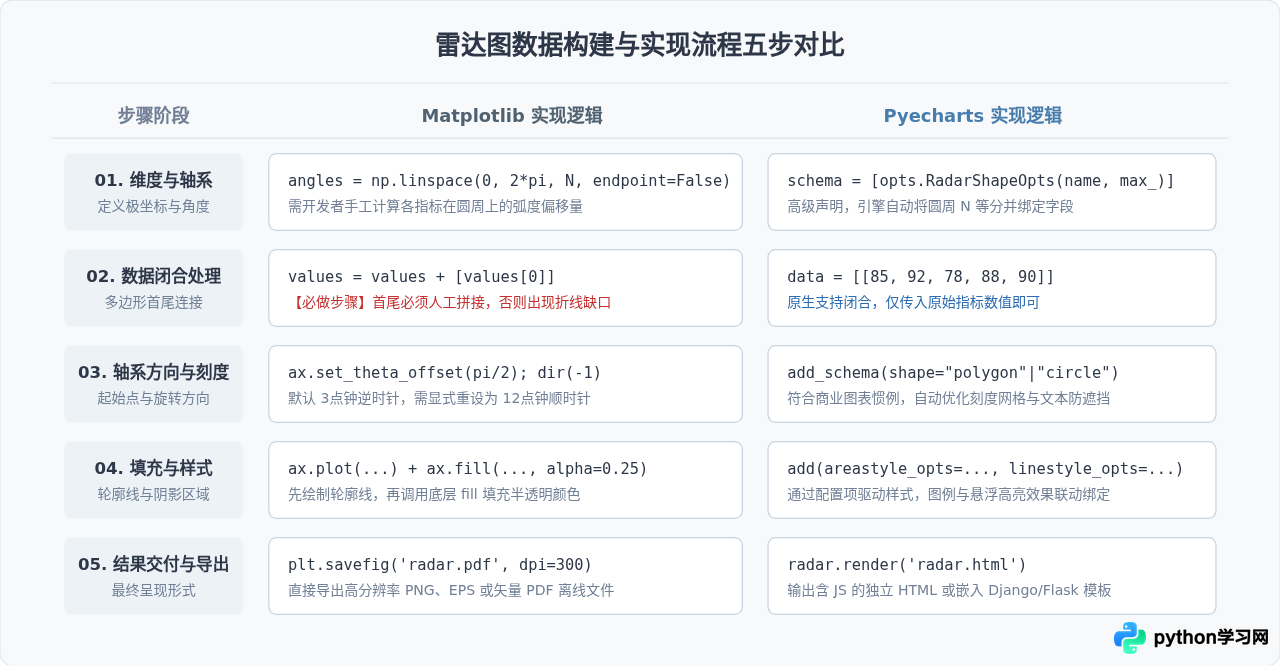
三、关键功能与工程表现横向对比
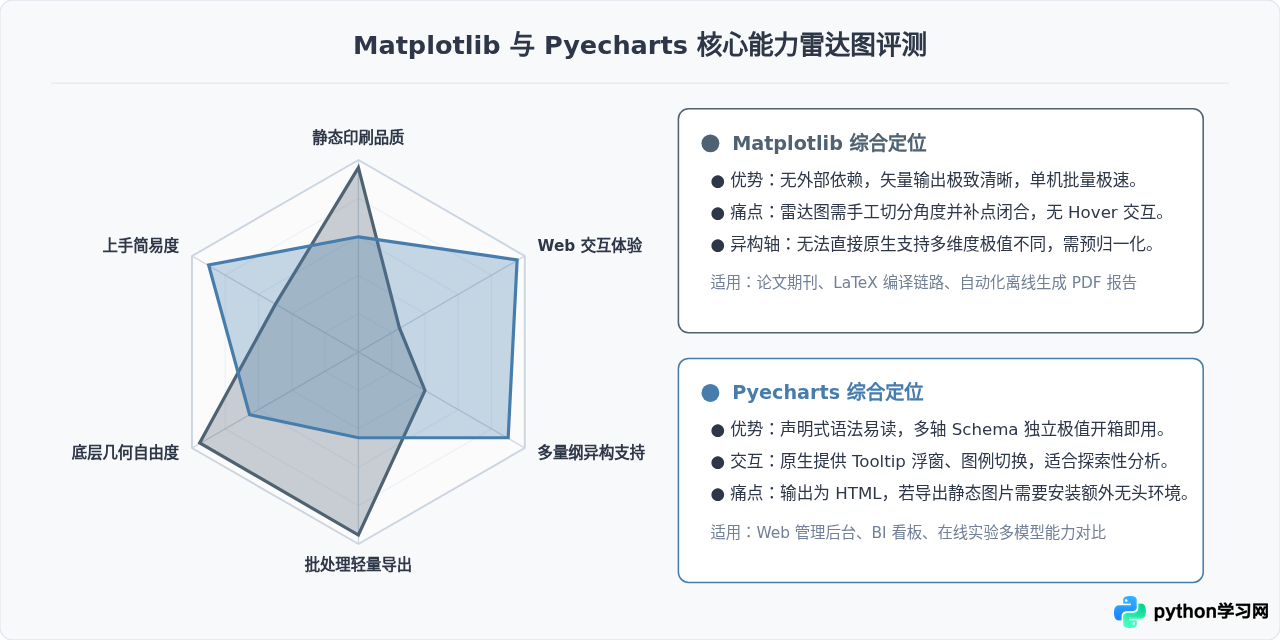
为了全面评估两款工具在真实项目中的表现,我们将从交互性、极值异构、排版控制、环境依赖与导出性能等核心维度进行量化对照:
| 评估维度 | Matplotlib | Pyecharts | 选型影响与考量 |
|---|---|---|---|
| 动态交互支持 | 弱(仅在原生 GUI 窗口中有放大/平移,无 Tooltip) | 极强(原生支持鼠标 Hover 浮窗、图例显隐切换、过渡动画) | 面向终端用户或大屏展示时,Pyecharts 的交互体验远超静态图表。 |
| 异构极值与独立轴 | 复杂(各维度统一共享半径坐标,需手动归一化数据) | 原生支持(每个指标可在 Schema 中配置独立的 min_ 与 max_) | 当维度量纲差异极大(如“耗时 20ms”与“并发量 5000”)时,Pyecharts 显著简化处理。 |
| 离线批量导出性能 | 极高(Python 原生单图耗时约 20-50ms,内存占用极低) | 较低(导出 PNG 需借助 Node.js / Selenium 启动无头浏览器) | 后台自动化生成几百份 PDF 报告时,Matplotlib 效率更高且环境单纯。 |
| 文本与中文适配 | 需手动配置字体(易遇方块乱码或负号缺失),防重叠需算边距 | 开箱即用(利用浏览器系统字体渲染,支持自适应布局) | Pyecharts 在中文环境更省心;Matplotlib 需维护统一字体配置。 |
| 底层图层深度定制 | 自由度极高(支持在任意极坐标位置添加任意几何图元) | 受限于 ECharts 配置项体系(超出配置范围需写 JS 注入) | 对科研论文特殊误差棒、复杂标注线等需求,Matplotlib 更具韧性。 |
四、实际开发中的常见问题与避坑指南
初学者绘制 Matplotlib 雷达图时,最常见的两个视觉瑕疵是:多边形右侧出现裂缝,以及顶角文字被极坐标网格线遮挡。
- 修复裂缝:必须确保
angles与values都执行arr + [arr[0]]。绘图函数plot必须以起点作为终点。 - 标签防遮挡:Matplotlib 的
set_thetagrids在文字较长时会与外圈网格交叠,应使用ax.tick_params(pad=12)增大轴标签与边缘的间距,或者在调用set_thetagrids时适度缩减字体大小并手动加入换行符\n。
Pyecharts 默认通过在线 CDN(如 assets.pyecharts.org)加载 ECharts.js 资源。在完全内网或离线部署时,生成的 HTML 打开可能会出现空白。
- 内网离线方案:使用
CurrentConfig.ONLINE_HOST = "http://your-internal-cdn/assets/"将 JS 资源重定向至本地或私有服务器;或安装pyecharts-assets包提供本地离线静态资源。 - 静态图保存方案:若必须用 Pyecharts 输出 PNG,不要使用手工截图,推荐在服务器配置
snapshot-selenium或snapshot-phantomjs,通过调用make_snapshot(driver, radar.render(), "output.png")完成无头自动化渲染导出。
五、技术选型决策树与落地建议
综合以上分析,团队在技术选型时无需追求“非此即彼”。推荐根据宿主环境与交付格式两项硬性指标,参考如下决策流程:
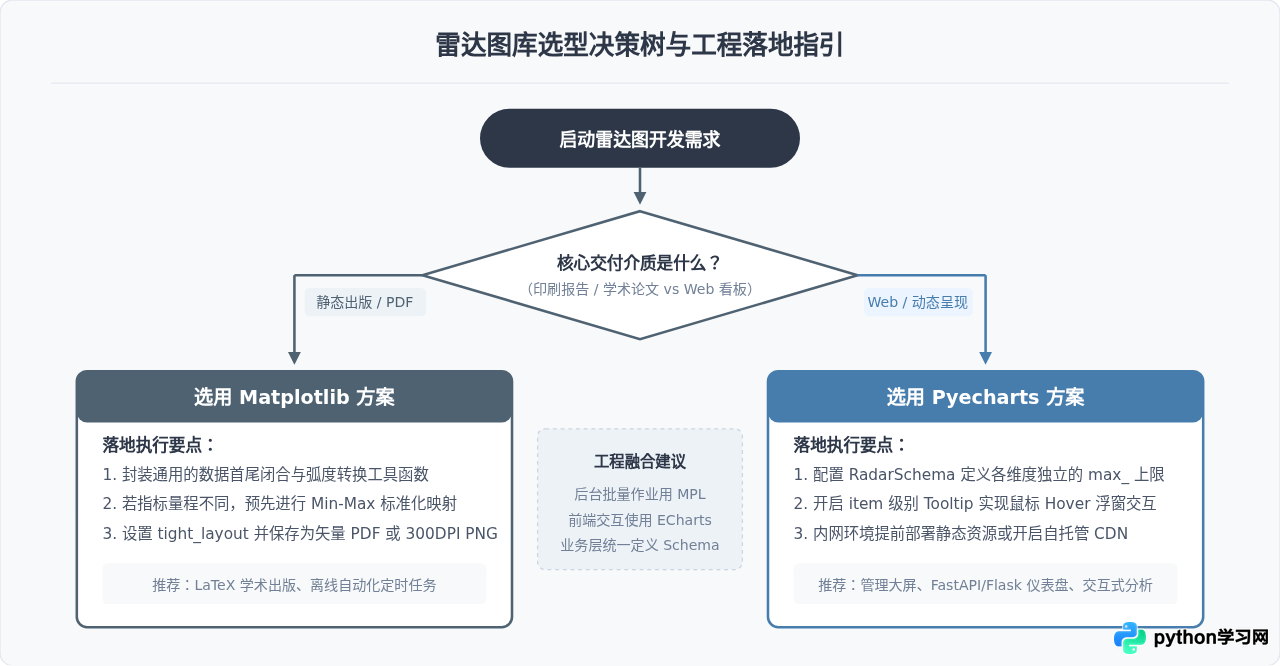
总的来说,Matplotlib 与 Pyecharts 在雷达图应用上各有千秋:若目标受众通过纸质印刷或 PDF 文档阅读,且对矢量清晰度与无依赖批处理有硬性要求,选择 Matplotlib 是最稳妥的路径;若图表面向浏览器终端用户,需要通过鼠标交互探索多维数值细节,或直接集成进 Web 大屏系统,选择 Pyecharts 则能大幅降低开发成本并获得更出色的交互体验。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









