

Python通过国内镜像源加速安装gym库及其依赖包
详细介绍在Python中使用国内镜像源加速安装gym强化学习库及其依赖包的具体方法,涵盖临时指定镜像、配置全局永久镜像源、常见国内主流镜像对比、附加依赖项安装以及常见报错排查。
假设你正在准备搭建一个强化学习开发环境,刚在终端敲下 pip install gym,控制台的下载进度条便长时间停留在几 KB/s,随后甚至直接抛出 ReadTimeoutError 中断退出。这是国内 Python 开发者在安装库时经常碰到的典型场景:PyPI 官方源部署在海外,由于跨国网络链路的抖动与带宽限制,像 gym 这样同时涉及多种图形、数值计算依赖的强化学习库,极易发生传输卡顿或构建超时。解决这一痛点最稳定、最直接的方案,就是切换至国内各大高校或知名云厂商同步维护的 PyPI 镜像源。本文将系统讲解如何通过临时参数与全局永久配置两种方式使用国内镜像源加速安装 gym 库,并演示其核心扩展依赖项的高效配置与验证流程。
一、准备工作与国内常用镜像源速查
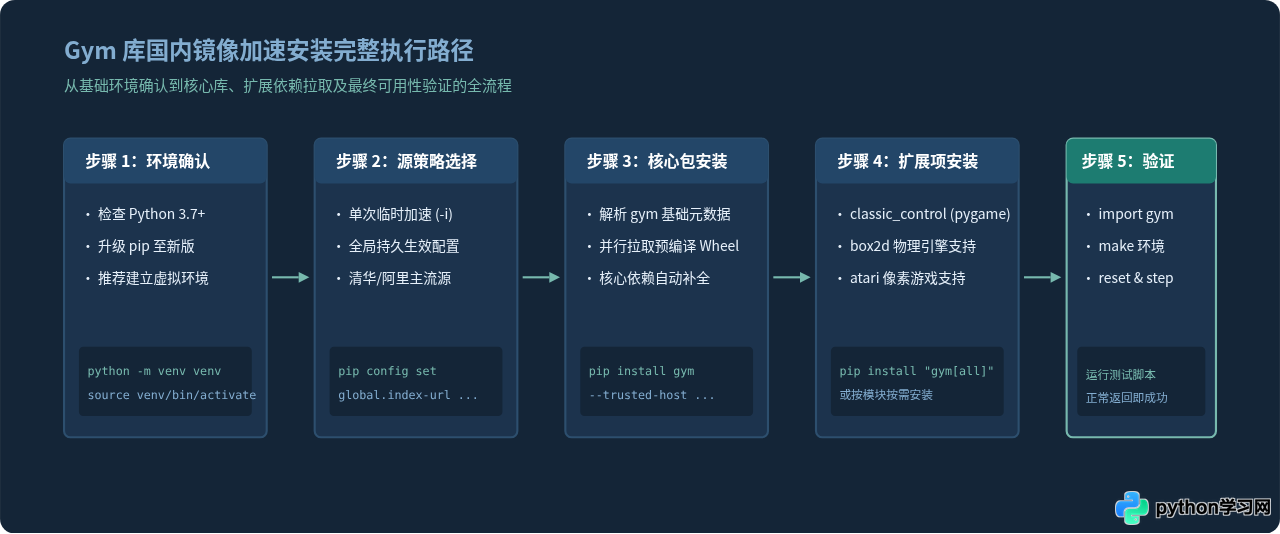
在开始安装前,建议首先核验本地 Python 与包管理工具 pip 的版本。Gym 库在较新版本中对 Python 3.7+ 拥有更好的兼容性,确保 pip 处于较新版本也能避免许多旧版本 Wheel 包的解包问题:
# 检查当前 Python 与 pip 版本
python --version
pip --version

# 可选:先升级 pip 自身至最新版本
python -m pip install --upgrade pip
国内有多家学术机构与大型云服务商提供与官方 PyPI 实时同步的开源镜像站点。这些站点部署在国内高速骨干网或多线 BGP 机房,通常能在几毫秒内建立连接并跑满本地下载带宽。以下是常用的几处镜像源列表:
| 镜像源名称 | Index URL (安装索引地址) | 网络特点与适用场景 |
|---|---|---|
| 清华大学 TUNA 镜像站 | https://pypi.tuna.tsinghua.edu.cn/simple |
教育网与公网双线覆盖,同步频率极高,稳定性公认最佳 |
| 阿里云开源镜像站 | https://mirrors.aliyun.com/pypi/simple/ |
全国 CDN 节点加速,电信与联通网络下载吞吐极大 |
| 中国科学技术大学 (USTC) | https://pypi.mirrors.ustc.edu.cn/simple/ |
学术网络支持优异,访问时延极低 |
| 腾讯云开源镜像站 | https://mirrors.cloud.tencent.com/pypi/simple/ |
腾讯云及华南、华东地区访问速度快,同步周期短 |
二、方法一:命令行参数临时加速安装
如果你只需要在某次临时测试中快速下载 gym,而不想修改系统或当前用户的全局包管理配置,可以直接在执行 pip install 时通过 -i 参数(等同于 --index-url)显式指定国内镜像节点。
1. 基础单行命令
# 使用清华大学开源镜像源安装基础版 gym
pip install gym -i https://pypi.tuna.tsinghua.edu.cn/simple

# 或者使用阿里云镜像源
pip install gym -i https://mirrors.aliyun.com/pypi/simple/
2. 添加信任主机参数规避 SSL 验证阻拦
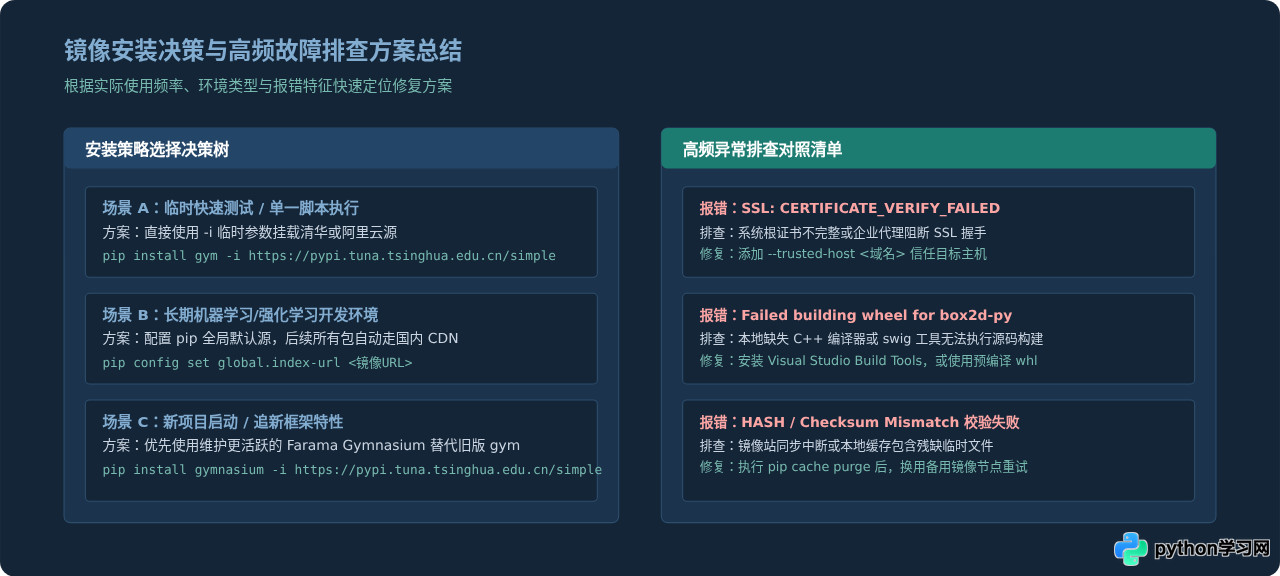
部分企业内网、较旧版本的 OpenSSL 运行时或某些代理环境下,可能会在握手阶段抛出 SSL: CERTIFICATE_VERIFY_FAILED 错误。此时可以追加 --trusted-host 显式将镜像域名添加至受信白名单:
# 显式追加 trusted-host 参数
pip install gym -i https://pypi.tuna.tsinghua.edu.cn/simple --trusted-host pypi.tuna.tsinghua.edu.cn

# 若使用阿里云源对应命令:
pip install gym -i https://mirrors.aliyun.com/pypi/simple/ --trusted-host mirrors.aliyun.com执行上述安装命令时,请确保位于已经激活的目标虚拟环境终端中。如果终端提示 pip: command not found,在 Windows 下可尝试换用 python -m pip install ...,在 Linux/macOS 下使用 python3 -m pip install ...。
三、方法二:配置全局镜像源实现永久加速
每次输入长链接既耗时又容易出错。若你希望以后系统内所有 pip install 命令都自动采用国内高速镜像源,只需进行一次性全局持久化配置。
1. 现代化配置方式:pip config 命令(推荐)
现代 pip(10.0 及以上版本)提供了内置的 config 指令,无需手动寻找并新建文本文件,即可自动修改对应系统的配置:
# 将默认下载源全局指定为清华源
pip config set global.index-url https://pypi.tuna.tsinghua.edu.cn/simple

# 配置信任主机(防止 SSL 告警)
pip config set install.trusted-host pypi.tuna.tsinghua.edu.cn

# 查看当前生效的所有全局配置项
pip config list
命令成功执行后,控制台会输出配置文件保存的绝对路径(如 Writing to /Users/.../.config/pip/pip.conf)。此时无需附加任何额外参数,直接运行常规命令即可全程高速下载:
# 全局配置完成后,直接输入包名即可
pip install gym
2. 手动创建配置文件(备用方案)
如果你在服务器上编写自动化部署脚本,也可以直接创建配置文件写入以下文本内容:
- Linux / macOS 平台:文件路径为
~/.pip/pip.conf或~/.config/pip/pip.conf - Windows 平台:文件路径为
%APPDATA%\pip\pip.ini(例如C:\Users\用户名\AppData\Roaming\pip\pip.ini)
[global]
index-url = https://pypi.tuna.tsinghua.edu.cn/simple
timeout = 60

[install]
trusted-host = pypi.tuna.tsinghua.edu.cn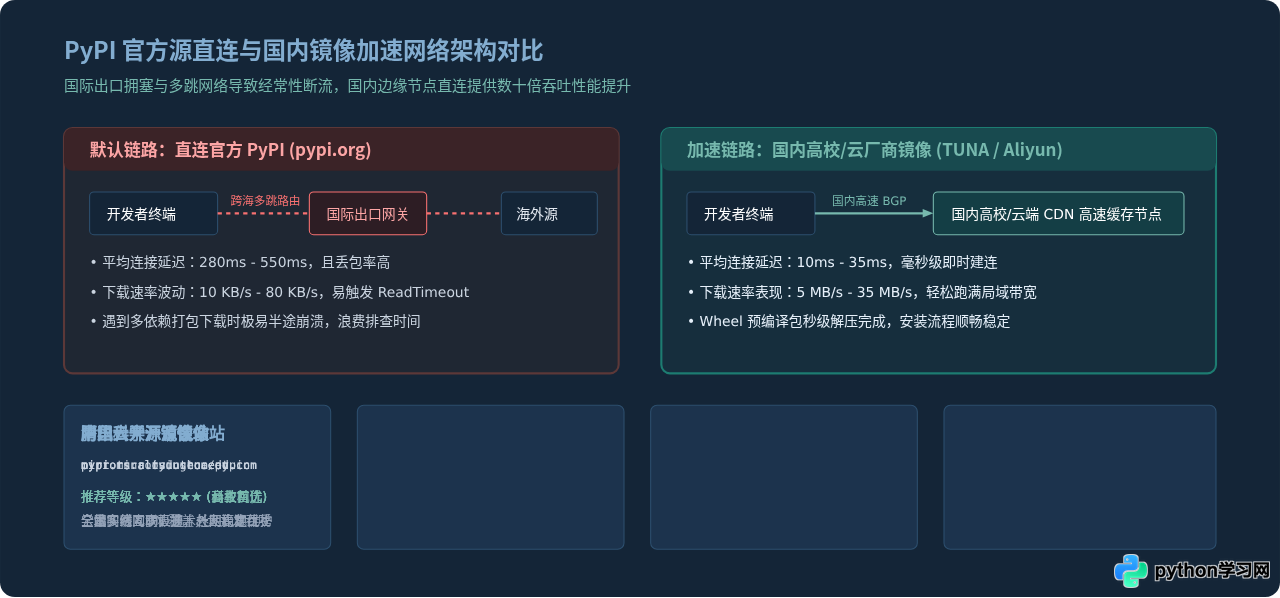
四、Gym 库的核心依赖与扩展环境包安装
仅执行 pip install gym 只会安装最小核心框架(包含基础算法接口、numpy、cloudpickle 等数学与对象序列化基础包)。然而强化学习算法往往需要在经典控制、物理仿真或游戏图像环境中运行。Gym 通过不同的额外参数(Extras)将依赖拆分为按需安装模块,合理使用镜像源下载这些大体积依赖尤为关键。
1. 经典控制环境(Classic Control)
用于运行 CartPole(倒立摆车)、MountainCar(山地小车)等经典物理实验,依赖轻量级的 pygame 库负责图形渲染:
# 安装经典控制环境依赖
pip install "gym[classic_control]" -i https://pypi.tuna.tsinghua.edu.cn/simple
2. Box2D 2D物理引擎环境
包含 LunarLander(登月舱着陆器)、BipedalWalker(双足行走机器人)等经典环境。该模块依赖底层 C++ 编写的 box2d-py 绑定库:
# 安装 Box2D 仿真依赖
pip install "gym[box2d]" -i https://pypi.tuna.tsinghua.edu.cn/simple在 Windows 环境下,若镜像源未提供对应 Python 版本的预编译 Wheel 包,pip 会尝试在本地通过 C++ 编译器构建,这要求系统预装 SWIG 以及 Microsoft Visual C++ 14.0+ Build Tools。若无编译需求,可直接寻找预构建好的 .whl 文件,或通过 conda 进行预编译安装。
3. Atari 像素游戏与全量安装
包含打砖块(Breakout)、太空入侵者等经典雅达利 2600 游戏,内部依赖 ale-py 仿真器以及 AutoROM 资源提取工具:
# 安装 Atari 相关组件
pip install "gym[atari]" "gym[accept-rom-license]" -i https://pypi.tuna.tsinghua.edu.cn/simple

# 若需一次性拉取所有官方环境(体积较大,强烈建议在镜像源下进行):
pip install "gym[all]" -i https://pypi.tuna.tsinghua.edu.cn/simple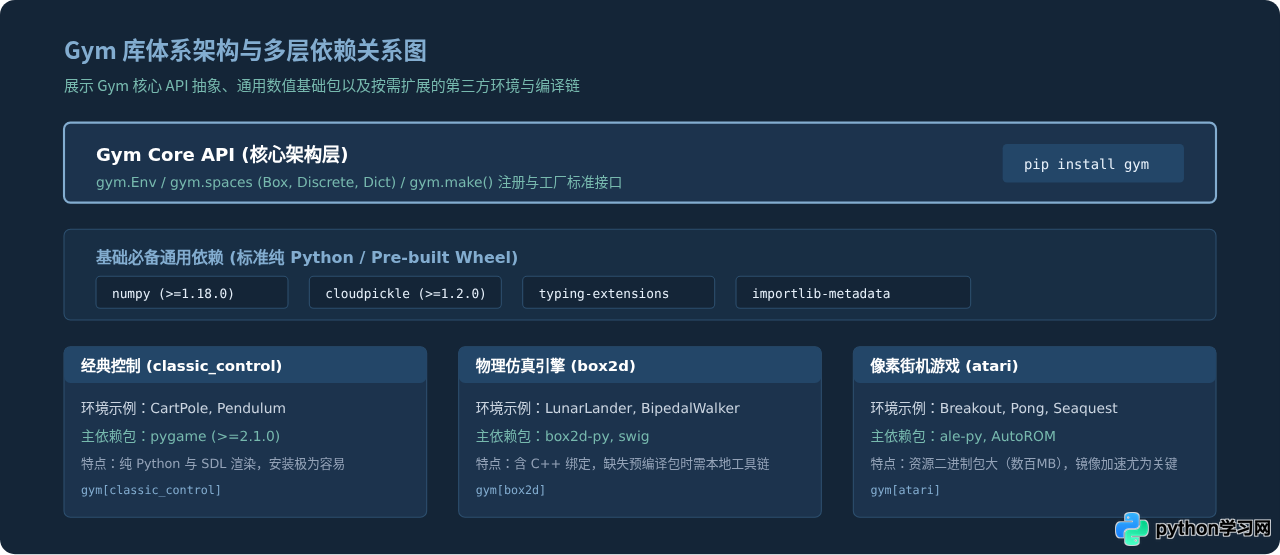
五、安装结果检验与最小可用示例
完成依赖下载与解包后,请务必编写一个最小化脚本验证环境能否正常导入并运行步进。下面是一段标准的测试代码,它初始化一个 CartPole-v1 环境,执行 10 步随机动作,并打印每次交互的状态维度与即时奖励:
import gym

def verify_gym_installation():
    print(f"当前 Gym 版本: {gym.__version__}")

    # 创建经典控制倒立摆环境
    env = gym.make("CartPole-v1")

    # 初始化环境
    obs = env.reset()
    print(f"环境初始观测值: {obs}")
    print(f"动作空间属性: {env.action_space}")
    print(f"观测空间属性: {env.observation_space}")

    # 模拟执行几个动作
    for step in range(5):
        action = env.action_space.sample()  # 随机选择一个合法动作
        step_result = env.step(action)

        # 兼容不同 Gym 版本的解包逻辑(4元组或5元组)
        if len(step_result) == 5:
            obs, reward, terminated, truncated, info = step_result
            done = terminated or truncated
        else:
            obs, reward, done, info = step_result

        print(f"Step {step + 1}: 动作={action}, 奖励={reward}, 结束标志={done}")
        if done:
            break

    env.close()
    print("环境测试运行成功!Gym 库安装正确可用。")

if __name__ == "__main__":
    verify_gym_installation()
将上述代码保存为 test_gym.py 并执行。若终端能完整打印出观测数组且未抛出任何 ImportError 或 NameError,即证明核心环境已成功就绪。
六、常见问题排查与技术演进说明
1. 清除旧缓存避免命中损坏的下载包
在因断网或超时中途终止过安装的情况下,pip 本地缓存目录中可能存留不完整的临时文件。重新安装前,可主动清空缓存目录:
# 查看或清理本地 pip 缓存
pip cache info
pip cache purge
2. 关于 Gym 与 Gymnasium 的版本过渡说明
需要特别向开发者说明的是:OpenAI 官方在 gym 0.26.2 发布后,已将该项目的核心维护权全量交接给开源基金会 Farama Foundation,后续所有新特性、环境修复与持续维护均在 Gymnasium 库下进行。如果你启动的是全新的强化学习项目,推荐直接通过国内镜像源安装并使用 gymnasium:
# 安装官方推荐的最新替代维护分支
pip install gymnasium -i https://pypi.tuna.tsinghua.edu.cn/simple
在代码层面,Gymnasium 完全保留了 env = gymnasium.make(...) 的调用语法,其 API 与 Gym 0.26+ 保持无缝对齐。
七、总结
通过合理使用国内镜像源,能够从根本上解决 Python 安装 gym 及其复杂依赖时面临的下载缓慢与连接超时问题。总结起来,操作核心要点包括:
- 临时指定:在安装指令后追加
-i https://pypi.tuna.tsinghua.edu.cn/simple,适合轻量级、一次性测试任务。 - 全局设置:使用
pip config set global.index-url ...将清华、阿里或中科大源写入持久化配置,一劳永逸加速环境构建。 - 按需扩展:明确
gym核心包与classic_control、box2d、atari扩展包之间的解耦关系,按需拉取所需环境,避免无效依赖引发的编译困扰。 - 验证排错:安装完成后通过简洁的
gym.make()脚本确认环境加载状态;对于新启动的项目,建议直接拥抱 Farama 基金会维护的gymnasium库。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









