

PC端通过USB转SPI适配器进行Python通信开发指南
针对PC端原生缺乏硬件SPI接口的问题,系统讲解基于USB转SPI适配器(以FTDI FT232H为主)配合Python pyftdi库实现主机与从机设备通信的完整开发指南,涵盖硬件接线、系统底层驱动配置、通信模式选择、完整代码实现与常见故障排查。
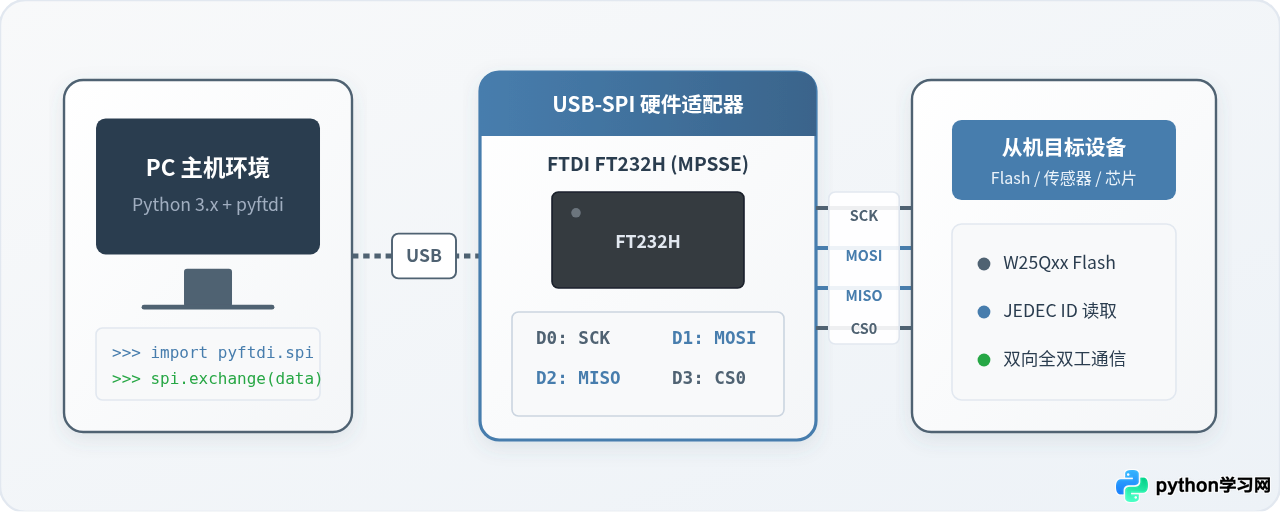
在硬件测试、固件烧录以及传感器调试场景中,个人电脑通常缺乏板载的硬件SPI控制器及对应的物理引脚。要让PC通过Python直接操作SPI Flash、ADC或外部MCU等从机设备,最通用的工业解决路径是接入USB转SPI适配器。本文以工业级常用的FTDI FT232H适配器为基准,系统梳理从硬件电气接线、操作系统底层驱动替换,到Python pyftdi库的时序配置、读写调用及故障排查的全流程。
适配器选型与核心工作原理
标准USB协议是包交换的主从总线,而SPI(Serial Peripheral Interface)是基于时钟同步移位的全双工串行总线。PC与SPI外设之间的通信,无法通过简单的引脚电平映射完成,必须由硬件适配器芯片内部的状态机或微控制器完成协议转换。
在选择USB转SPI适配器芯片时,主流方案主要包含三类:
- FTDI MPSSE系列(如 FT232H / FT2232H):芯片内部集成专用的MPSSE(Multi-Protocol Synchronous Serial Engine,多协议同步串行引擎)。硬件状态机直接接管SCK、MOSI、MISO的时序发生与数据采样,支持最高达30MHz的时钟速率,并在Python生态中拥有维护完善且开箱即用的
pyftdi开源库。 - 沁恒 CH341A / CH347:国内常见的烧录器芯片,价格低廉。CH341A采用固定硬件协议,速率较低且官方Python生态相对分散;CH347支持高速USB,但需要单独配置厂商动态链接库。
- Microchip MCP2210:基于USB HID类的USB转SPI主控器,优势是Windows下免驱动安装,但通信吞吐受限于HID报告速率。
综合考虑跨平台兼容性、时钟稳定性与Python库的成熟度,FTDI FT232H是当前开发PC端Python SPI交互的最优选型。以下开发全流程均以FT232H模块为核心展开。
硬件引脚定义与电气连接规范
FT232H模块通常引出一排GPIO排针,在启用MPSSE引擎的SPI模式时,低8位数据引脚(D0~D7)被硬分配为特定的同步时钟与数据通道。接线必须严格遵循引脚映射规则,不能任意颠倒。
| 适配器引脚 | 内部信号定义 | 对应SPI总线信号 | 信号流向 | 连接目标设备端 |
|---|---|---|---|---|
| D0 | TCK / SK | SCK (SCLK) | 适配器 → 从机 | 时钟输入引脚 (CLK) |
| D1 | TDI / DO | MOSI (Master Out Slave In) | 适配器 → 从机 | 串行数据输入 (SI / SDI / IO0) |
| D2 | TDO / DI | MISO (Master In Slave Out) | 从机 → 适配器 | 串行数据输出 (SO / SDO / IO1) |
| D3 | TMS / CS0 | CS0 (Chip Select) | 适配器 → 从机 | 片选使能端 (/CS / SS) |
| GND | GND | 公共地 | 双向共地参考 | 从机电源地引脚 (GND) |
| VIO / 3.3V | VCCIO | 供电/参考电平 | 适配器输出或外供 | 从机供电端 (VCC) |
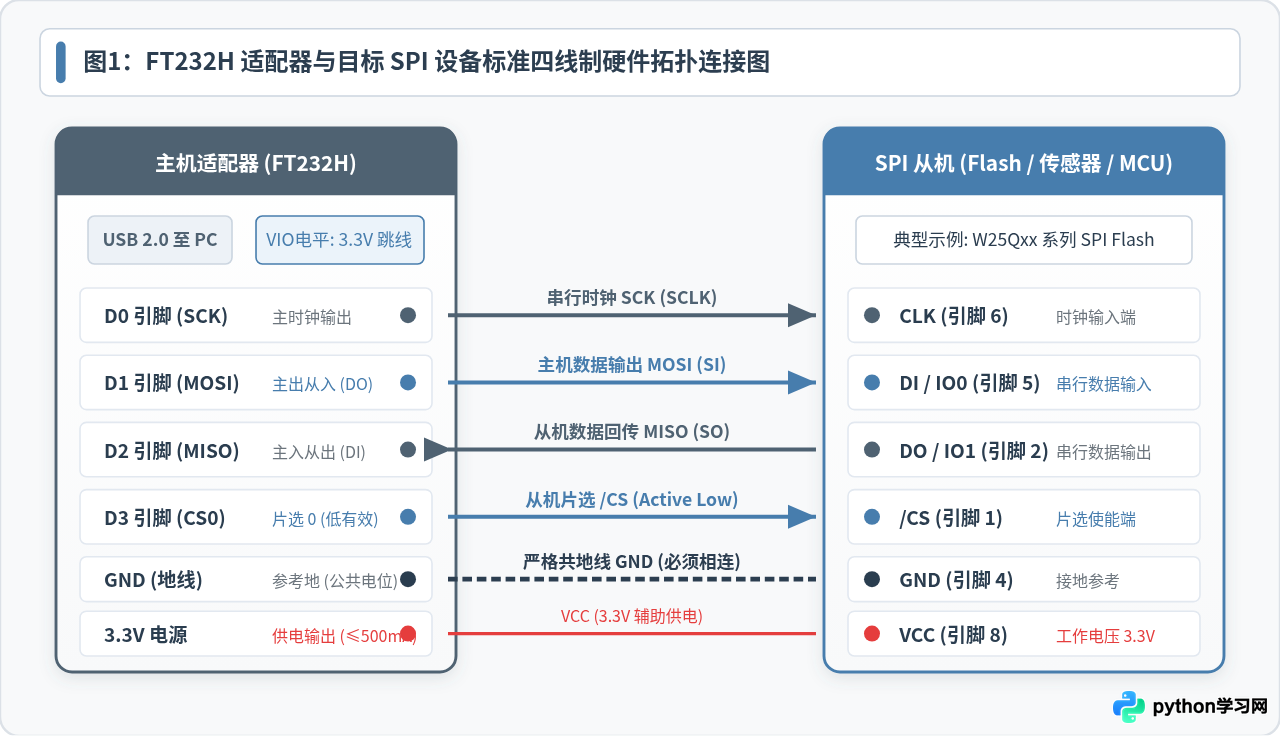
1. 电平一致性:大多数FT232H评估板带有3.3V/5V电平跳线。若从机芯片为3.3V逻辑(如绝大多数NOR Flash与高精度传感器),必须将模块跳线设置为3.3V,直接灌入5V高电平将击穿从机引脚。
2. 绝对共地:PC与从机必须通过GND排针相连。缺乏共地会导致逻辑高低电平参考基准漂移,引发时钟抖动甚至无法完成握手。
3. 连线距离:SPI属于板级通信协议,无差分驱动能力。使用杜邦线连接时,走线长度建议控制在15~20cm以内,过长的导线在高速脉冲下会产生明显的振铃与反射。
系统底层驱动与软件依赖准备
要让Python直接接管USB-SPI适配器,操作系统必须为硬件节点分配通用的USB通信驱动(如WinUSB或libusb),以绕过系统默认加载的虚拟串口(VCP)驱动。
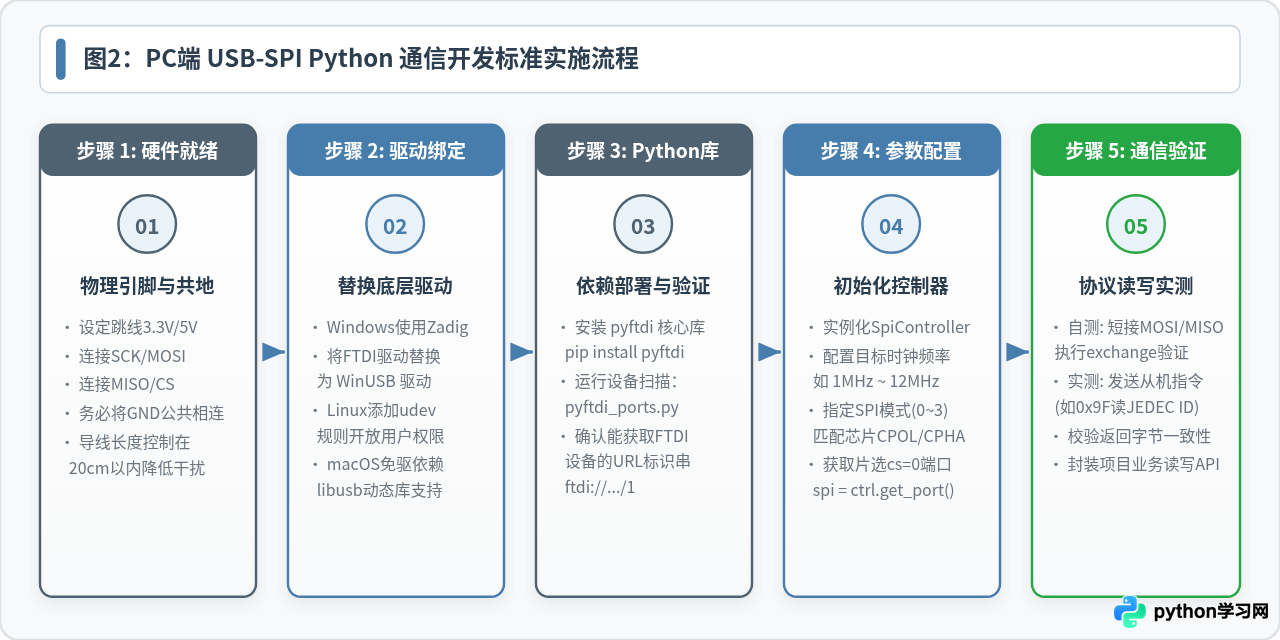
1. 操作系统底层驱动配置
Windows系统:插入FT232H模块后,系统往往会自动为其安装串口驱动(COM端口)。此时需借助免费开源工具 Zadig 完成驱动替换:
- 打开Zadig软件,点击菜单栏
Options→ 勾选List All Devices。 - 在设备下拉列表中找到
Single RS232-HS(或对应FT232H名称)。 - 将目标驱动程序选择为
WinUSB(或libusb-win32),点击Replace Driver。 - 替换完成后,在设备管理器中该硬件将从“端口(COM和LPT)”转移至“通用串行总线设备”,代表底层用户态访问权限已打通。
Linux系统(Ubuntu / Debian):Linux默认通过FTDI串口模块加载。为使普通用户无须sudo即可读写USB节点,需要添加udev规则:
# 创建 udev 规则文件
sudo nano /etc/udev/rules.d/11-ftdi.rules

# 写入以下内容(匹配FT232H常见的VID: 0403, PID: 6014)
SUBSYSTEM=="usb", ATTR{idVendor}=="0403", ATTR{idProduct}=="6014", GROUP="plugdev", MODE="0666"

# 重新加载规则
sudo udevadm control --reload-rules
sudo udevadm triggermacOS系统:系统自带的AppleUSBFTDI驱动可能锁定接口。通常只需通过Homebrew安装libusb运行库即可:
brew install libusb2. Python库安装与设备扫描
在PC终端中执行以下命令安装 pyftdi 及其底层依赖 pyusb:
pip install pyftdi pyusb安装完成后,使用pyftdi自带的设备枚举脚本检测适配器是否已被识别:
python -m pyftdi.bin.pyftdi_portsAvailable interfaces:
ftdi://ftdi:232h:FT6S789A/1 (Single RS232-HS)
Please specify the USB device终端成功输出形如 ftdi://ftdi:232h/1 的URL,即表明系统驱动已正确就绪,Python已可直接寻址该设备。
SPI通信时序机制与模式匹配
SPI协议定义了四种工作模式(Mode 0至Mode 3),由时钟极性(CPOL)和时钟相位(CPHA)共同决定。从机设备在出厂时均在数据手册中固定了所支持的SPI模式,配置错误将直接导致数据采样发生半周期或整周期错位。
| SPI模式 | 时钟极性 (CPOL) | 时钟相位 (CPHA) | 时钟空闲电平 | 数据采样边沿 | 数据移位边沿 |
|---|---|---|---|---|---|
| Mode 0 | 0 | 0 | Low (低电平) | 上升沿 (前沿) | 下降沿 (后沿) |
| Mode 1 | 0 | 1 | Low (低电平) | 下降沿 (后沿) | 上升沿 (前沿) |
| Mode 2 | 1 | 0 | High (高电平) | 下降沿 (前沿) | 上升沿 (后沿) |
| Mode 3 | 1 | 1 | High (高电平) | 上升沿 (后沿) | 下降沿 (前沿) |
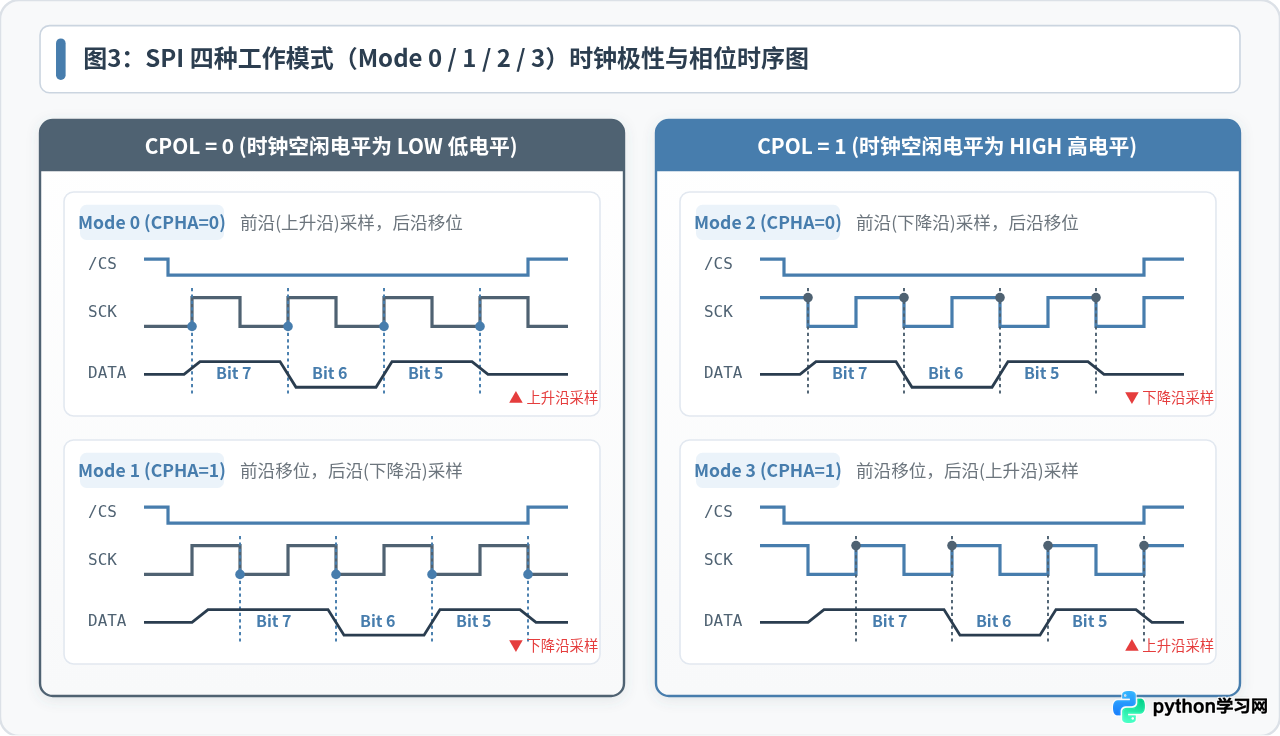
在绝大多数通用SPI Flash(如华邦W25Q系列、GD25Q系列)以及常见传感器中,器件普遍默认兼容 Mode 0 与 Mode 3。在初始化Python端口时,应优先采用Mode 0进行联调。
Python SPI通信核心实现
在pyftdi中,通信流程通过 SpiController 统一管理。下面提供两套完整的可运行脚本:自闭环回环测试与SPI Flash物理芯片读取实测。
实战一:软硬件自闭环回环测试(Loopback Test)
在未接外设前,将FT232H模块的 D1 (MOSI) 与 D2 (MISO) 引脚通过一根杜邦线直接短接。适配器发出的每个字节将原样被接收引脚采样,用于100%确认驱动、底层配置及代码调用的可用性。
import sys
from pyftdi.spi import SpiController

def run_loopback_test():
    # 适配器设备URL,可通过 pyftdi_ports 自动枚举获取
    device_url = "ftdi://ftdi:232h/1"

    # 实例化并配置 SPI 控制器
    spi_ctrl = SpiController()
    try:
        # 配置控制器,cs_count 代表支持的硬件片选数量(D3-D7最多支持5个)
        spi_ctrl.configure(device_url, cs_count=1)
    except Exception as exc:
        print(f"[错误] 无法打开适配器设备: {exc}")
        sys.exit(1)

    # 获取特定片选端口 (cs=0 对应 D3 引脚)
    # 频率设定为 3MHz,工作模式设为 Mode 0
    spi_port = spi_ctrl.get_port(cs=0, freq=3000000, mode=0)

    # 准备测试数据包
    tx_payload = bytes([0xAA, 0x55, 0x01, 0x02, 0xFE, 0xFF])
    print(f"[发送] 原始字节流: {tx_payload.hex(' ')}")

    # 执行全双工收发交换
    rx_payload = spi_port.exchange(tx_payload, duplex=True)
    print(f"[接收] 回环字节流: {rx_payload.hex(' ')}")

    # 结果断言验证
    if rx_payload == tx_payload:
        print("[状态] 回环验证成功:软硬件链路及时序完全正常!")
    else:
        print("[警告] 回环接收不匹配,请检查 D1(MOSI) 与 D2(MISO) 短接线。")

    # 释放并关闭控制器
    spi_ctrl.terminate()

if __name__ == "__main__":
run_loopback_test()[发送] 原始字节流: aa 55 01 02 fe ff
[接收] 回环字节流: aa 55 01 02 fe ff
[状态] 回环验证成功:软硬件链路及时序完全正常!实战二:读取实际从机设备(以 W25Qxx SPI Flash 为例)
将FT232H按图1接入一片真实的SPI Flash存储芯片。根据JEDEC行业规范,向SPI Flash写入指令 0x9F(Read JEDEC ID),芯片将在接下来的3个时钟周期中依次返回:制造厂商ID(Manufacturer ID)、存储器类型(Memory Type)以及容量代码(Capacity Code)。
import sys
from pyftdi.spi import SpiController

# 常见厂商 ID 对应字典示例
MANUFACTURER_MAP = {
    0xEF: "Winbond (华邦)",
    0xC8: "GigaDevice (兆易创新)",
    0x20: "Micron / ST",
    0x1F: "Adesto / Atmel",
    0xC2: "Macronix (旺宏)"
}

def query_flash_jedec_id():
    device_url = "ftdi://ftdi:232h/1"
    ctrl = SpiController()

    try:
        ctrl.configure(device_url, cs_count=1)
    except Exception as e:
        print(f"[异常] 驱动配置异常或未找到适配器: {e}")
        return

    # 获取片选端口:速率设为 6MHz,模式为 Mode 0
    flash = ctrl.get_port(cs=0, freq=6000000, mode=0)

    # 0x9F 指令:后接 3 字节虚拟填充以产生时钟读取从机返回
    # readlen=3 代表发送 0x9F 后继续读取 3 个字节
    cmd = bytes([0x9F])
    response = flash.exchange(cmd, readlen=3)

    if len(response) < 3:
        print("[错误] 未能读取到完整的 3 字节 JEDEC 标识。")
        ctrl.terminate()
        return

    mfg_id, mem_type, capacity = response[0], response[1], response[2]

    print("=" * 45)
    print("SPI Flash JEDEC 芯片信息识别结果")
    print("=" * 45)
    print(f"原始响应字节: {response.hex(' ').upper()}")
    print(f"厂商标识 (MFG ID) : 0x{mfg_id:02X} -> {MANUFACTURER_MAP.get(mfg_id, '未知厂商')}")
    print(f"存储类型 (Type)   : 0x{mem_type:02X}")
    print(f"容量代码 (Capacity): 0x{capacity:02X} (2^{capacity} 字节)")
    print("=" * 45)

    ctrl.terminate()

if __name__ == "__main__":
query_flash_jedec_id()=============================================
SPI Flash JEDEC 芯片信息识别结果
=============================================
原始响应字节: EF 40 17
厂商标识 (MFG ID) : 0xEF -> Winbond (华邦)
存储类型 (Type) : 0x40
容量代码 (Capacity): 0x17 (2^23 字节 -> 8MB)
=============================================常见通信故障排查与速查决策
在PC端通过USB适配器与SPI物理芯片联调过程中,软硬件链路较长,异常主要集中在USB驱动层、电气物理层及协议配置层。
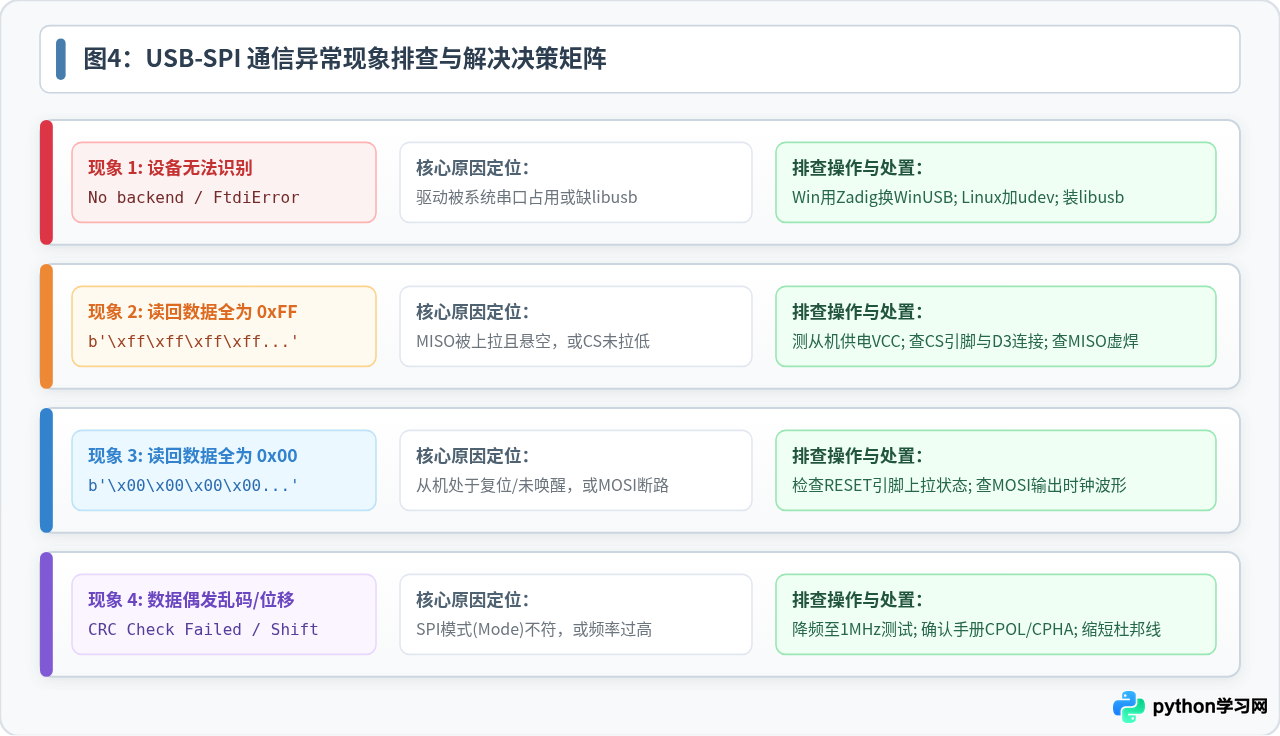
遇到通信异常时,可根据以下排查矩阵进行分步定位:
- 表现为
FtdiError: No backend available:代表Python的底层libusb动态链接库未加载。Windows需确认是否已将libusb-1.0.dll放置在系统PATH或Python环境根目录下;Linux/macOS需检查系统是否已正确安装libusb。 - 读回的数据恒为
0xFF:SPI总线上的MISO引脚默认常带有弱上拉电阻。当从机芯片未上电、从机处于休眠状态、或者片选线/CS接触不良导致从机未被选通时,MISO将一直维持高电平,造成连续读入0xFF。此时应先用万用表排查从机VCC引脚对地电压,并确认D3片选在读写时是否有低脉冲。 - 读回的数据恒为
0x00:通常发生在从机的硬件复位引脚(如/RESET)被误接到了低电平或悬空状态。许多SPI存储芯片在复位引脚未拉高时处于复位状态,无法响应指令。 - 数据偶发校验错或出现固定位偏移:若在低频(1MHz)下正常,提高频率后出现错码,属于导线分布电容和高频反射过大,应缩短引脚连接线并尽量共绞地线;若无论频率高低均出现半位或固定1位的偏差,则必为SPI Mode(CPOL/CPHA)设置与芯片手册不符,需核对手册更换模式。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









