

Python机器人编程常用库推荐:OpenCV、NumPy与PyRobotics
深入解析Python机器人开发中不可或缺的三大核心库:OpenCV负责视觉感知与位姿解算,NumPy提供数学底座与齐次坐标转换,PyRobotics实现经典路径规划与控制算法。本文提供详细技术定位、代码示例与三库协同闭环开发流程。
一、机器人系统的软件分层与三库定位
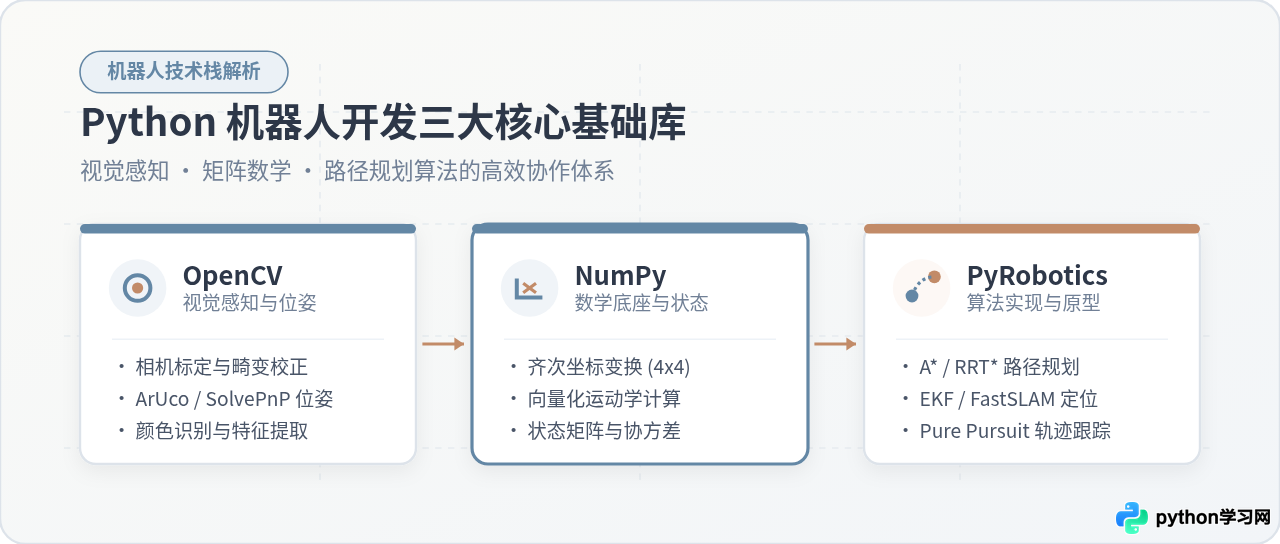
移动机器人和机械臂软件系统通常划分为感知(Sensing)、状态估计(Estimation)、规划决策(Planning)与执行控制(Control)四大模块。在Python生态中,不同工具库的职责边界非常鲜明:
- NumPy(数据底座):机器人的本质是用矩阵表达空间状态。机器人坐标系(SE2/SE3)、传感器安装偏置、激光点云阵列以及状态协方差矩阵,在内存中全部表现为连续的NumPy
ndarray。它是连接其他所有算法模块的公共通用语言。 - OpenCV(感知中枢):单目、双目或RGB-D相机采集的原始像素流,必须转化为机器人可理解的几何特征。OpenCV不仅能进行滤波降噪和轮廓分割,更关键的是能通过透视投影模型(PnP算法)将图像平面像素映射为相机坐标系下的三维坐标。
- PyRobotics(算法大脑):感知获取环境障碍与自身位置后,机器人必须回答“如何到达目标”。PyRobotics使用纯Python清晰实现了现代机器人学教材中的经典算法,包括A*、RRT*、Dubins路径规划以及卡尔曼滤波和纯追踪控制。
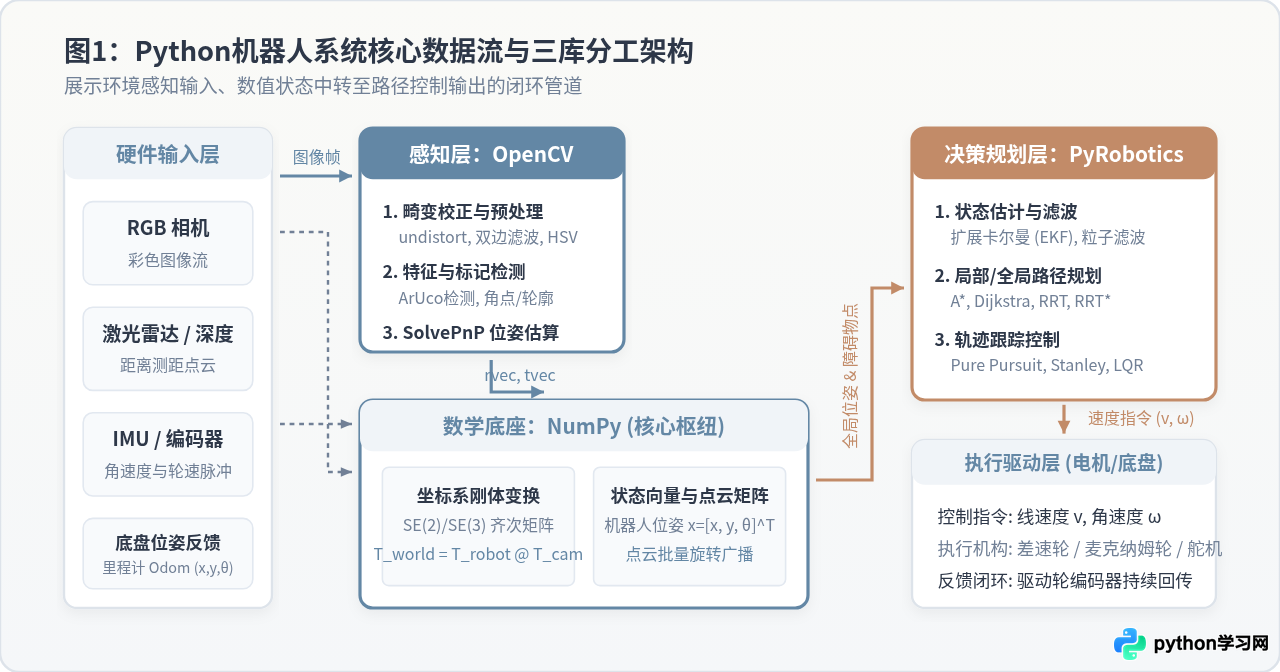
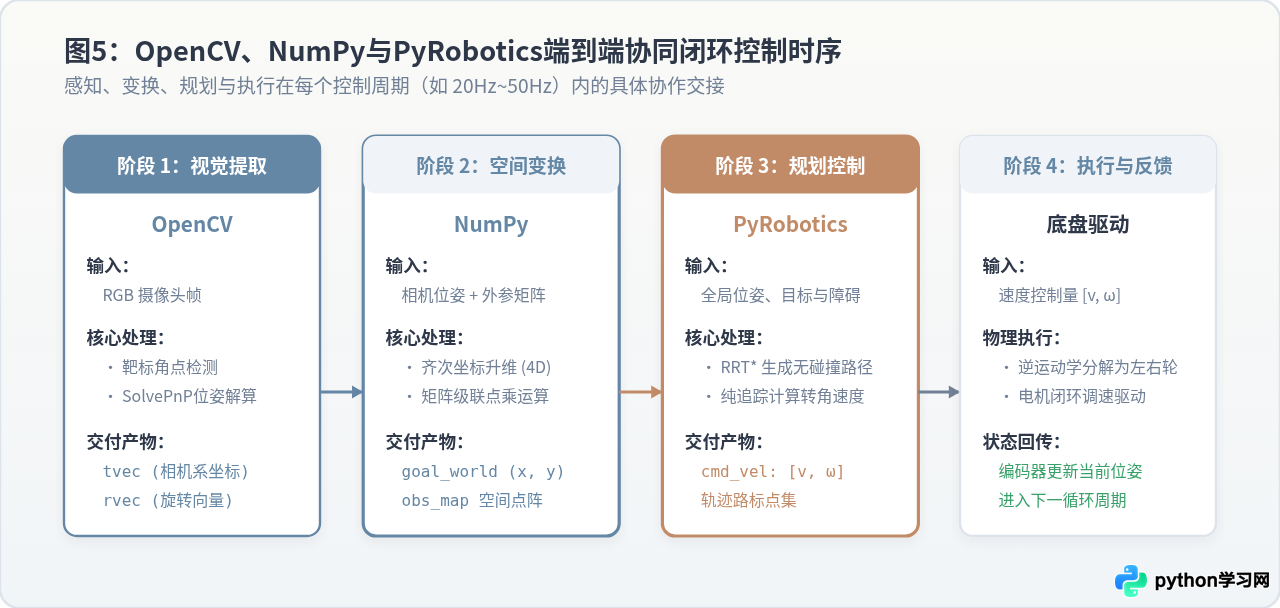
在实际数据流转中,图像经由OpenCV提取出特征点并解算出相对位姿,再由NumPy进行齐次矩阵变换投影到全局世界地图,最后交由PyRobotics完成无碰撞路径规划与底层轮速控制。下面逐一拆解每个库的核心用法与工程实践。
二、NumPy:机器人算法的数学底座与位姿表达
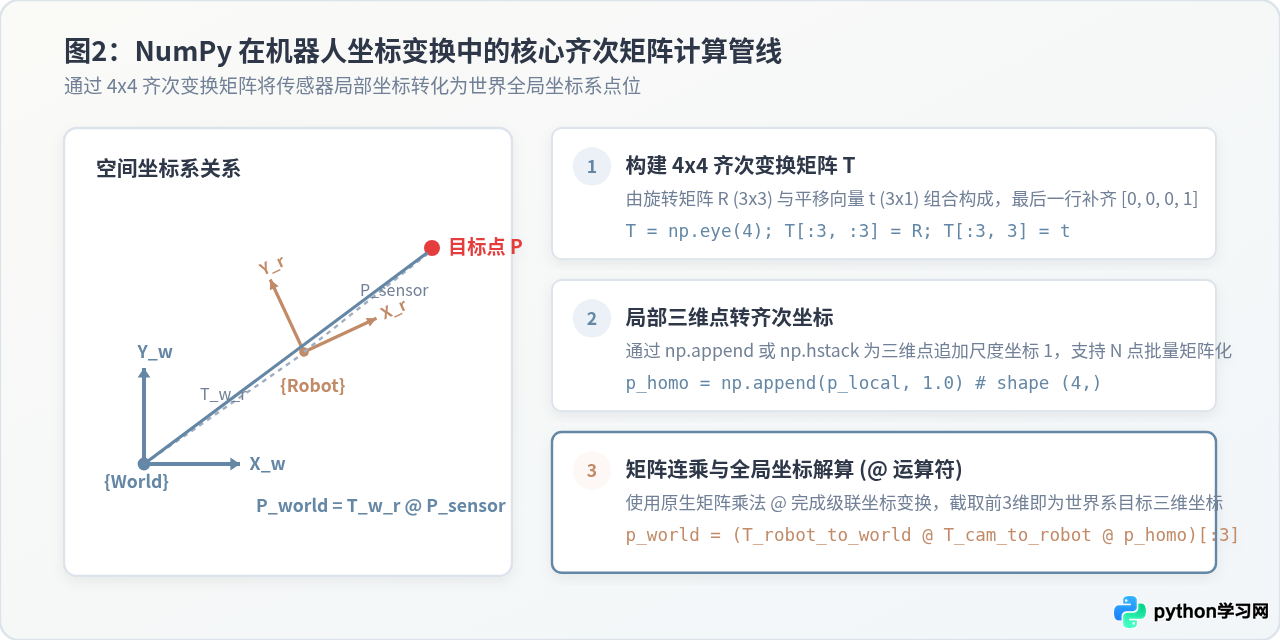
机器人运动学最核心的操作是坐标变换。机械臂末端、机载相机、激光雷达和机器人旋转中心各自位于独立的局部坐标系中。若想让机器人根据视觉识别出的物体位置执行导航或抓取,必须将相机坐标系下的点通过刚体变换转移到全局世界坐标系。
刚体变换由旋转矩阵 \(R\) 和平移向量 \(t\) 构成。在工程上,通常构造 4x4 的齐次变换矩阵 \(T\)(Homogeneous Transformation Matrix):
\[ T = egin{bmatrix} R_{3 imes3} & t_{3 imes1} \ 0_{1 imes3} & 1 \end{bmatrix} \]
NumPy 原生支持的矩阵切片和 @ 矩阵乘法运算符,让级联坐标变换变得简洁而高效。
NumPy 坐标变换实用示例
以下代码演示如何使用 NumPy 完成从相机检测点到世界全局坐标系的点位变换:
import numpy as np

def create_transform_matrix_2d(x, y, theta_rad):
    """构造二维平面移动机器人的 3x3 齐次变换矩阵"""
    cos_t = np.cos(theta_rad)
    sin_t = np.sin(theta_rad)
    T = np.array([
        [cos_t, -sin_t, x],
        [sin_t,  cos_t, y],
        [    0,      0, 1]
    ], dtype=np.float64)
    return T

# 1. 机器人在全局世界地图中的当前位姿:x=2.0m, y=1.5m, 朝向角 theta=30度 (π/6)
T_world_robot = create_transform_matrix_2d(2.0, 1.5, np.pi / 6)

# 2. 机载传感器(如激光或前置超声波)相对机器人底盘中心的安装偏置:前方 0.3m, 左偏 0.1m, 无安装偏角
T_robot_sensor = create_transform_matrix_2d(0.3, 0.1, 0.0)

# 3. 传感器在局部坐标系中探测到障碍物点:位于传感器正前方 1.2m, 右侧 0.4m
p_sensor_local = np.array([1.2, -0.4, 1.0])  # 齐次坐标 (x, y, 1)

# 4. 级联矩阵乘法:求障碍物在全局地图中的绝对坐标
# 公式:P_world = T_world_robot @ T_robot_sensor @ P_sensor
T_world_sensor = T_world_robot @ T_robot_sensor
p_world_homo = T_world_sensor @ p_sensor_local
p_world = p_world_homo[:2]

print("全局世界坐标系下的障碍物坐标 (X, Y):")
print(f"X: {{p_world[0]:.3f}} 米, Y: {{p_world[1]:.3f}} 米")
全局世界坐标系下的障碍物坐标 (X, Y):
X: 3.449 米, Y: 1.954 米
for 循环逐点计算。应将所有点拼接为形状为 (3, N) 的矩阵,直接执行 T @ points,NumPy 会在底层调用 BLAS/LAPACK 并行加速,运算速度提升数十倍。
三、OpenCV:机器人的视觉感知与空间位姿解算
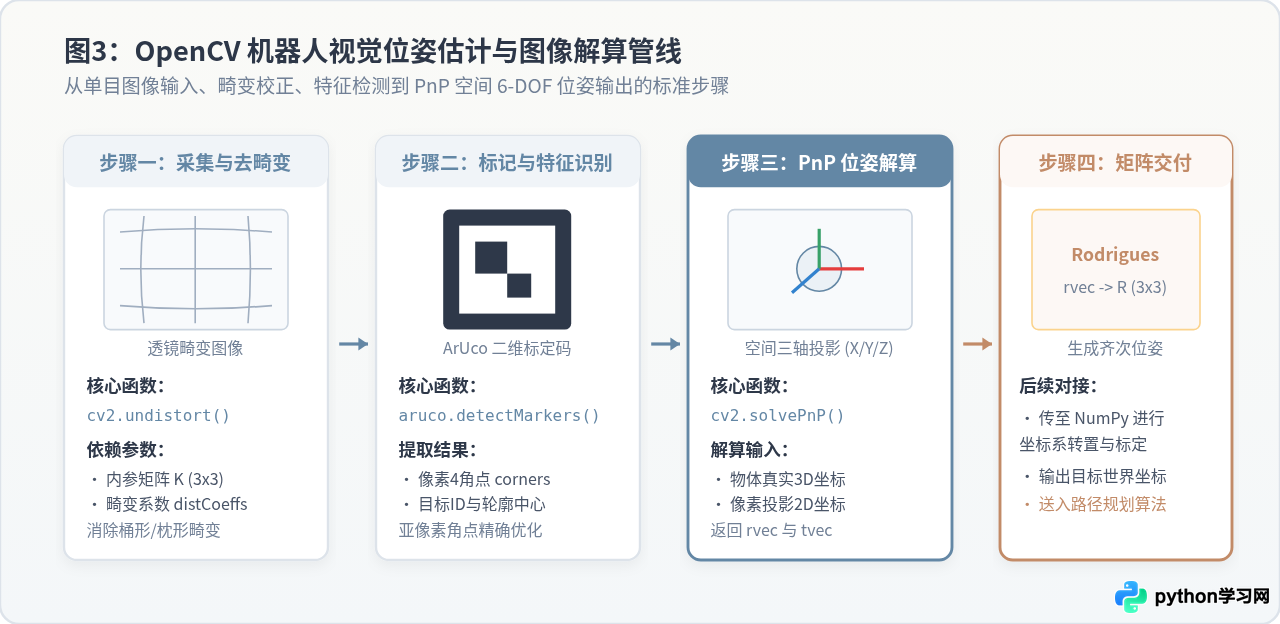
在机器人编程中,OpenCV不仅用于图像增强与边缘识别,更核心的作用是空间位姿解算(Pose Estimation)。机器人要想自主抓取工件或对准充电桩,必须准确知道目标在相机坐标系下的三维相对距离与旋转角度。
实现这一目标的核心工具是标定靶标(如 ArUco 码或 AprilTag)与 solvePnP 算法:
- 相机标定(Camera Calibration):通过棋盘格标定板获取相机的内参矩阵 \(K\)(包含焦距 \(f_x, f_y\) 和主点 \(c_x, c_y\))以及径向/切向畸变参数 \(D\)。
- 标记检测与角点亚像素提取:调用
cv2.aruco.detectMarkers快速定位图像中的方形标定码,提取四个角点的像素坐标。 - PnP 位姿解算:已知标定码物理尺寸(如边长 10cm),将角点的真实三维坐标与二维像素坐标输入
cv2.solvePnP,解算出旋转向量rvec和平移向量tvec。 - 罗德里格斯变换(Rodrigues):调用
cv2.Rodrigues将旋转向量转化为 3x3 旋转矩阵,直接与 NumPy 齐次坐标系无缝衔接。
OpenCV ArUco 位姿估计代码示例
以下代码展示了如何读取单目相机画面并获取目标的真实空间三维位姿:
import cv2
import numpy as np

def estimate_marker_pose(image_frame, marker_length=0.1):
    """
    检测图像中的 ArUco 标记并解算其空间位姿
    :param image_frame: 相机捕获的 BGR 图像
    :param marker_length: 标定码实际物理边长(单位:米)
    :return: 标记检测结果列表,每项包含 ID 与 4x4 齐次变换矩阵
    """
    # 相机标定所得内参矩阵 K 与畸变参数 dist (实际使用时通过相机标定工具获取)
    camera_matrix = np.array([
        [650.0,   0.0, 320.0],
        [  0.0, 650.0, 240.0],
        [  0.0,   0.0,   1.0]
    ], dtype=np.float64)
    dist_coeffs = np.zeros((4, 1), dtype=np.float64)  # 假设无畸变或已去畸变

    # 1. 定义并创建 ArUco 检测器字典
    aruco_dict = cv2.aruco.getPredefinedDictionary(cv2.aruco.DICT_6X6_250)
    parameters = cv2.aruco.DetectorParameters()
    detector = cv2.aruco.ArucoDetector(aruco_dict, parameters)

    # 2. 检测标记角点
    gray = cv2.cvtColor(image_frame, cv2.COLOR_BGR2GRAY)
    corners, ids, rejected = detector.detectMarkers(gray)

    results = []
    if ids is not None:
        # 定义标记自身物理坐标系下的4个角点坐标 (Z=0 平面)
        half_len = marker_length / 2.0
        obj_points = np.array([
            [-half_len,  half_len, 0.0],
            [ half_len,  half_len, 0.0],
            [ half_len, -half_len, 0.0],
            [-half_len, -half_len, 0.0]
        ], dtype=np.float64)

        for i in range(len(ids)):
            img_points = corners[i].reshape(-1, 2)
            # 3. 执行 PnP 求解
            success, rvec, tvec = cv2.solvePnP(
                obj_points, img_points, camera_matrix, dist_coeffs, flags=cv2.SOLVEPNP_IPPE_SQUARE
            )
            if success:
                # 4. 旋转向量转为 3x3 旋转矩阵
                R, _ = cv2.Rodrigues(rvec)
                # 构造 4x4 齐次位姿矩阵
                T_cam_marker = np.eye(4)
                T_cam_marker[:3, :3] = R
                T_cam_marker[:3, 3] = tvec.flatten()
                results.append((int(ids[i][0]), T_cam_marker, tvec.flatten()))
    return results

# 构造模拟测试图像 (验证函数结构)
test_frame = np.zeros((480, 640, 3), dtype=np.uint8)
detected = estimate_marker_pose(test_frame, marker_length=0.1)
print(f"检测完成,视野内有效标记数: {{len(detected)}}")
ROS / 机器人世界坐标系(REP-103 标准)为:X 轴向前,Y 轴向左,Z 轴向上。
在将 OpenCV 的
tvec 和 rvec 传递给底盘规划器前,必须进行坐标系基底旋转转换(例如通过绕 X 轴旋转 180° 并交换轴线映射),否则会导致机器人朝错误方向运动。
四、PyRobotics:经典算法实现与快速原型验证
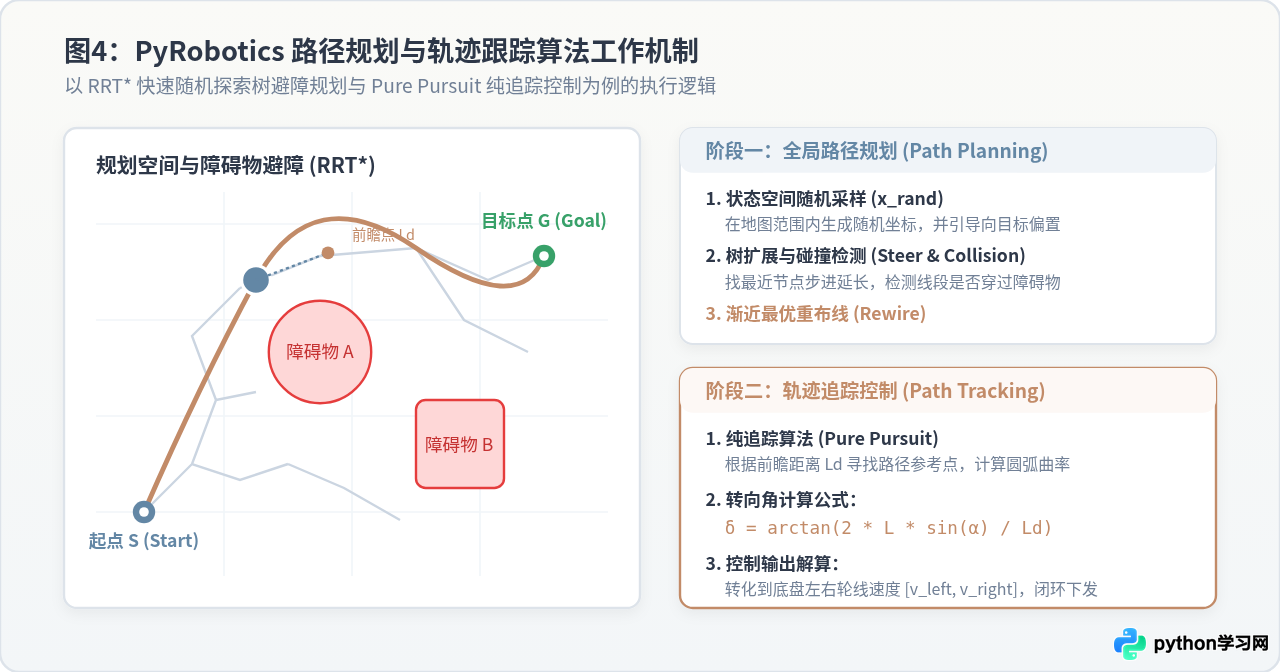
当机器人通过视觉感知获得周围障碍物和目标位置后,下一步是生成安全可行的无碰撞路径,并控制底盘平稳跟踪。
在工业产品中,路径规划通常运行在基于 C++ 的 Navigation2 (Nav2) 或 MoveIt 框架下。但在原型设计、算法调优或快速概念验证阶段,C++ 代码构建繁琐、调试不便。PyRobotics(由日本学者 Atsushi Sakai 主导的开源项目)是机器人领域极具影响力的 Python 算法参考库。
PyRobotics 的核心价值在于:
- 涵盖机器人核心领域:包含了路径规划(A*、Dijkstra、D*、PRM、RRT、RRT*、Dubins、Reeds-Shepp)、SLAM(EKF-SLAM、FastSLAM 1.0/2.0)、状态滤波与定位(粒子滤波、无迹卡尔曼滤波)、运动控制(Pure Pursuit 纯追踪、Stanley 转向控制、模型预测控制 MPC)。
- 纯 Python 与高度可读:代码不包含繁杂的抽象封装,每个算法均直接基于数学公式编写,方便开发者快速阅读源码、提取逻辑或移植至自定义嵌入式系统中。
PyRobotics 核心算法对比与选型指南
| 算法名称 | 算法类型 | 典型适用场景 | 运算复杂度与特点 |
|---|---|---|---|
| A* (A-Star) | 网格搜索规划 | 结构化室内地图、占用栅格地图导航 | 依赖启发函数 \(f(n)=g(n)+h(n)\),保证栅格最优解,地图大时内存占用高 |
| RRT / RRT* | 采样路径规划 | 高维机械臂避障、非结构化野外地图 | 基于随机采样扩展,适合高自由度空间;RRT* 具有渐近最优性,路径平滑度高 |
| EKF-SLAM | 定位与建图 | 特征点地图构建、移动小车里程计融合 | 计算复杂度为 \(O(N^2)\),仅适用于地标数量适中的中小场景 |
| Pure Pursuit | 路径跟踪控制 | 差速轮式底盘、阿克曼转向小车循迹 | 基于几何前瞻距离 \(L_d\) 调节转向角,鲁棒性强,调参直观 |
RRT* 避障路径规划精简实战
以下代码演示如何使用类似 PyRobotics 的核心逻辑,定义起点、目标点和圆形障碍物,完成二维平面的无碰撞路径搜索:
import math
import random
import numpy as np

class Node:
    def __init__(self, x, y):
        self.x = x
        self.y = y
        self.path_x = [x]
        self.path_y = [y]
        self.parent = None
        self.cost = 0.0

class RRTStarPlanner:
    def __init__(self, start, goal, obstacle_list, rand_area, expand_dis=0.5, max_iter=200):
        self.start = Node(start[0], start[1])
        self.goal = Node(goal[0], goal[1])
        self.min_rand, self.max_rand = rand_area
        self.expand_dis = expand_dis
        self.max_iter = max_iter
        self.obstacle_list = obstacle_list  # [(x, y, radius), ...]
        self.node_list = [self.start]

    def plan(self):
        for i in range(self.max_iter):
            # 1. 目标偏置采样 (10% 概率直接采样目标点以加速收敛)
            if random.random() > 0.1:
                rnd = [random.uniform(self.min_rand, self.max_rand),
                       random.uniform(self.min_rand, self.max_rand)]
            else:
                rnd = [self.goal.x, self.goal.y]

            # 2. 查找树中最近节点
            d_list = [(node.x - rnd[0])**2 + (node.y - rnd[1])**2 for node in self.node_list]
            min_idx = d_list.index(min(d_list))
            nearest_node = self.node_list[min_idx]

            # 3. 沿方向步进扩展生成新节点
            theta = math.atan2(rnd[1] - nearest_node.y, rnd[0] - nearest_node.x)
            new_node = Node(nearest_node.x + self.expand_dis * math.cos(theta),
                            nearest_node.y + self.expand_dis * math.sin(theta))
            new_node.parent = nearest_node
            new_node.cost = nearest_node.cost + self.expand_dis

            # 4. 碰撞检测
            if not self.check_collision(nearest_node, new_node):
                continue

            self.node_list.append(new_node)

            # 5. 判断是否接近目标点
            d_to_goal = math.hypot(new_node.x - self.goal.x, new_node.y - self.goal.y)
            if d_to_goal <= self.expand_dis:
                final_node = Node(self.goal.x, self.goal.y)
                final_node.parent = new_node
                return self.generate_final_course(final_node)
        return None

    def check_collision(self, n1, n2):
        for (ox, oy, size) in self.obstacle_list:
            # 检测两点连线是否侵入障碍物圆形边界
            dx = n2.x - n1.x
            dy = n2.y - n1.y
            dist = math.hypot(dx, dy)
            if dist == 0:
                continue
            # 离散检测采样
            steps = int(dist / 0.1)
            for s in range(steps + 1):
                u = s / max(steps, 1)
                cx = n1.x + u * dx
                cy = n1.y + u * dy
                if math.hypot(cx - ox, cy - oy) <= size:
                    return False
        return True

    def generate_final_course(self, goal_node):
        path = []
        node = goal_node
        while node is not None:
            path.append([node.x, node.y])
            node = node.parent
        return path[::-1]

# 实例化规划器测试
planner = RRTStarPlanner(
    start=(0.0, 0.0),
    goal=(4.0, 4.0),
    obstacle_list=[(2.0, 2.0, 0.8), (1.5, 3.0, 0.6)],
    rand_area=(-1.0, 5.0)
)
random.seed(42)
path = planner.plan()
print(f"路径规划成功!生成路标点总数: {{len(path) if path else 0}}")
路径规划成功!生成路标点总数: 14
五、三库协同实战:从视觉目标识别到闭环导航控制
将 OpenCV、NumPy 与 PyRobotics 串联起来,即可实现一个完整自主机器人的感知-决策闭环:
- 视觉观测:机载摄像头通过 OpenCV 捕获目标或地标物,输出目标相对于相机的三维位姿向量 \(t_{cam}\)。
- 坐标转换:NumPy 加载外参标定矩阵 \(T_{robot}^{cam}\) 和底盘里程计 \(T_{world}^{robot}\),计算出目标在全局环境中的绝对坐标 \(P_{world}\)。
- 全局规划:将该坐标作为目标点 \(G\),结合已知障碍物地图,调用 PyRobotics 的 RRT* 或 A* 算法,输出一系列有序全局路标点 \(\{(x_1, y_1), (x_2, y_2), \dots\}\)。
- 闭环跟踪:控制循环以 20Hz~50Hz 运行,利用 NumPy 实时计算机器人当前位姿与参考路标的横向偏差,通过 PyRobotics 的 Pure Pursuit 控制器求解最佳转向角 \(\delta\) 与线速度 \(v\),下发给底盘电机驱动。
三库协作主流程控制代码模板
import numpy as np
import cv2

class RobotNavigationPipeline:
    def __init__(self, T_robot_camera):
        """
        :param T_robot_camera: 相机在机器人坐标系中的 4x4 外参齐次矩阵
        """
        self.T_robot_cam = T_robot_camera
        # 机器人底盘当前世界位姿 (x, y, yaw)
        self.current_pose = np.array([0.0, 0.0, 0.0])

    def get_world_target_from_vision(self, rvec, tvec):
        """步骤 1 & 2: 将 OpenCV 解算的相机系位姿转换至全局世界系"""
        # 构造相机系下的齐次目标点
        p_cam = np.array([tvec[0], tvec[1], tvec[2], 1.0])

        # 底盘在世界坐标系的齐次矩阵
        x, y, yaw = self.current_pose
        cos_y, sin_y = np.cos(yaw), np.sin(yaw)
        T_world_robot = np.array([
            [cos_y, -sin_y, 0, x],
            [sin_y,  cos_y, 0, y],
            [    0,      0, 1, 0],
            [    0,      0, 0, 1]
        ])

        # NumPy 级联乘法解算世界坐标
        p_world = T_world_robot @ self.T_robot_cam @ p_cam
        return p_world[:2]  # 返回二维地面平面坐标 (x, y)

    def compute_pure_pursuit_cmd(self, target_world, lookahead_dist=0.6, wheel_base=0.4):
        """步骤 3 & 4: 简易纯追踪控制器计算线速度与角速度"""
        # 转换目标点到底盘局部坐标系
        x, y, yaw = self.current_pose
        dx = target_world[0] - x
        dy = target_world[1] - y

        # 旋转到底盘局部坐标系 (旋转 -yaw)
        local_x =  math_cos = np.cos(-yaw) * dx - np.sin(-yaw) * dy
        local_y =  math_sin = np.sin(-yaw) * dx + np.cos(-yaw) * dy

        # 计算曲率与转向角
        dist = np.hypot(local_x, local_y)
        if dist < 0.05:
            return 0.0, 0.0  # 已到达目标点,停止

        alpha = np.arctan2(local_y, local_x)
        # 纯追踪前向转向曲率 kappa = 2 * sin(alpha) / lookahead_dist
        steer_angle = np.arctan2(2.0 * wheel_base * np.sin(alpha), lookahead_dist)
        linear_vel = 0.3  # 巡航线速度 0.3 m/s
        angular_vel = linear_vel / wheel_base * np.tan(steer_angle)

        return linear_vel, angular_vel

# 模拟初始化与运行
T_cam = np.eye(4)
T_cam[:3, 3] = [0.2, 0.0, 0.3]  # 相机安装在底盘前方0.2m,高度0.3m
pipeline = RobotNavigationPipeline(T_cam)

# 假设 OpenCV 在相机前方解算到地标 (X=0.1m, Y=0.0m, Z=1.5m)
fake_tvec = np.array([0.1, 0.0, 1.5])
fake_rvec = np.zeros(3)

target_world_xy = pipeline.get_world_target_from_vision(fake_rvec, fake_tvec)
v, w = pipeline.compute_pure_pursuit_cmd(target_world_xy)
print(f"全局目标投影: X={{target_world_xy[0]:.2f}}m, Y={{target_world_xy[1]:.2f}}m")
print(f"控制指令输出: 线速度 v={{v:.2f}} m/s, 角速度 w={{w:.2f}} rad/s")
全局目标投影: X=1.70m, Y=0.10m
控制指令输出: 线速度 v=0.30 m/s, 角速度 w=0.09 rad/s
六、工程实践中的性能调优与避坑建议
在真实嵌入式平台(如树莓派、英伟达 Jetson 或工业工控机)上运行上述三库时,以下几个工程细节容易成为瓶颈,需要重点关注:
1. 内存连续性与数据零拷贝(Zero-Copy)
OpenCV 的图像对象底层是 C++ 的 cv::Mat,在 Python 接口中表现为 np.ndarray。当进行图像切片(例如 crop = img[50:200, 100:300])后,返回的数组往往是非内存连续的(flags.c_contiguous == False)。如果将这个非连续数组直接传给某些 OpenCV 高级函数或 C 扩展动态库,可能引发深拷贝甚至报错崩溃。在必要时使用 np.ascontiguousarray(crop) 显式保证内存连续性。
2. 图像分辨率与处理帧率平衡
在很多初学者项目中,USB 摄像头默认以 1080P (1920x1080) 甚至 4K 分辨率抓取画面。高分辨率会导致 OpenCV 的畸变矫正和角点检测耗时激增(可能超过 80ms),严重拖慢导航控制循环。对于室内自主移动机器人,将输入画面降采样至 VGA (640x480) 或 QVGA (320x240) 即可满足绝大部分导航识别与位姿解算需求,处理耗时可降至 10ms 以内。
3. PyRobotics 生产级部署过渡
PyRobotics 的核心定位是算法学习与概念原型验证。由于其纯 Python 编写的特性,其局部规划器若直接处理包含数万个栅格的大型地图,可能存在循环延迟。在工程进入生产化量产阶段时:
- 可使用 Numba JIT 编译器为 PyRobotics 中的核心循环(如距离计算与碰撞检测函数)添加
@njit装饰器,获得接近 C 语言的运行效率; - 或者将验证成熟的规划算法无缝对接至 ROS 2 (rclpy / Nav2) 生态,利用经过深度优化的 C++ 插件完成最终部署。
核心结论总结
OpenCV、NumPy 与 PyRobotics 构成了 Python 机器人编程坚实而高效的“黄金三角”:
- OpenCV 解决“眼睛”的问题:输入真实世界的光影像素,输出严谨的空间特征与位姿参数;
- NumPy 解决“骨架”的问题:以高效的多维数组和刚体变换齐次矩阵,统一了所有传感器与物理结构的坐标基底;
- PyRobotics 解决“大脑”的问题:以清晰直接的数学逻辑实现路径避障与轨迹追踪。
在日常开发中,先用 OpenCV 提取特征、用 NumPy 进行对齐与坐标系转换、用 PyRobotics 验证运动规划逻辑,能够大幅缩减机器人原型验证周期,为后续工程落地奠定扎实的代码与算法基础。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









