

Python OpenCV 图像模板匹配实战:原理、代码与NMS优化

本文详解基于Python和OpenCV的图像模板匹配技术。从基础原理出发,介绍差值平方和、相关系数等五种匹配算法及计算步骤。通过单目标与多目标匹配代码示例,展示如何设定阈值检测目标。针对多目标匹配中的重复框问题,深入解析非极大值抑制(NMS)原理并提供Python实现代码,优化检测结果精度。
本文分享使用Python结合OpenCV实现图像匹配功能的具体代码,供读者参考学习。
1、原理
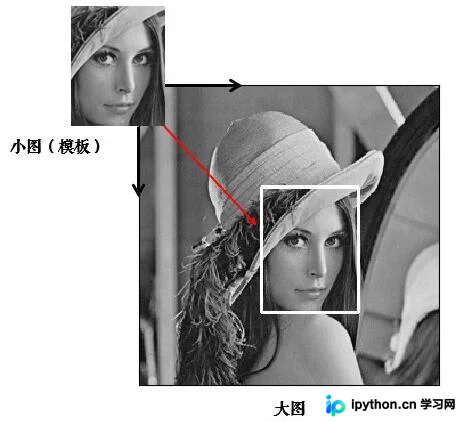
模板匹配的核心逻辑是将一个模板图像在目标大图上进行滑动遍历,逐区域计算模板与当前子图的相似度,从而生成一组相似度数据。若仅需定位单个目标,直接选取相似度最高的位置即为匹配点;若需识别多个目标,则需设定一个相似度阈值(例如0.8),凡高于该阈值的区域均判定为匹配目标。
1.1 相似度度量指标
- 差值平方和匹配 CV_TM_SQDIFF
- 标准化差值平方和匹配 CV_TM_SQDIFF_NORMED
- 相关匹配 CV_TM_CCORR
- 标准相关匹配 CV_TM_CCORR_NORMED
- 相关匹配 CV_TM_CCOEFF
- 标准相关匹配 CV_TM_CCOEFF_NORMED
1.2 计算步骤
假设存在模板图像Templa和尺寸较大的待搜索图像Image,模板匹配旨在大图中定位模板的位置。具体操作中,模板图像在输入图像上滑动(类似卷积运算),并比较模板与输入图像对应子图的相似度。算法返回一张灰度图,图中每个像素值代表该位置邻域与模板的匹配程度。若输入图像尺寸为(WxH),模板尺寸为(wxh),则输出图像尺寸为(W-w+1, H-h+1)。在获取相似度图后,寻找最大相似度像素点,该点作为匹配矩形区域的左上角坐标,矩形宽高由模板尺寸(w, h)决定,从而确定匹配区域。
2、代码实现
2.1 单模板匹配单个目标
具体实现代码如下:
# 相关系数匹配方法: cv2.TM_CCOEFF
res = cv2.matchTemplate(img, template, cv2.TM_CCOEFF)
min_val, max_val, min_loc, max_loc = cv2.minMaxLoc(res)

left_top = max_loc   # 左上角
right_bottom = (left_top[0] + w, left_top[1] + h)   # 右下角
cv2.rectangle(img, left_top, right_bottom, 255, 2)  # 画出矩形位置

plt.subplot(121), plt.imshow(res, cmap='gray')
plt.title('Matching Result'), plt.xticks([]), plt.yticks([])

plt.subplot(122), plt.imshow(img, cmap='gray')
plt.title('Detected Point'), plt.xticks([]), plt.yticks([])
plt.show()
2.2 单模板匹配多个目标
使用的目标照片文件名为:mario.jpg
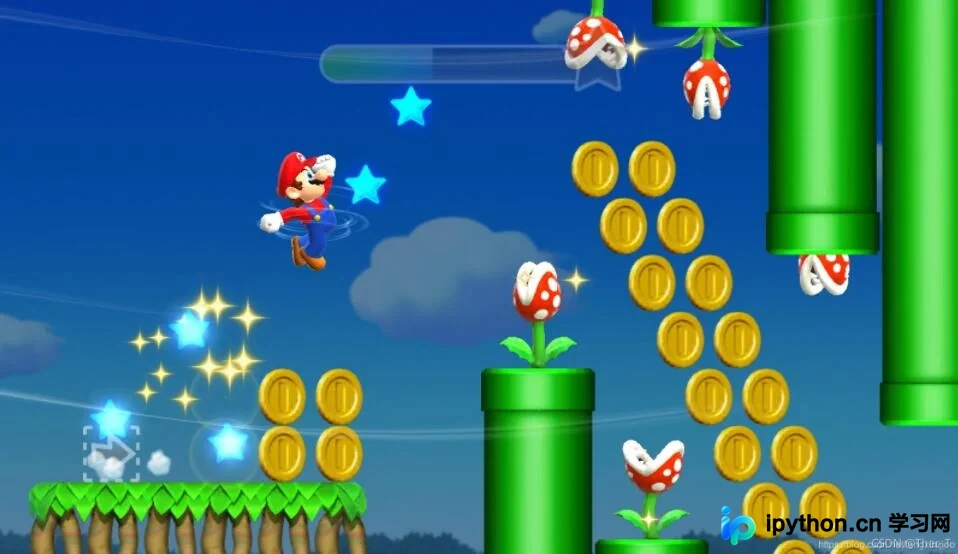
使用的模板照片文件名为:mario_coin.jpg

相关实现代码如下:
import cv2
import numpy as np
img_rgb = cv2.imread('mario.jpg')
img_gray = cv2.cvtColor(img_rgb, cv2.COLOR_BGR2GRAY)
template = cv2.imread('mario_coin.jpg', 0)
h, w = template.shape[:2]

res = cv2.matchTemplate(img_gray, template, cv2.TM_CCOEFF_NORMED)
threshold = 0.8
# 取匹配程度大于%80的坐标
loc = np.where(res >= threshold)
#np.where返回的坐标值(x,y)是(h,w),注意h,w的顺序
for pt in zip(*loc[::-1]):
    bottom_right = (pt[0] + w, pt[1] + h)
    cv2.rectangle(img_rgb, pt, bottom_right, (0, 0, 255), 2)
cv2.imwrite("img.jpg",img_rgb)
cv2.imshow('img', img_rgb)
cv2.waitKey(0)
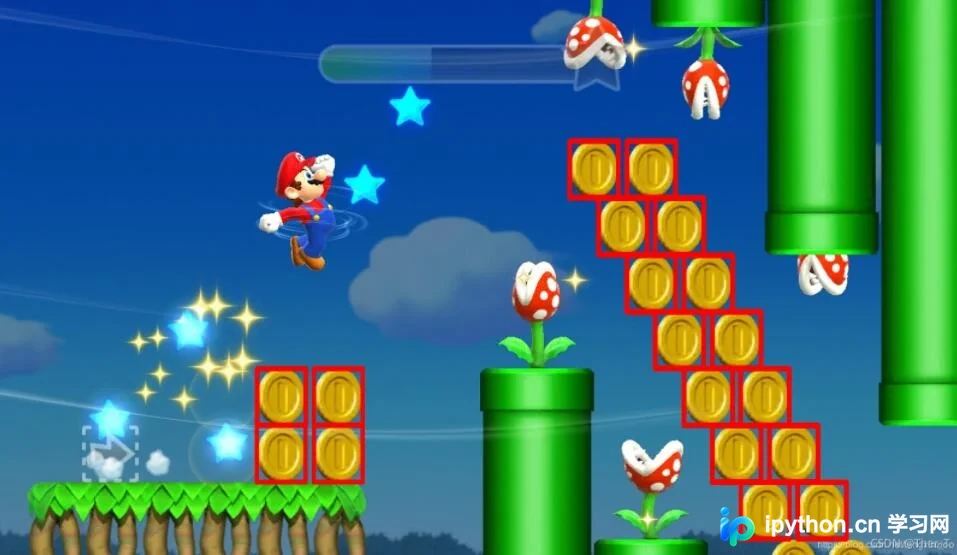
最终检测效果如下图所示:
3、算法精度优化
- 多尺度模板匹配
- 旋转目标模板匹配
- 非极大值抑制
从上图可见,同一目标可能被检测出多个重叠的检测框,需要进行去重处理,仅保留一个最优结果。
解决方案:对同一检测区域应用NMS(非极大值抑制)算法,以剔除重复的矩形框。
NMS 原理
对于检测框列表B及其对应的置信度分数S,计算过程如下:首先选择置信度最高(score最大)的检测框M,将其从集合B中移除并加入最终检测结果D。接着,计算集合B中剩余检测框与M的交并比(IoU),若IoU大于设定阈值Nt,则将该框从B中移除。重复上述过程,直到集合B为空。
注:常用的重叠率(IoU)阈值范围通常在0.3至0.5之间。
相关实现代码如下:
import cv2
import time
import numpy as np

def py_nms(dets, thresh):
    """Pure Python NMS baseline."""
    #x1、y1、x2、y2、以及score赋值
    # (x1、y1)(x2、y2)为box的左上和右下角标
    x1 = dets[:, 0]
    y1 = dets[:, 1]
    x2 = dets[:, 2]
    y2 = dets[:, 3]
    scores = dets[:, 4]
    #每一个候选框的面积
    areas = (x2 - x1 + 1) * (y2 - y1 + 1)
    #order是按照score降序排序的
    order = scores.argsort()[::-1]
    # print("order:",order)

    keep = []
    while order.size > 0:
        i = order[0]
        keep.append(i)
        #计算当前概率最大矩形框与其他矩形框的相交框的坐标,会用到numpy的broadcast机制,得到的是向量
        xx1 = np.maximum(x1[i], x1[order[1:]])
        yy1 = np.maximum(y1[i], y1[order[1:]])
        xx2 = np.minimum(x2[i], x2[order[1:]])
        yy2 = np.minimum(y2[i], y2[order[1:]])
        #计算相交框的面积,注意矩形框不相交时w或h算出来会是负数,用0代替
        w = np.maximum(0.0, xx2 - xx1 + 1)
        h = np.maximum(0.0, yy2 - yy1 + 1)
        inter = w * h
        #计算重叠度IOU:重叠面积/(面积1+面积2-重叠面积)
        ovr = inter / (areas[i] + areas[order[1:]] - inter)
        #找到重叠度不高于阈值的矩形框索引
        inds = np.where(ovr <= thresh)[0]
        # print("inds:",inds)
        #将order序列更新,由于前面得到的矩形框索引要比矩形框在原order序列中的索引小1,所以要把这个1加回来
        order = order[inds + 1]
    return keep

def template(img_gray,template_img,template_threshold):
    '''
    img_gray:待检测的灰度图片格式
    template_img:模板小图,也是灰度化了
    template_threshold:模板匹配的置信度
    '''

    h, w = template_img.shape[:2]
    res = cv2.matchTemplate(img_gray, template_img, cv2.TM_CCOEFF_NORMED)
    start_time = time.time()
    loc = np.where(res >= template_threshold)#大于模板阈值的目标坐标
    score = res[res >= template_threshold]#大于模板阈值的目标置信度
    #将模板数据坐标进行处理成左上角、右下角的格式
    xmin = np.array(loc[1])
    ymin = np.array(loc[0])
    xmax = xmin+w
    ymax = ymin+h
    xmin = xmin.reshape(-1,1)#变成n行1列维度
    xmax = xmax.reshape(-1,1)#变成n行1列维度
    ymax = ymax.reshape(-1,1)#变成n行1列维度
    ymin = ymin.reshape(-1,1)#变成n行1列维度
    score = score.reshape(-1,1)#变成n行1列维度
    data_hlist = []
    data_hlist.append(xmin)
    data_hlist.append(ymin)
    data_hlist.append(xmax)
    data_hlist.append(ymax)
    data_hlist.append(score)
    data_hstack = np.hstack(data_hlist)#将xmin、ymin、xmax、yamx、scores按照列进行拼接
    thresh = 0.3#NMS里面的IOU交互比阈值

    keep_dets = py_nms(data_hstack, thresh)
    print("nms time:",time.time() - start_time)#打印数据处理到nms运行时间
    dets = data_hstack[keep_dets]#最终的nms获得的矩形框
    return dets
if __name__ == "__main__":
    img_rgb = cv2.imread('mario.jpg')#需要检测的图片
    img_gray = cv2.cvtColor(img_rgb, cv2.COLOR_BGR2GRAY)#转化成灰色
    template_img = cv2.imread('mario_coin.jpg', 0)#模板小图
    template_threshold = 0.8#模板置信度
    dets = template(img_gray,template_img,template_threshold)
    count = 0
    for coord in dets:
        cv2.rectangle(img_rgb, (int(coord[0]),int(coord[1])), (int(coord[2]),int(coord[3])), (0, 0, 255), 2)
    cv2.imwrite("result.jpg",img_rgb)
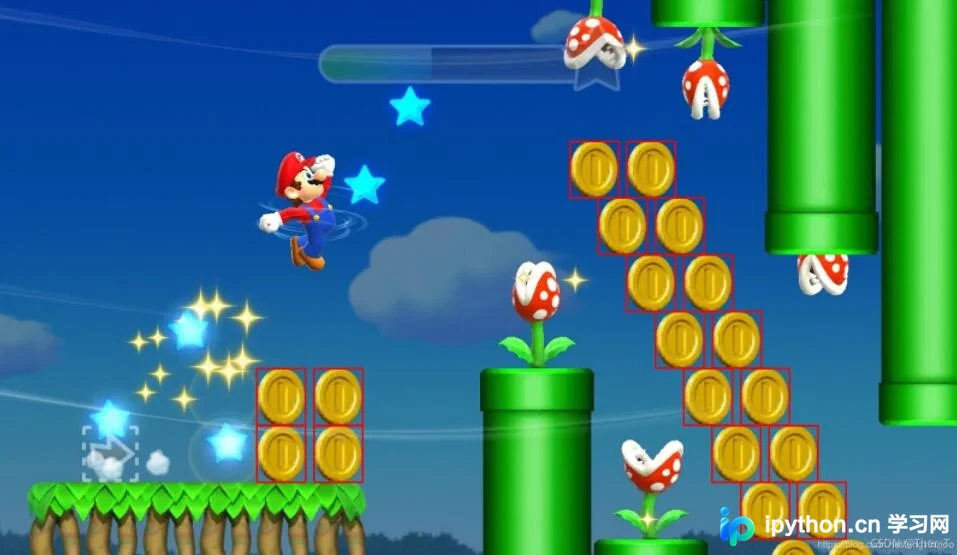
优化后的检测结果如下图所示:
以上内容为本文全部介绍,希望能为读者的学习提供有益帮助,欢迎继续支持本站。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









