

OpenCV resize五种插值算法原理与C++源码解析

本文深入解析OpenCV中cv::resize函数的五种核心插值算法:最近邻、双线性、双三次、基于像素区域关系(Area)及兰索斯插值。通过对比C++源代码实现,详细阐述各算法的数学公式、计算逻辑及适用场景,并探讨性能优化方案,帮助开发者根据需求选择最佳缩放策略。
OpenCV resize五种插值算法概述
在OpenCV 2.4.7及后续版本中,cv::resize函数提供了五种插值算法供选择:最近邻插值、双线性插值、双三次插值、基于像素区域关系的插值(INTER_AREA)以及兰索斯插值(Lanczos)。为了清晰展示这些算法的内部实现机制,下文将使用C++ for循环模拟cv::resize的核心逻辑,部分代码直接引用自OpenCV源码。
所有插值算法在处理前都包含相同的初始化步骤,具体代码如下:
插值算法通用初始化代码
	cv::Mat matSrc, matDst1, matDst2;

	matSrc = cv::imread("lena.jpg", 2 | 4);
	matDst1 = cv::Mat(cv::Size(800, 1000), matSrc.type(), cv::Scalar::all(0));
	matDst2 = cv::Mat(matDst1.size(), matSrc.type(), cv::Scalar::all(0));

	double scale_x = (double)matSrc.cols / matDst1.cols;
	double scale_y = (double)matSrc.rows / matDst1.rows;
1、最近邻插值(INTER_NEAREST):该算法选取距离目标像素最近的源图像像素值,其核心公式为:
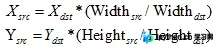
最近邻插值实现原理
	for (int i = 0; i < matDst1.cols; ++i)
	{
		int sx = cvFloor(i * scale_x);
		sx = std::min(sx, matSrc.cols - 1);
		for (int j = 0; j < matDst1.rows; ++j)
		{
			int sy = cvFloor(j * scale_y);
			sy = std::min(sy, matSrc.rows - 1);
			matDst1.at<cv::Vec3b>(j, i) = matSrc.at<cv::Vec3b>(sy, sx);
		}
	}
	cv::imwrite("nearest_1.jpg", matDst1);

	cv::resize(matSrc, matDst2, matDst1.size(), 0, 0, 0);
	cv::imwrite("nearest_2.jpg", matDst2);
2、双线性插值(INTER_LINEAR):通过计算目标点周围相邻的2x2个像素点的加权平均值来得出结果,计算公式如下:
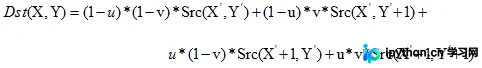
双线性插值实现原理
	uchar* dataDst = matDst1.data;
	int stepDst = matDst1.step;
	uchar* dataSrc = matSrc.data;
	int stepSrc = matSrc.step;
	int iWidthSrc = matSrc.cols;
	int iHiehgtSrc = matSrc.rows;

	for (int j = 0; j < matDst1.rows; ++j)
	{
		float fy = (float)((j + 0.5) * scale_y - 0.5);
		int sy = cvFloor(fy);
		fy -= sy;
		sy = std::min(sy, iHiehgtSrc - 2);
		sy = std::max(0, sy);

		short cbufy[2];
		cbufy[0] = cv::saturate_cast<short>((1.f - fy) * 2048);
		cbufy[1] = 2048 - cbufy[0];

		for (int i = 0; i < matDst1.cols; ++i)
		{
			float fx = (float)((i + 0.5) * scale_x - 0.5);
			int sx = cvFloor(fx);
			fx -= sx;

			if (sx < 0) {
				fx = 0, sx = 0;
			}
			if (sx >= iWidthSrc - 1) {
				fx = 0, sx = iWidthSrc - 2;
			}

			short cbufx[2];
			cbufx[0] = cv::saturate_cast<short>((1.f - fx) * 2048);
			cbufx[1] = 2048 - cbufx[0];

			for (int k = 0; k < matSrc.channels(); ++k)
			{
				*(dataDst+ j*stepDst + 3*i + k) = (*(dataSrc + sy*stepSrc + 3*sx + k) * cbufx[0] * cbufy[0] +
					*(dataSrc + (sy+1)*stepSrc + 3*sx + k) * cbufx[0] * cbufy[1] +
					*(dataSrc + sy*stepSrc + 3*(sx+1) + k) * cbufx[1] * cbufy[0] +
					*(dataSrc + (sy+1)*stepSrc + 3*(sx+1) + k) * cbufx[1] * cbufy[1]) >> 22;
			}
		}
	}
	cv::imwrite("linear_1.jpg", matDst1);

	cv::resize(matSrc, matDst2, matDst1.size(), 0, 0, 1);
	cv::imwrite("linear_2.jpg", matDst2);
3、双三次插值(INTER_CUBIC):利用目标点周围4x4共16个像素点进行计算,其公式结构与双线性插值类似,但考虑了更多邻域信息,具体公式为:
双三次插值实现原理
	int iscale_x = cv::saturate_cast<int>(scale_x);
	int iscale_y = cv::saturate_cast<int>(scale_y);

	for (int j = 0; j < matDst1.rows; ++j)
	{
		float fy = (float)((j + 0.5) * scale_y - 0.5);
		int sy = cvFloor(fy);
		fy -= sy;
		sy = std::min(sy, matSrc.rows - 3);
		sy = std::max(1, sy);

		const float A = -0.75f;

		float coeffsY[4];
		coeffsY[0] = ((A*(fy + 1) - 5*A)*(fy + 1) + 8*A)*(fy + 1) - 4*A;
		coeffsY[1] = ((A + 2)*fy - (A + 3))*fy*fy + 1;
		coeffsY[2] = ((A + 2)*(1 - fy) - (A + 3))*(1 - fy)*(1 - fy) + 1;
		coeffsY[3] = 1.f - coeffsY[0] - coeffsY[1] - coeffsY[2];

		short cbufY[4];
		cbufY[0] = cv::saturate_cast<short>(coeffsY[0] * 2048);
		cbufY[1] = cv::saturate_cast<short>(coeffsY[1] * 2048);
		cbufY[2] = cv::saturate_cast<short>(coeffsY[2] * 2048);
		cbufY[3] = cv::saturate_cast<short>(coeffsY[3] * 2048);

		for (int i = 0; i < matDst1.cols; ++i)
		{
			float fx = (float)((i + 0.5) * scale_x - 0.5);
			int sx = cvFloor(fx);
			fx -= sx;

			if (sx < 1) {
				fx = 0, sx = 1;
			}
			if (sx >= matSrc.cols - 3) {
				fx = 0, sx = matSrc.cols - 3;
			}

			float coeffsX[4];
			coeffsX[0] = ((A*(fx + 1) - 5*A)*(fx + 1) + 8*A)*(fx + 1) - 4*A;
			coeffsX[1] = ((A + 2)*fx - (A + 3))*fx*fx + 1;
			coeffsX[2] = ((A + 2)*(1 - fx) - (A + 3))*(1 - fx)*(1 - fx) + 1;
			coeffsX[3] = 1.f - coeffsX[0] - coeffsX[1] - coeffsX[2];

			short cbufX[4];
			cbufX[0] = cv::saturate_cast<short>(coeffsX[0] * 2048);
			cbufX[1] = cv::saturate_cast<short>(coeffsX[1] * 2048);
			cbufX[2] = cv::saturate_cast<short>(coeffsX[2] * 2048);
			cbufX[3] = cv::saturate_cast<short>(coeffsX[3] * 2048);

			for (int k = 0; k < matSrc.channels(); ++k)
			{
				matDst1.at<cv::Vec3b>(j, i)[k] = abs((matSrc.at<cv::Vec3b>(sy-1, sx-1)[k] * cbufX[0] * cbufY[0] + matSrc.at<cv::Vec3b>(sy, sx-1)[k] * cbufX[0] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy+1, sx-1)[k] * cbufX[0] * cbufY[2] + matSrc.at<cv::Vec3b>(sy+2, sx-1)[k] * cbufX[0] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy-1, sx)[k] * cbufX[1] * cbufY[0] + matSrc.at<cv::Vec3b>(sy, sx)[k] * cbufX[1] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy+1, sx)[k] * cbufX[1] * cbufY[2] + matSrc.at<cv::Vec3b>(sy+2, sx)[k] * cbufX[1] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy-1, sx+1)[k] * cbufX[2] * cbufY[0] + matSrc.at<cv::Vec3b>(sy, sx+1)[k] * cbufX[2] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy+1, sx+1)[k] * cbufX[2] * cbufY[2] + matSrc.at<cv::Vec3b>(sy+2, sx+1)[k] * cbufX[2] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy-1, sx+2)[k] * cbufX[3] * cbufY[0] + matSrc.at<cv::Vec3b>(sy, sx+2)[k] * cbufX[3] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy+1, sx+2)[k] * cbufX[3] * cbufY[2] + matSrc.at<cv::Vec3b>(sy+2, sx+2)[k] * cbufX[3] * cbufY[3] ) >> 22);
			}
		}
	}
	cv::imwrite("cubic_1.jpg", matDst1);

	cv::resize(matSrc, matDst2, matDst1.size(), 0, 0, 2);
	cv::imwrite("cubic_2.jpg", matDst2);
4、基于像素区域关系的插值(INTER_AREA):该算法针对图像缩小场景进行了优化,主要分为三种情况处理。当图像放大时,其行为类似于双线性插值;当图像在x轴和y轴同时缩小时,采用特定的区域平均策略,这种处理方式能有效避免缩放过程中出现波纹伪影。
基于像素区域关系插值实现原理
#ifdef _MSC_VER
	cv::resize(matSrc, matDst2, matDst1.size(), 0, 0, 3);
	cv::imwrite("E:/GitCode/OpenCV_Test/test_images/area_2.jpg", matDst2);
#else
	cv::resize(matSrc, matDst2, matDst1.size(), 0, 0, 3);
	cv::imwrite("area_2.jpg", matDst2);
#endif

	fprintf(stdout, "==== start area ====\n");
	double inv_scale_x = 1. / scale_x;
	double inv_scale_y = 1. / scale_y;
	int iscale_x = cv::saturate_cast<int>(scale_x);
	int iscale_y = cv::saturate_cast<int>(scale_y);
	bool is_area_fast = std::abs(scale_x - iscale_x) < DBL_EPSILON && std::abs(scale_y - iscale_y) < DBL_EPSILON;

	if (scale_x >= 1 && scale_y >= 1)  { // zoom out
		if (is_area_fast)  { // integer multiples
			for (int j = 0; j < matDst1.rows; ++j) {
				int sy = std::min(cvFloor(j * scale_y), matSrc.rows - 1);

				for (int i = 0; i < matDst1.cols; ++i) {
					int sx = std::min(cvFloor(i * scale_x), matSrc.cols -1);

					matDst1.at<cv::Vec3b>(j, i) = matSrc.at<cv::Vec3b>(sy, sx);
				}
			}
#ifdef _MSC_VER
			cv::imwrite("E:/GitCode/OpenCV_Test/test_images/area_1.jpg", matDst1);
#else
			cv::imwrite("area_1.jpg", matDst1);
#endif
			return 0;
		}

		for (int j = 0; j < matDst1.rows; ++j) {
			double fsy1 = j * scale_y;
			double fsy2 = fsy1 + scale_y;
			double cellHeight = cv::min(scale_y, matSrc.rows - fsy1);

			int sy1 = cvCeil(fsy1), sy2 = cvFloor(fsy2);

			sy2 = std::min(sy2, matSrc.rows - 2);
			sy1 = std::min(sy1, sy2);

			float cbufy[2];
			cbufy[0] = (float)((sy1 - fsy1) / cellHeight);
			cbufy[1] = (float)(std::min(std::min(fsy2 - sy2, 1.), cellHeight) / cellHeight);

			for (int i = 0; i < matDst1.cols; ++i) {
				double fsx1 = i * scale_x;
				double fsx2 = fsx1 + scale_x;
				double cellWidth = std::min(scale_x, matSrc.cols - fsx1);

				int sx1 = cvCeil(fsx1), sx2 = cvFloor(fsx2);

				sx2 = std::min(sx2, matSrc.cols - 2);
				sx1 = std::min(sx1, sx2);

				float cbufx[2];
				cbufx[0] = (float)((sx1 - fsx1) / cellWidth);
				cbufx[1] = (float)(std::min(std::min(fsx2 - sx2, 1.), cellWidth) / cellWidth);

				for (int k = 0; k < matSrc.channels(); ++k) {
					matDst1.at<cv::Vec3b>(j, i)[k] = (uchar)(matSrc.at<cv::Vec3b>(sy1, sx1)[k] * cbufx[0] * cbufy[0] +
						matSrc.at<cv::Vec3b>(sy1 + 1, sx1)[k] * cbufx[0] * cbufy[1] +
						matSrc.at<cv::Vec3b>(sy1, sx1 + 1)[k] * cbufx[1] * cbufy[0] +
						matSrc.at<cv::Vec3b>(sy1 + 1, sx1 + 1)[k] * cbufx[1] * cbufy[1]);
				}
			}
		}
#ifdef _MSC_VER
		cv::imwrite("E:/GitCode/OpenCV_Test/test_images/area_1.jpg", matDst1);
#else
		cv::imwrite("area_1.jpg", matDst1);
#endif

		return 0;
	}

	//zoom in,it is emulated using some variant of bilinear interpolation
	for (int j = 0; j < matDst1.rows; ++j) {
		int  sy = cvFloor(j * scale_y);
		float fy = (float)((j + 1) - (sy + 1) * inv_scale_y);
		fy = fy <= 0 ? 0.f : fy - cvFloor(fy);
		sy = std::min(sy, matSrc.rows - 2);

		short cbufy[2];
		cbufy[0] = cv::saturate_cast<short>((1.f - fy) * 2048);
		cbufy[1] = 2048 - cbufy[0];

		for (int i = 0; i < matDst1.cols; ++i) {
			int sx = cvFloor(i * scale_x);
			float fx = (float)((i + 1) - (sx + 1) * inv_scale_x);
			fx = fx < 0 ? 0.f : fx - cvFloor(fx);

			if (sx < 0) {
				fx = 0, sx = 0;
			}

			if (sx >= matSrc.cols - 1) {
				fx = 0, sx = matSrc.cols - 2;
			}

			short cbufx[2];
			cbufx[0] = cv::saturate_cast<short>((1.f - fx) * 2048);
			cbufx[1] = 2048 - cbufx[0];

			for (int k = 0; k < matSrc.channels(); ++k) {
				matDst1.at<cv::Vec3b>(j, i)[k] = (matSrc.at<cv::Vec3b>(sy, sx)[k] * cbufx[0] * cbufy[0] +
					matSrc.at<cv::Vec3b>(sy + 1, sx)[k] * cbufx[0] * cbufy[1] +
					matSrc.at<cv::Vec3b>(sy, sx + 1)[k] * cbufx[1] * cbufy[0] +
					matSrc.at<cv::Vec3b>(sy + 1, sx + 1)[k] * cbufx[1] * cbufy[1]) >> 22;
			}
		}
	}
	fprintf(stdout, "==== end area ====\n");

#ifdef _MSC_VER
	cv::imwrite("E:/GitCode/OpenCV_Test/test_images/area_1.jpg", matDst1);
#else
	cv::imwrite("area_1.jpg", matDst1);
#endif
注意:上述基于INTER_AREA进行图像缩小的示例代码可能存在特定边界情况下的问题。如需参考更完整的实现,可查阅https://github.com/fengbingchun/OpenCV_Test/blob/master/src/fbc_cv/include/resize.hpp,使用示例如下:
fbc::Mat3BGR src(matSrc.rows, matSrc.cols, matSrc.data);
fbc::Mat3BGR dst(matDst1.rows, matDst1.cols, matDst1.data);
fbc::resize(src, dst, 3);
5、兰索斯插值(INTER_LANCZOS4):该算法利用目标点周围8x8共64个像素点进行高精度计算,其公式结构同样基于加权平均,类似于双线性插值的扩展形式,具体公式为:
兰索斯插值实现原理
	int iscale_x = cv::saturate_cast<int>(scale_x);
	int iscale_y = cv::saturate_cast<int>(scale_y);

	for (int j = 0; j < matDst1.rows; ++j)
	{
		float fy = (float)((j + 0.5) * scale_y - 0.5);
		int sy = cvFloor(fy);
		fy -= sy;
		sy = std::min(sy, matSrc.rows - 5);
		sy = std::max(3, sy);

		const double s45 = 0.70710678118654752440084436210485;
		const double cs[][2] = {{1, 0}, {-s45, -s45}, {0, 1}, {s45, -s45}, {-1, 0}, {s45, s45}, {0, -1}, {-s45, s45}};
		float coeffsY[8];

		if (fy < FLT_EPSILON) {
			for (int t = 0; t < 8; t++)
				coeffsY[t] = 0;
			coeffsY[3] = 1;
		} else {
			float sum = 0;
			double y0 = -(fy + 3) * CV_PI * 0.25, s0 = sin(y0), c0 = cos(y0);

			for (int t = 0; t < 8; ++t)
			{
				double dy = -(fy + 3 -t) * CV_PI * 0.25;
				coeffsY[t] = (float)((cs[t][0] * s0 + cs[t][1] * c0) / (dy * dy));
				sum += coeffsY[t];
			}

			sum = 1.f / sum;
			for (int t = 0; t < 8; ++t)
				coeffsY[t] *= sum;
		}

		short cbufY[8];
		cbufY[0] = cv::saturate_cast<short>(coeffsY[0] * 2048);
		cbufY[1] = cv::saturate_cast<short>(coeffsY[1] * 2048);
		cbufY[2] = cv::saturate_cast<short>(coeffsY[2] * 2048);
		cbufY[3] = cv::saturate_cast<short>(coeffsY[3] * 2048);
		cbufY[4] = cv::saturate_cast<short>(coeffsY[4] * 2048);
		cbufY[5] = cv::saturate_cast<short>(coeffsY[5] * 2048);
		cbufY[6] = cv::saturate_cast<short>(coeffsY[6] * 2048);
		cbufY[7] = cv::saturate_cast<short>(coeffsY[7] * 2048);

		for (int i = 0; i < matDst1.cols; ++i)
		{
			float fx = (float)((i + 0.5) * scale_x - 0.5);
			int sx = cvFloor(fx);
			fx -= sx;

			if (sx < 3) {
				fx = 0, sx = 3;
			}
			if (sx >= matSrc.cols - 5) {
				fx = 0, sx = matSrc.cols - 5;
			}

			float coeffsX[8];

			if (fx < FLT_EPSILON) {
				for ( int t = 0; t < 8; t++ )
					coeffsX[t] = 0;
				coeffsX[3] = 1;
			} else {
				float sum = 0;
				double x0 = -(fx + 3) * CV_PI * 0.25, s0 = sin(x0), c0 = cos(x0);

				for (int t = 0; t < 8; ++t)
				{
					double dx = -(fx + 3 -t) * CV_PI * 0.25;
					coeffsX[t] = (float)((cs[t][0] * s0 + cs[t][1] * c0) / (dx * dx));
					sum += coeffsX[t];
				}

				sum = 1.f / sum;
				for (int t = 0; t < 8; ++t)
					coeffsX[t] *= sum;
			}

			short cbufX[8];
			cbufX[0] = cv::saturate_cast<short>(coeffsX[0] * 2048);
			cbufX[1] = cv::saturate_cast<short>(coeffsX[1] * 2048);
			cbufX[2] = cv::saturate_cast<short>(coeffsX[2] * 2048);
			cbufX[3] = cv::saturate_cast<short>(coeffsX[3] * 2048);
			cbufX[4] = cv::saturate_cast<short>(coeffsX[4] * 2048);
			cbufX[5] = cv::saturate_cast<short>(coeffsX[5] * 2048);
			cbufX[6] = cv::saturate_cast<short>(coeffsX[6] * 2048);
			cbufX[7] = cv::saturate_cast<short>(coeffsX[7] * 2048);

			for (int k = 0; k < matSrc.channels(); ++k)
			{
				matDst1.at<cv::Vec3b>(j, i)[k] = abs((matSrc.at<cv::Vec3b>(sy-3, sx-3)[k] * cbufX[0] * cbufY[0] + matSrc.at<cv::Vec3b>(sy-2, sx-3)[k] * cbufX[0] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy-1, sx-3)[k] * cbufX[0] * cbufY[2] + matSrc.at<cv::Vec3b>(sy, sx-3)[k] * cbufX[0] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy+1, sx-3)[k] * cbufX[0] * cbufY[4] + matSrc.at<cv::Vec3b>(sy+2, sx-3)[k] * cbufX[0] * cbufY[5] +
					matSrc.at<cv::Vec3b>(sy+3, sx-3)[k] * cbufX[0] * cbufY[6] + matSrc.at<cv::Vec3b>(sy+4, sx-3)[k] * cbufX[0] * cbufY[7] +

					matSrc.at<cv::Vec3b>(sy-3, sx-2)[k] * cbufX[1] * cbufY[0] + matSrc.at<cv::Vec3b>(sy-2, sx-2)[k] * cbufX[1] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy-1, sx-2)[k] * cbufX[1] * cbufY[2] + matSrc.at<cv::Vec3b>(sy, sx-2)[k] * cbufX[1] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy+1, sx-2)[k] * cbufX[1] * cbufY[4] + matSrc.at<cv::Vec3b>(sy+2, sx-2)[k] * cbufX[1] * cbufY[5] +
					matSrc.at<cv::Vec3b>(sy+3, sx-2)[k] * cbufX[1] * cbufY[6] + matSrc.at<cv::Vec3b>(sy+4, sx-2)[k] * cbufX[1] * cbufY[7] +

					matSrc.at<cv::Vec3b>(sy-3, sx-1)[k] * cbufX[2] * cbufY[0] + matSrc.at<cv::Vec3b>(sy-2, sx-1)[k] * cbufX[2] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy-1, sx-1)[k] * cbufX[2] * cbufY[2] + matSrc.at<cv::Vec3b>(sy, sx-1)[k] * cbufX[2] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy+1, sx-1)[k] * cbufX[2] * cbufY[4] + matSrc.at<cv::Vec3b>(sy+2, sx-1)[k] * cbufX[2] * cbufY[5] +
					matSrc.at<cv::Vec3b>(sy+3, sx-1)[k] * cbufX[2] * cbufY[6] + matSrc.at<cv::Vec3b>(sy+4, sx-1)[k] * cbufX[2] * cbufY[7] +

					matSrc.at<cv::Vec3b>(sy-3, sx)[k] * cbufX[3] * cbufY[0] + matSrc.at<cv::Vec3b>(sy-2, sx)[k] * cbufX[3] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy-1, sx)[k] * cbufX[3] * cbufY[2] + matSrc.at<cv::Vec3b>(sy, sx)[k] * cbufX[3] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy+1, sx)[k] * cbufX[3] * cbufY[4] + matSrc.at<cv::Vec3b>(sy+2, sx)[k] * cbufX[3] * cbufY[5] +
					matSrc.at<cv::Vec3b>(sy+3, sx)[k] * cbufX[3] * cbufY[6] + matSrc.at<cv::Vec3b>(sy+4, sx)[k] * cbufX[3] * cbufY[7] +

					matSrc.at<cv::Vec3b>(sy-3, sx+1)[k] * cbufX[4] * cbufY[0] + matSrc.at<cv::Vec3b>(sy-2, sx+1)[k] * cbufX[4] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy-1, sx+1)[k] * cbufX[4] * cbufY[2] + matSrc.at<cv::Vec3b>(sy, sx+1)[k] * cbufX[4] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy+1, sx+1)[k] * cbufX[4] * cbufY[4] + matSrc.at<cv::Vec3b>(sy+2, sx+1)[k] * cbufX[4] * cbufY[5] +
					matSrc.at<cv::Vec3b>(sy+3, sx+1)[k] * cbufX[4] * cbufY[6] + matSrc.at<cv::Vec3b>(sy+4, sx+1)[k] * cbufX[4] * cbufY[7] +

					matSrc.at<cv::Vec3b>(sy-3, sx+2)[k] * cbufX[5] * cbufY[0] + matSrc.at<cv::Vec3b>(sy-2, sx+2)[k] * cbufX[5] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy-1, sx+2)[k] * cbufX[5] * cbufY[2] + matSrc.at<cv::Vec3b>(sy, sx+2)[k] * cbufX[5] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy+1, sx+2)[k] * cbufX[5] * cbufY[4] + matSrc.at<cv::Vec3b>(sy+2, sx+2)[k] * cbufX[5] * cbufY[5] +
					matSrc.at<cv::Vec3b>(sy+3, sx+2)[k] * cbufX[5] * cbufY[6] + matSrc.at<cv::Vec3b>(sy+4, sx+2)[k] * cbufX[5] * cbufY[7] +

					matSrc.at<cv::Vec3b>(sy-3, sx+3)[k] * cbufX[6] * cbufY[0] + matSrc.at<cv::Vec3b>(sy-2, sx+3)[k] * cbufX[6] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy-1, sx+3)[k] * cbufX[6] * cbufY[2] + matSrc.at<cv::Vec3b>(sy, sx+3)[k] * cbufX[6] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy+1, sx+3)[k] * cbufX[6] * cbufY[4] + matSrc.at<cv::Vec3b>(sy+2, sx+3)[k] * cbufX[6] * cbufY[5] +
					matSrc.at<cv::Vec3b>(sy+3, sx+3)[k] * cbufX[6] * cbufY[6] + matSrc.at<cv::Vec3b>(sy+4, sx+3)[k] * cbufX[6] * cbufY[7] +

					matSrc.at<cv::Vec3b>(sy-3, sx+4)[k] * cbufX[7] * cbufY[0] + matSrc.at<cv::Vec3b>(sy-2, sx+4)[k] * cbufX[7] * cbufY[1] +
					matSrc.at<cv::Vec3b>(sy-1, sx+4)[k] * cbufX[7] * cbufY[2] + matSrc.at<cv::Vec3b>(sy, sx+4)[k] * cbufX[7] * cbufY[3] +
					matSrc.at<cv::Vec3b>(sy+1, sx+4)[k] * cbufX[7] * cbufY[4] + matSrc.at<cv::Vec3b>(sy+2, sx+4)[k] * cbufX[7] * cbufY[5] +
					matSrc.at<cv::Vec3b>(sy+3, sx+4)[k] * cbufX[7] * cbufY[6] + matSrc.at<cv::Vec3b>(sy+4, sx+4)[k] * cbufX[7] * cbufY[7] ) >> 22);// 4194304
			}
		}
	}
	cv::imwrite("Lanczos_1.jpg", matDst1);

	cv::resize(matSrc, matDst2, matDst1.size(), 0, 0, 4);
	cv::imwrite("Lanczos_2.jpg", matDst2);
性能优化与总结
上述手动实现的代码在结果上与OpenCV内置的cv::resize函数保持一致,但由于使用了纯C++循环而非底层优化库,执行效率极低,仅用于演示插值过程。在实际生产环境中,OpenCV默认利用C++ Concurrency进行优化加速,开发者也可根据需要引入TBB或OpenMP等并行库进一步提升性能。
完整测试代码仓库地址:https://github.com/fengbingchun/OpenCV_Test/blob/master/demo/OpenCV_Test/test_opencv_funset.cpp
至此,关于OpenCV中resize函数五种插值算法的实现原理与代码解析已介绍完毕。如需了解更多OpenCV resize相关技术细节,建议查阅本站往期文章或关注后续更新,感谢支持。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









