

Python OpenCV运动检测器实现:解决追踪漂移与自动停止问题

发布时间:2026-10-14| 4人浏览过
本文基于Python和OpenCV实现运动检测器,针对示例代码中出现的追踪目标漂移及摄像头自动停止报错问题进行排查。通过保留原始代码逻辑,重点分析高斯平滑参数对噪声处理的影响,并指出需进一步优化的方向,旨在帮助开发者构建更稳定的实时运动检测系统。
运动检测器实现与问题分析
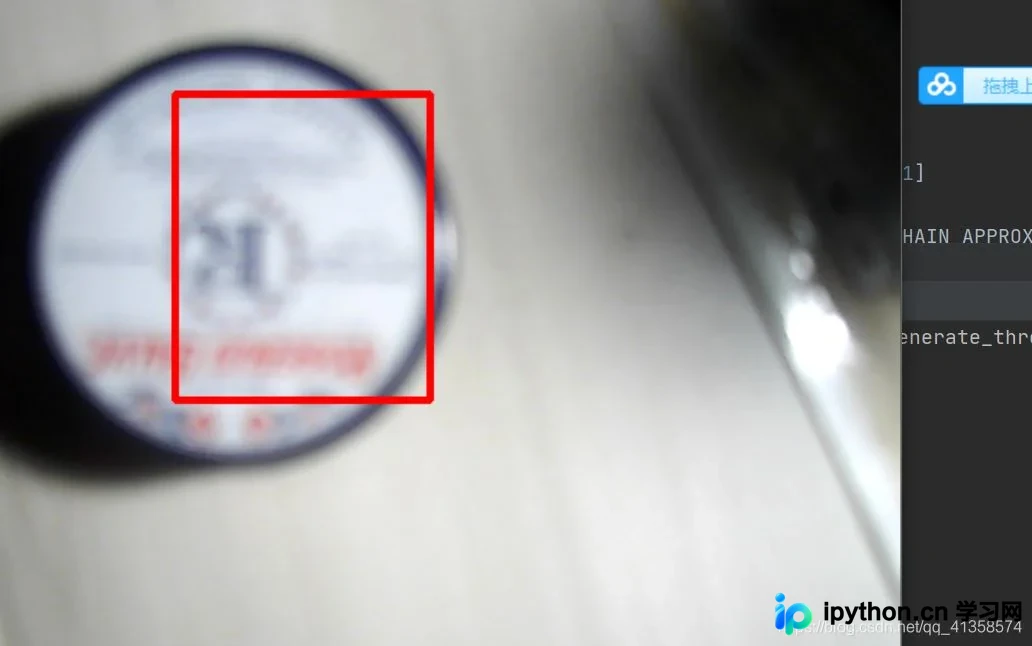
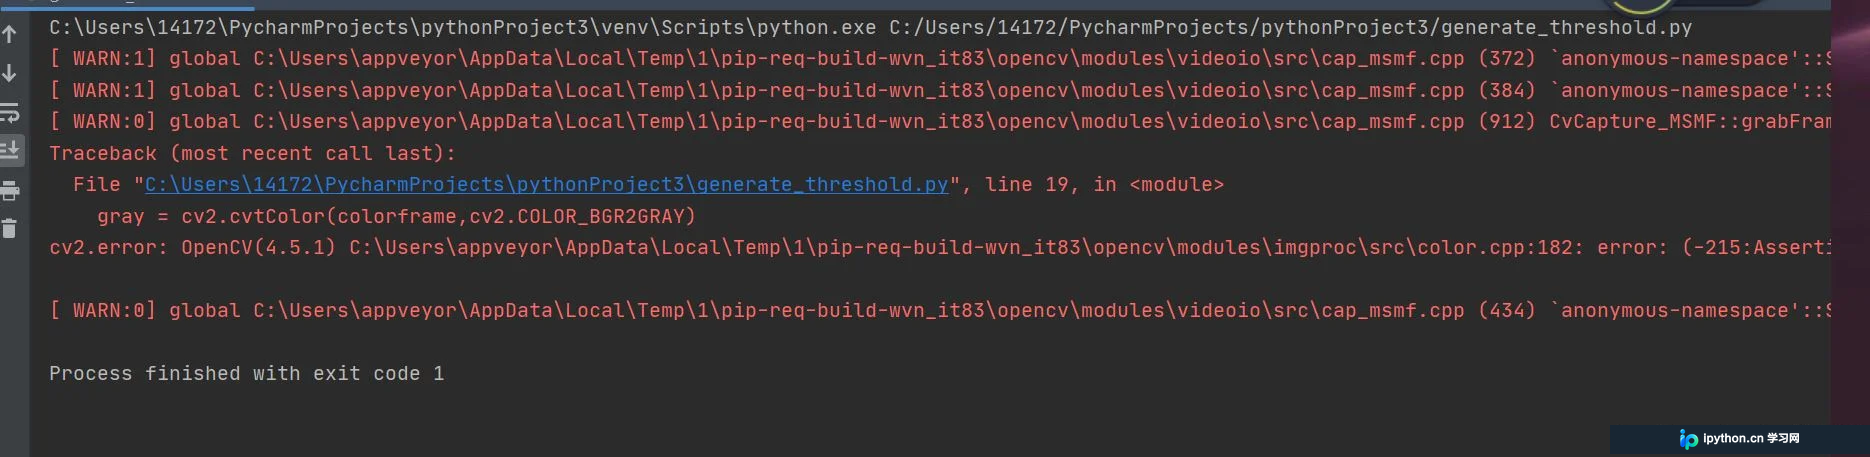
参考示例代码运行后,预期目标是捕获摄像头第一帧并持续追踪该物体,若出现则进行框选。然而实际运行中,首个物体被框选后,当物体移动至其他位置时,系统却错误地框选了其他物体。此外,摄像头开启数秒后便自动停止运行并抛出错误信息。
核心代码逻辑与高斯模糊处理
import pandas

firstframe = None
status = [None,None]
df = pandas.DataFrame(columns=["start","end"])
cap = cv2.VideoCapture(1)
while True:
  check,colorframe = cap.read()
  status = 0
  gray = cv2.cvtColor(colorframe,cv2.COLOR_BGR2GRAY)
  gray = cv2.GaussianBlur(gray,(21,21),0) #高斯模糊去除噪声
  if firstframe is None:
    firstframe = gray
    continue #捕获第一个灰度帧 得到第一帧后不进行后续处理
  delta_frame = cv2.absdiff(firstframe,gray)
  # ,我们需要找出第一帧和当前帧之间的区别。因此,我们使用absdiff函数并将得到的结果称为delta帧。对于我们的用例来说,仅仅找到一个差异是不够的,所以我们需要定义一个像素阈值,它可以被视为真实的对象。我们可以选择30像素作为标准阈值,并将标准阈值的颜色定义为白色(颜色代码:255). 二元阈值函数THRESH_BINARY返回一个元组值,其中只有第二项([0]是第一项,[1]是第二项)包含生成的阈值帧。二元阈值函数用于处理含有2个离散值的非连续函数:如0或1。如果摄影机前面没有对象,我们将当前帧的状态视为0;如果摄影机前面存在对象,则将当前帧的状态视为1。

  thresh_frame = cv2.threshold(delta_frame,30,255,cv2.THRESH_BINARY)[1]
  thresh_frame = cv2.dilate(thresh_frame,None,iterations=3)
  # 在膨胀函数Dilate中,我们可以通过设置迭代次数来设置平滑度。迭代次数越多,平滑度越高,处理时间也就越长。因此,建议保持标准化设置为3。膨胀函数中的“None”参数表示我们的应用中不需要元素结构。

#声明元组的语法 (cnts,_)
  (cnts,_) = cv2.findContours(thresh_frame.copy(),cv2.RETR_LIST,cv2.CHAIN_APPROX_SIMPLE)
  for contours in cnts :
    if cv2.contourArea(contours) < 10000:
      continue
    if cv2.contourArea(contours) < 20000:
     status = 1
     (x,y,w,h) = cv2.boundingRect(contours)
     cv2.rectangle(colorframe,(x,y),(x+w,y+h),(0,0,255),3)
     cv2.imshow("cc",colorframe)
  key = cv2.waitKey(1)
  if key == ord('q'):
    break
参数优化与待解决问题
上述现象表明代码中存在未解决的问题。待处理事项:需要进一步确定高斯平滑参数的最佳取值。
至此,关于使用Python和OpenCV构建运动检测器的实现内容介绍完毕。如需了解更多相关Python OpenCV运动检测内容,建议搜索本站历史文章或继续浏览后续相关文章,感谢大家的支持!
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









