


在多个 goroutine 之间共享数据时,很多人第一反应是“能并发安全就行”,但真正影响稳定性和性能的,往往是读写比例、遍历需求以及后续是否要继续扩展同步逻辑。下面就按实现方式、适用场景和落地建议三部分来拆开看,帮助你在 sync.Map 与 Mutex+map 之间做出更稳妥的选择。
sync.Map 适合什么问题
sync.Map 是 Go 标准库在 1.9 版本引入的并发安全映射类型,目标很明确:在特定并发访问模式下,尽量减少开发者自己管理锁的负担,同时把读操作做得足够顺滑。
Go 1.24 之后的实现变化
如果你对 sync.Map 的印象还停留在“只读 map + 脏 map”的双表结构,那需要更新一下认知。在 Go 1.24 及之后的版本里,它的底层实现已经切换为并发哈希前缀树(HashTrieMap)。
这个变化带来的直接影响,主要体现在两点:
- 锁粒度更细:旧实现里,对脏表的操作往往要拿整个 map 的互斥锁;新实现会把数据分散到树的不同节点,操作时只锁住当前涉及的节点,能明显降低 goroutine 之间的锁竞争。
- 不同键更容易并行:树形结构天然适合把不同键分散到不同分支上,因此多个读写请求如果命中不同分支,通常更容易并发执行,不必依赖过去那种读写分离式的特殊优化。
这也是为什么很多人会觉得 sync.Map 在某些“读非常多、写相对少”的业务里用起来很省心:它的实现就是围绕这类场景做过专门优化的。
基本用法
var m sync.Map

// 存储键值对
m.Store("key1", "value1")
m.Store("key2", "value2")

// 读取键值对
if value, ok := m.Load("key1"); ok {
    fmt.Println("Found:", value)
}

// 删除键值对
m.Delete("key2")

// 遍历所有键值对
m.Range(func(key, value interface{}) bool {
    fmt.Println(key, value)
    return true
})
从 API 角度看,sync.Map 的优势确实很直接:不用自己包锁,不容易因为漏加锁或锁顺序错误引入额外问题。对于只是想快速得到一个可并发访问映射的场景,它的门槛很低。
Mutex+map 为什么仍然是默认解法
虽然 sync.Map 很方便,但在 Go 项目里,用互斥锁保护普通 map 仍然是最常见、也最稳妥的做法。原因并不复杂:它的行为更直观,性能边界也更容易判断。
sync.Mutex + map
这是最基础的一种方式,核心特点是:同一时刻只允许一个 goroutine 访问 map。
type SafeMap struct {
    mu sync.Mutex
    m  map[string]int
}

func (s *SafeMap) Set(k string, v int) {
    s.mu.Lock()
    defer s.mu.Unlock()
    s.m[k] = v
}

func (s *SafeMap) Get(k string) (int, bool) {
    s.mu.Lock()
    defer s.mu.Unlock()
    val, ok := s.m[k]
    return val, ok
}
这种写法的优点是简单、稳定、容易推导。只要访问路径不复杂,维护成本通常不高。对于写操作频繁、或者后续还会叠加其他状态同步逻辑的代码,它经常比 sync.Map 更合适。
sync.RWMutex + map
如果读操作明显多于写操作,但你又希望继续保留普通 map 的可控性,可以改用读写锁:
type SafeMap struct {
    mu sync.RWMutex
    m  map[string]int
}

func (s *SafeMap) Get(k string) (int, bool) {
    s.mu.RLock()  // 读锁,多个goroutine可同时获取
    defer s.mu.RUnlock()
    val, ok := s.m[k]
    return val, ok
}

func (s *SafeMap) Set(k string, v int) {
    s.mu.Lock()  // 写锁,独占
    defer s.mu.Unlock()
    s.m[k] = v
}
sync.RWMutex + map 的价值在于,它给了你一个比 sync.Mutex 更灵活的折中方案:读多时能提高并发度,写入时仍然保持清晰的独占语义。相比 sync.Map,它的业务表达通常也更自然,尤其适合需要把访问逻辑封装进结构体方法里的场景。
到底怎么选:先看访问模式
sync.Map 不是“更新版 map”,也不是所有并发场景下都更快。真正决定选型的,首先是你的访问模式,而不是“标准库里专门做了并发优化”这件事本身。
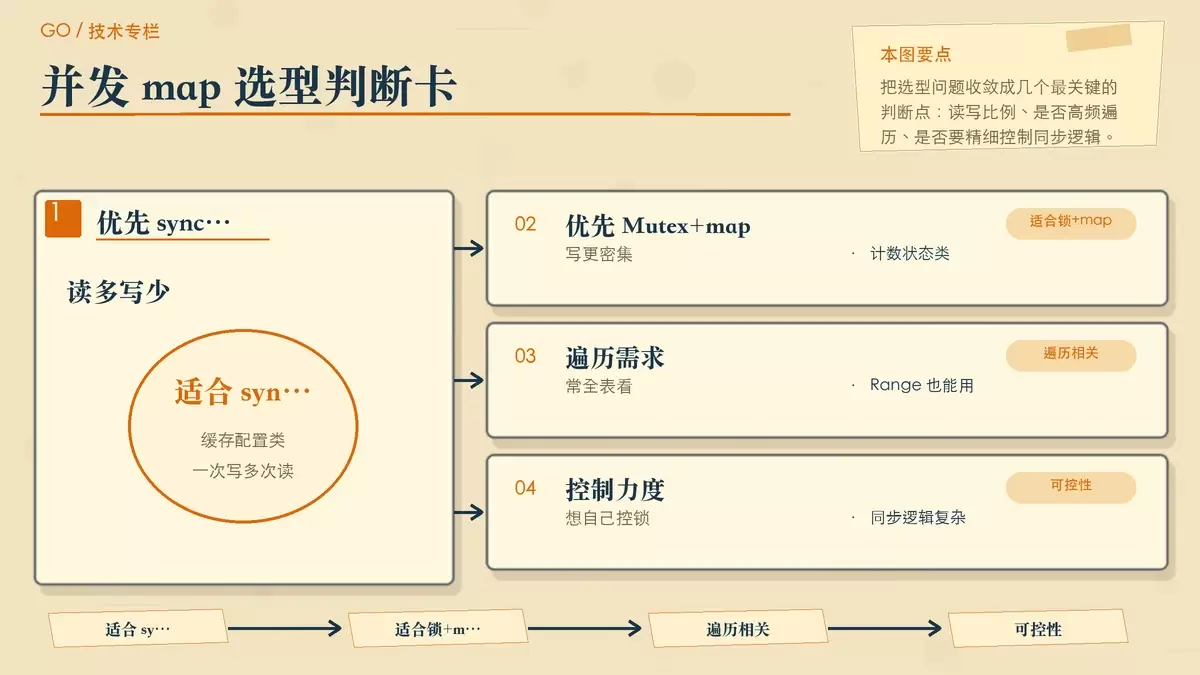
这些情况更适合 sync.Map
- 读多写少
比如缓存系统、加载后很少修改的配置项、被频繁查询的元数据。这类数据通常是“一次写入,多次读取”,正好适合sync.Map的优势区域。 - 希望减少手动锁管理
如果你的诉求是快速拿到一个并发安全的共享映射,并且不想自己维护锁的进入与退出逻辑,sync.Map的 API 确实更省事。
这些情况更适合 Mutex+map
- 写操作频繁
例如计数器、实时状态记录、持续更新的数据表。在这种负载下,普通map配合锁通常更可预测。 - 读写比例接近 1:1
当读取和写入都很活跃时,sync.Map未必能占到便宜,反而可能因为内部机制和额外开销失去优势。 - 需要精细控制同步逻辑
如果你不仅要保护map,还要把它和别的状态一起原子更新,或者要进一步调整锁粒度,那么手动管理Mutex/RWMutex往往更灵活。 - 需要频繁遍历整个映射
虽然sync.Map提供了Range,但它在使用体验和高写入场景下的表现并不总占优势。需要经常全表遍历时,普通map配合锁通常更直接。
可以把这件事理解为一个很实用的判断规则:如果你关心的是“读的时候尽量省锁竞争”,优先看 sync.Map;如果你关心的是“整体行为可控、写入逻辑清晰、后续方便扩展”,优先看 Mutex+map。
落地时的几个实用建议
做并发结构选型,最怕的是只看概念不看负载。下面几条建议,基本能覆盖大多数项目里的实际决策过程。
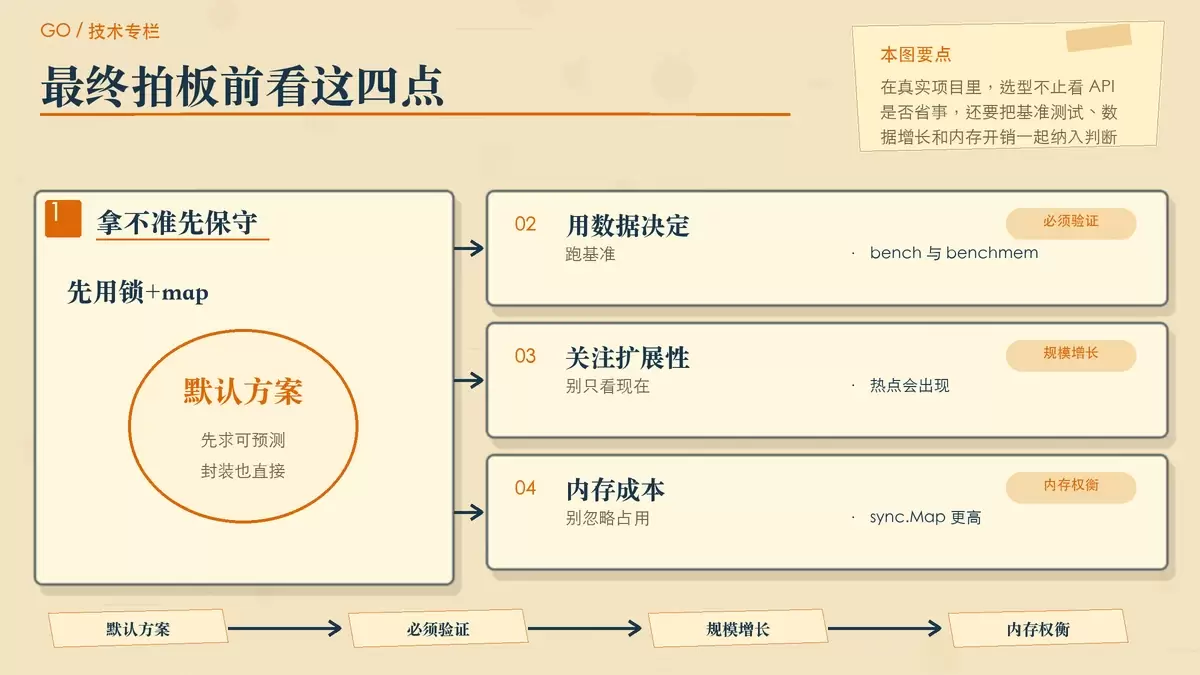
拿不准时,先用 Mutex+map
如果你现在没有明确证据证明 sync.Map 更适合当前场景,那么默认从 Mutex+map 起步通常更稳。它的性能特征更容易理解,封装后也更符合大多数业务代码的组织方式。
最终结论要靠基准测试
并发性能很容易被访问比例、键分布、数据量和 CPU 核数影响,所以不要凭印象拍板。真正要定方案时,至少做一次基准测试:
go test -bench . -benchmem这个结果比“网上都说某种方式更快”更有参考价值,因为它反映的是你自己项目里的真实负载。
别忽略增长性和内存占用
如果数据规模会持续增长,除了 sync.Map 和 Mutex+map,还可以考虑分片 map 作为第三种路线,用更小的锁范围来降低热点竞争。
另外,sync.Map 的内存占用通常会比普通 map 更高。在内存敏感场景里,这一点不能只当成实现细节忽略掉,尤其是在条目数量很大时,额外成本会更明显。
结论:没有通吃方案,只有匹配场景的方案
在 Go 并发编程里,sync.Map 和 Mutex+map 都不是“永远正确”的答案。前者更适合读多写少、希望少碰锁细节的场景;后者更适合写入频繁、读写均衡、需要遍历或需要更强控制力的业务。
如果只想记住一句足够实用的话,可以用这个判断起步:读多写少用 sync.Map,写多读少或需要更强可控性时用 Mutex+map。 真正上线前,再用 go test -bench . -benchmem 把结论跑实,这样选型才不会停留在经验判断上。









