

基于OpenCV与Python的车牌定位及字符分割实战

本文详解利用Python和OpenCV库进行车牌区域识别与字符分割的技术流程。内容涵盖从车辆图像获取、车牌定位(含二值化、边缘检测、形态学处理)到字符分割的具体步骤,并通过Sobel算子、高斯滤波等算法实现精准定位与分割,附带完整代码示例与运行效果分析。
本文主要介绍如何使用Python语言结合OpenCV库(cv2)来实现车牌区域的识别以及字符的分割。在开始具体实施之前,关于Python环境中OpenCV的安装与配置过程此处不再赘述,读者可根据自身需求自行完成环境搭建。
车牌号的检测流程大致可以划分为以下四个主要阶段:
第一阶段为车辆图像的获取。
第二阶段为车牌的定位。
第三阶段为车牌字符的分割。
第四阶段为车牌字符的识别。
以下是各环节的具体介绍。
在车牌定位环节,主要涉及将图片进行黑白二值化处理,随后执行Canny边缘检测。接着,通过多次进行开运算与闭运算以消除小块区域并保留大块区域,最后利用cv2.rectangle函数选取矩形框,从而确定车牌的具体位置。
在进行车牌字符分割前,需先处理图像,仅保留车牌部分,其余部分均填充为黑色背景。此处采用cv2.grabCut方法,该方法可将图像有效分割为前景与背景两部分。分割完成后,再次进行黑白二值化处理,即可执行字符分割。鉴于图像中仅包含黑色和白色像素,我们需要依据白色像素和黑色像素的分布来区分字符。具体而言,通过逐行逐列判断黑白像素值的位置,即可定位出各个字符。
具体实施步骤如下:
1. 灰度转换:将彩色图片转换为灰度图像,通常采用R=G=B=像素平均值的方式计算。
2. 高斯平滑和中值滤波:此步骤旨在去除图像噪声。
3. Sobel算子:用于提取图像的边缘轮廓,计算X方向和Y方向梯度值的平方和并开根号。
4. 二值化处理:将图像转换为仅含黑白两色的图像,通常设定像素值大于127的设为255,小于127的设为0。
5. 膨胀和细化:通过放大图像轮廓,将其转换为一个个独立的区域,这些区域内包含车牌信息。
6. 通过算法筛选合适的车牌位置,通常做法是过滤掉较小的区域,或寻找具有蓝色背景的区域。
7. 标注车牌位置。
8. 执行图像切割与识别。
以下是具体的代码实现部分:
# -*- coding: utf-8 -*-
"""
@email:cuiran2001@163.com
@author: cuiran
"""
import cv2
import numpy as np
from PIL import Image
import os.path
from skimage import io,data
def stretch(img):
 '''
 图像拉伸函数
 '''
 maxi=float(img.max())
 mini=float(img.min())

 for i in range(img.shape[0]):
  for j in range(img.shape[1]):
   img[i,j]=(255/(maxi-mini)*img[i,j]-(255*mini)/(maxi-mini))

 return img

def dobinaryzation(img):
 '''
 二值化处理函数
 '''
 maxi=float(img.max())
 mini=float(img.min())

 x=maxi-((maxi-mini)/2)
 #二值化,返回阈值ret 和 二值化操作后的图像thresh
 ret,thresh=cv2.threshold(img,x,255,cv2.THRESH_BINARY)
 #返回二值化后的黑白图像
 return thresh

def find_rectangle(contour):
 '''
 寻找矩形轮廓
 '''
 y,x=[],[]

 for p in contour:
  y.append(p[0][0])
  x.append(p[0][1])

 return [min(y),min(x),max(y),max(x)]

def locate_license(img,afterimg):
 '''
 定位车牌号
 '''
 img,contours,hierarchy=cv2.findContours(img,cv2.RETR_EXTERNAL,cv2.CHAIN_APPROX_SIMPLE)

 #找出最大的三个区域
 block=[]
 for c in contours:
  #找出轮廓的左上点和右下点,由此计算它的面积和长度比
  r=find_rectangle(c)
  a=(r[2]-r[0])*(r[3]-r[1]) #面积
  s=(r[2]-r[0])*(r[3]-r[1]) #长度比

  block.append([r,a,s])
 #选出面积最大的3个区域
 block=sorted(block,key=lambda b: b[1])[-3:]

 #使用颜色识别判断找出最像车牌的区域
 maxweight,maxindex=0,-1
 for i in range(len(block)):
  b=afterimg[block[i][0][1]:block[i][0][3],block[i][0][0]:block[i][0][2]]
  #BGR转HSV
  hsv=cv2.cvtColor(b,cv2.COLOR_BGR2HSV)
  #蓝色车牌的范围
  lower=np.array([100,50,50])
  upper=np.array([140,255,255])
  #根据阈值构建掩膜
  mask=cv2.inRange(hsv,lower,upper)
  #统计权值
  w1=0
  for m in mask:
   w1+=m/255

  w2=0
  for n in w1:
   w2+=n

  #选出最大权值的区域
  if w2>maxweight:
   maxindex=i
   maxweight=w2

 return block[maxindex][0]

def find_license(img):
 '''
 预处理函数
 '''
 m=400*img.shape[0]/img.shape[1]

 #压缩图像
 img=cv2.resize(img,(400,int(m)),interpolation=cv2.INTER_CUBIC)

 #BGR转换为灰度图像
 gray_img=cv2.cvtColor(img,cv2.COLOR_BGR2GRAY)

 #灰度拉伸
 stretchedimg=stretch(gray_img)

 '''进行开运算,用来去除噪声'''
 r=16
 h=w=r*2+1
 kernel=np.zeros((h,w),np.uint8)
 cv2.circle(kernel,(r,r),r,1,-1)
 #开运算
 openingimg=cv2.morphologyEx(stretchedimg,cv2.MORPH_OPEN,kernel)
 #获取差分图,两幅图像做差 cv2.absdiff('图像1','图像2')
 strtimg=cv2.absdiff(stretchedimg,openingimg)

 #图像二值化
 binaryimg=dobinaryzation(strtimg)

 #canny边缘检测
 canny=cv2.Canny(binaryimg,binaryimg.shape[0],binaryimg.shape[1])

 '''消除小的区域,保留大块的区域,从而定位车牌'''
 #进行闭运算
 kernel=np.ones((5,19),np.uint8)
 closingimg=cv2.morphologyEx(canny,cv2.MORPH_CLOSE,kernel)

 #进行开运算
 openingimg=cv2.morphologyEx(closingimg,cv2.MORPH_OPEN,kernel)

 #再次进行开运算
 kernel=np.ones((11,5),np.uint8)
 openingimg=cv2.morphologyEx(openingimg,cv2.MORPH_OPEN,kernel)

 #消除小区域,定位车牌位置
 rect=locate_license(openingimg,img)

 return rect,img

def cut_license(afterimg,rect):
 '''
 图像分割函数
 '''
 #转换为宽度和高度
 rect[2]=rect[2]-rect[0]
 rect[3]=rect[3]-rect[1]
 rect_copy=tuple(rect.copy())
 rect=[0,0,0,0]
 #创建掩膜
 mask=np.zeros(afterimg.shape[:2],np.uint8)
 #创建背景模型 大小只能为13*5,行数只能为1,单通道浮点型
 bgdModel=np.zeros((1,65),np.float64)
 #创建前景模型
 fgdModel=np.zeros((1,65),np.float64)
 #分割图像
 cv2.grabCut(afterimg,mask,rect_copy,bgdModel,fgdModel,5,cv2.GC_INIT_WITH_RECT)
 mask2=np.where((mask==2)|(mask==0),0,1).astype('uint8')
 img_show=afterimg*mask2[:,:,np.newaxis]

 return img_show

def deal_license(licenseimg):
 '''
 车牌图片二值化
 '''
 #车牌变为灰度图像
 gray_img=cv2.cvtColor(licenseimg,cv2.COLOR_BGR2GRAY)

 #均值滤波 去除噪声
 kernel=np.ones((3,3),np.float32)/9
 gray_img=cv2.filter2D(gray_img,-1,kernel)

 #二值化处理
 ret,thresh=cv2.threshold(gray_img,120,255,cv2.THRESH_BINARY)

 return thresh


def find_end(start,arg,black,white,width,black_max,white_max):
 end=start+1
 for m in range(start+1,width-1):
  if (black[m] if arg else white[m])>(0.98*black_max if arg else 0.98*white_max):
   end=m
   break
 return end


if __name__=='__main__':
 img=cv2.imread('test_images/car001.jpg',cv2.IMREAD_COLOR)
 #预处理图像
 rect,afterimg=find_license(img)

 #框出车牌号
 cv2.rectangle(afterimg,(rect[0],rect[1]),(rect[2],rect[3]),(0,255,0),2)
 cv2.imshow('afterimg',afterimg)

 #分割车牌与背景
 cutimg=cut_license(afterimg,rect)
 cv2.imshow('cutimg',cutimg)

 #二值化生成黑白图
 thresh=deal_license(cutimg)
 cv2.imshow('thresh',thresh)
 cv2.waitKey(0)

 #分割字符
 '''
 判断底色和字色
 '''
 #记录黑白像素总和
 white=[]
 black=[]
 height=thresh.shape[0] #263
 width=thresh.shape[1] #400
 #print('height',height)
 #print('width',width)
 white_max=0
 black_max=0
 #计算每一列的黑白像素总和
 for i in range(width):
  line_white=0
  line_black=0
  for j in range(height):
   if thresh[j][i]==255:
    line_white+=1
   if thresh[j][i]==0:
    line_black+=1
  white_max=max(white_max,line_white)
  black_max=max(black_max,line_black)
  white.append(line_white)
  black.append(line_black)
  print('white',white)
  print('black',black)
 #arg为true表示黑底白字,False为白底黑字
 arg=True
 if black_max<white_max:
  arg=False

 n=1
 start=1
 end=2
 s_width=28
 s_height=28
 while n<width-2:
  n+=1
  #判断是白底黑字还是黑底白字 0.05参数对应上面的0.95 可作调整
  if(white[n] if arg else black[n])>(0.02*white_max if arg else 0.02*black_max):
   start=n
   end=find_end(start,arg,black,white,width,black_max,white_max)
   n=end
   if end-start>5:
    cj=thresh[1:height,start:end]

    # new_image = cj.resize((s_width,s_height),Image.BILINEAR)
    # cj=cj.reshape(28, 28)
    print("result/%s.jpg" % (n))
    #保存分割的图片 by cayden
    # cj.save("result/%s.jpg" % (n))
    infile="result/%s.jpg" % (n)
    io.imsave(infile,cj)

    # im = Image.open(infile)
    # out=im.resize((s_width,s_height),Image.BILINEAR)
    # out.save(infile)

    cv2.imshow('cutlicense',cj)
    cv2.waitKey(0)


 cv2.waitKey(0)
 cv2.destroyAllWindows()
运行效果如图所示。
图中展示了车牌定位及后续处理的结果。
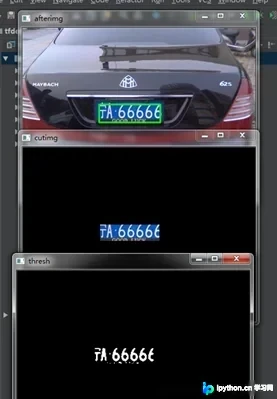
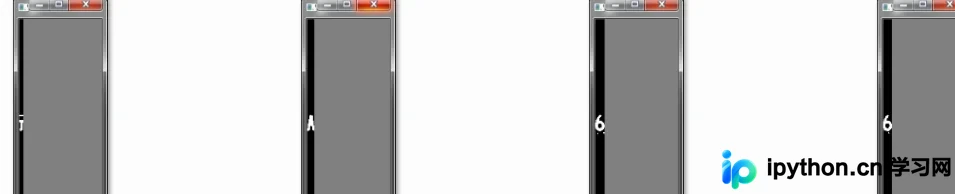
如图所示,展示了车牌分割后的效果。
以上就是本文的全部内容,希望能为读者的学习提供有益帮助,也欢迎大家继续支持本站。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









