

OpenCV基于分水岭算法的图像分割实战与原理详解

本文详细介绍如何利用OpenCV的分水岭算法实现精准图像分割。通过形态学处理生成前景与背景标记,引导cv::watershed函数克服传统算法的过度分割缺陷,逐步输出分区域掩膜与边界轮廓。下文提供完整C++操作顺序、参数说明及可直接运行的工程代码。
算法原理与分割目标
分水岭变换是一种经典的拓扑图像处理手段。该算法将灰度图像视为地形高程图,均质区域对应平坦盆地,边界则对应陡峭山脊。基础版本在实际应用中极易因微小噪声产生大量小盆地,导致过度分割。OpenCV 改进了原始逻辑,允许用户传入一组预定义的像素标记(Markers)来指定已知区域。当相同标签的盆地合并时,算法不会创建新的分水岭线,从而有效控制碎片化区域,最终输出清晰的目标掩膜与边界轮廓。
环境准备与输入规范
执行本流程需确保开发环境已正确安装并链接 OpenCV 库。核心接口 cv::watershed 的第二个参数必须为 32 位有符号整数矩阵(类型标识 CV_32S)。非零像素代表已分配的区域标签,值为 -1 的像素用于记录最终生成的边界线。输入图像通常为彩色或单通道灰度图,而标记图像需提前通过形态学运算或交互绘图生成。
自动标记生成与分割操作
第1步:形态学预处理获取初始掩膜
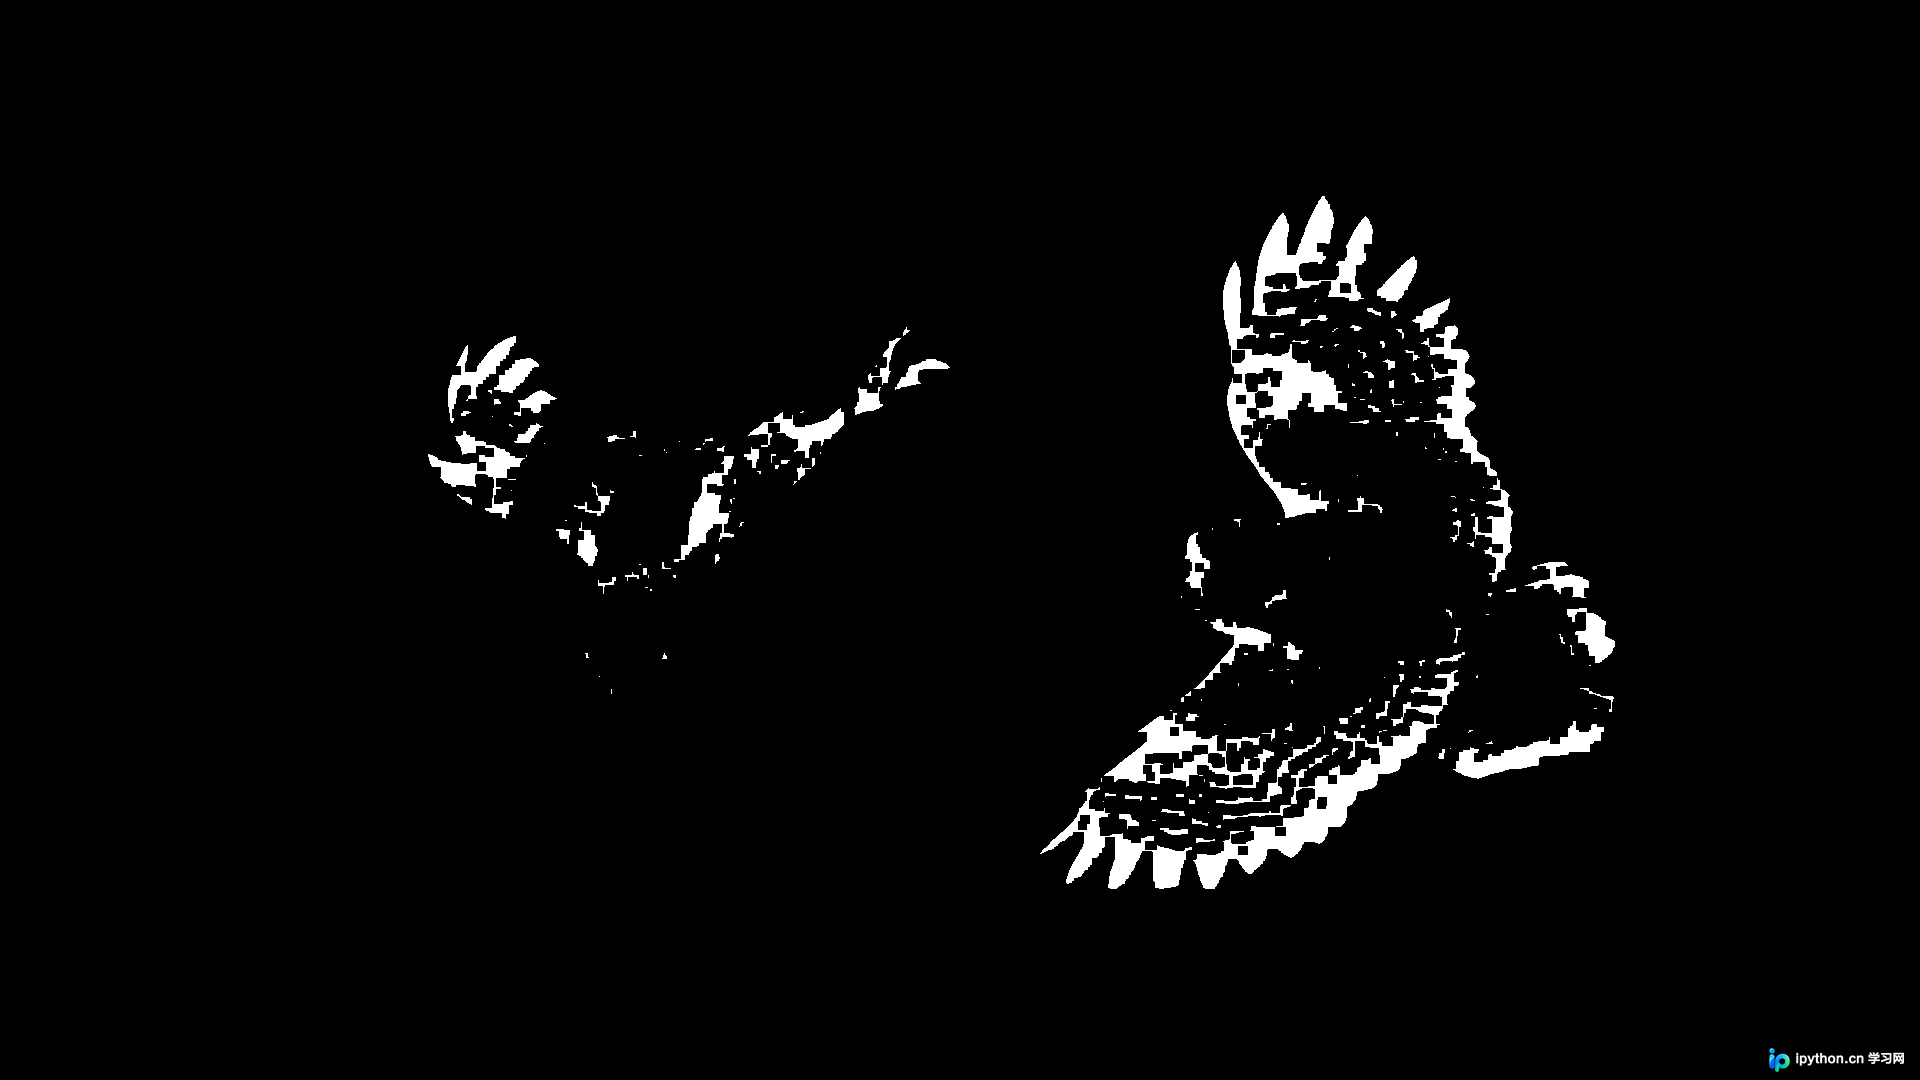
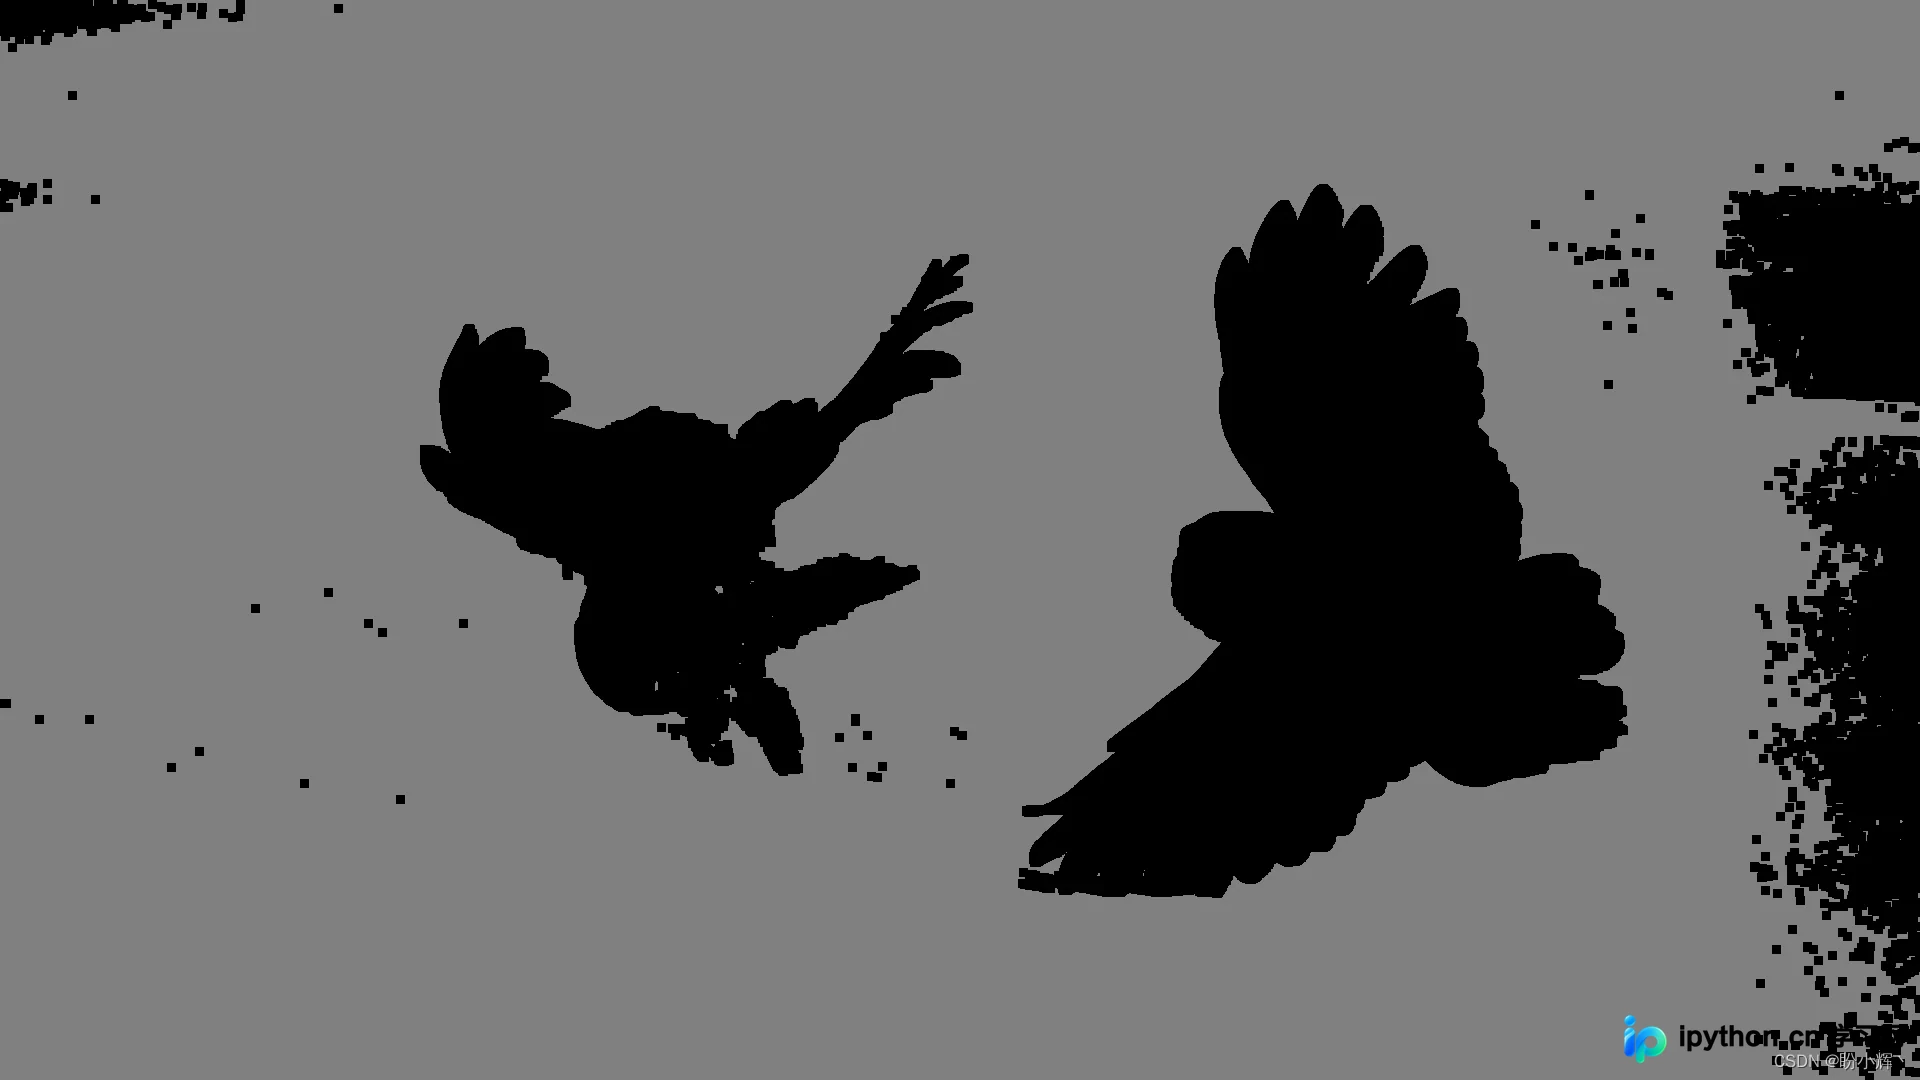
目的:从原始二值图中剥离噪声并锁定可靠的前景与背景区域。入口为已阈值化的二值图像,利用腐蚀操作收缩白色区域以保留主体骨架,再对原图进行膨胀并反转阈值以覆盖外围背景。
// 消除噪声,仅保留前景核心区域
cv::Mat fg;
cv::erode(binary, fg, cv::Mat(), cv::Point(-1, -1), 4);

// 膨胀原图获取背景范围,并将非零像素转为灰度标签128
cv::Mat bg;
cv::dilate(binary, bg, cv::Mat(), cv::Point(-1, -1), 4);
cv::threshold(bg, bg, 1, 128, cv::THRESH_BINARY_INV);
第2步:合并标记区域并调用分割函数
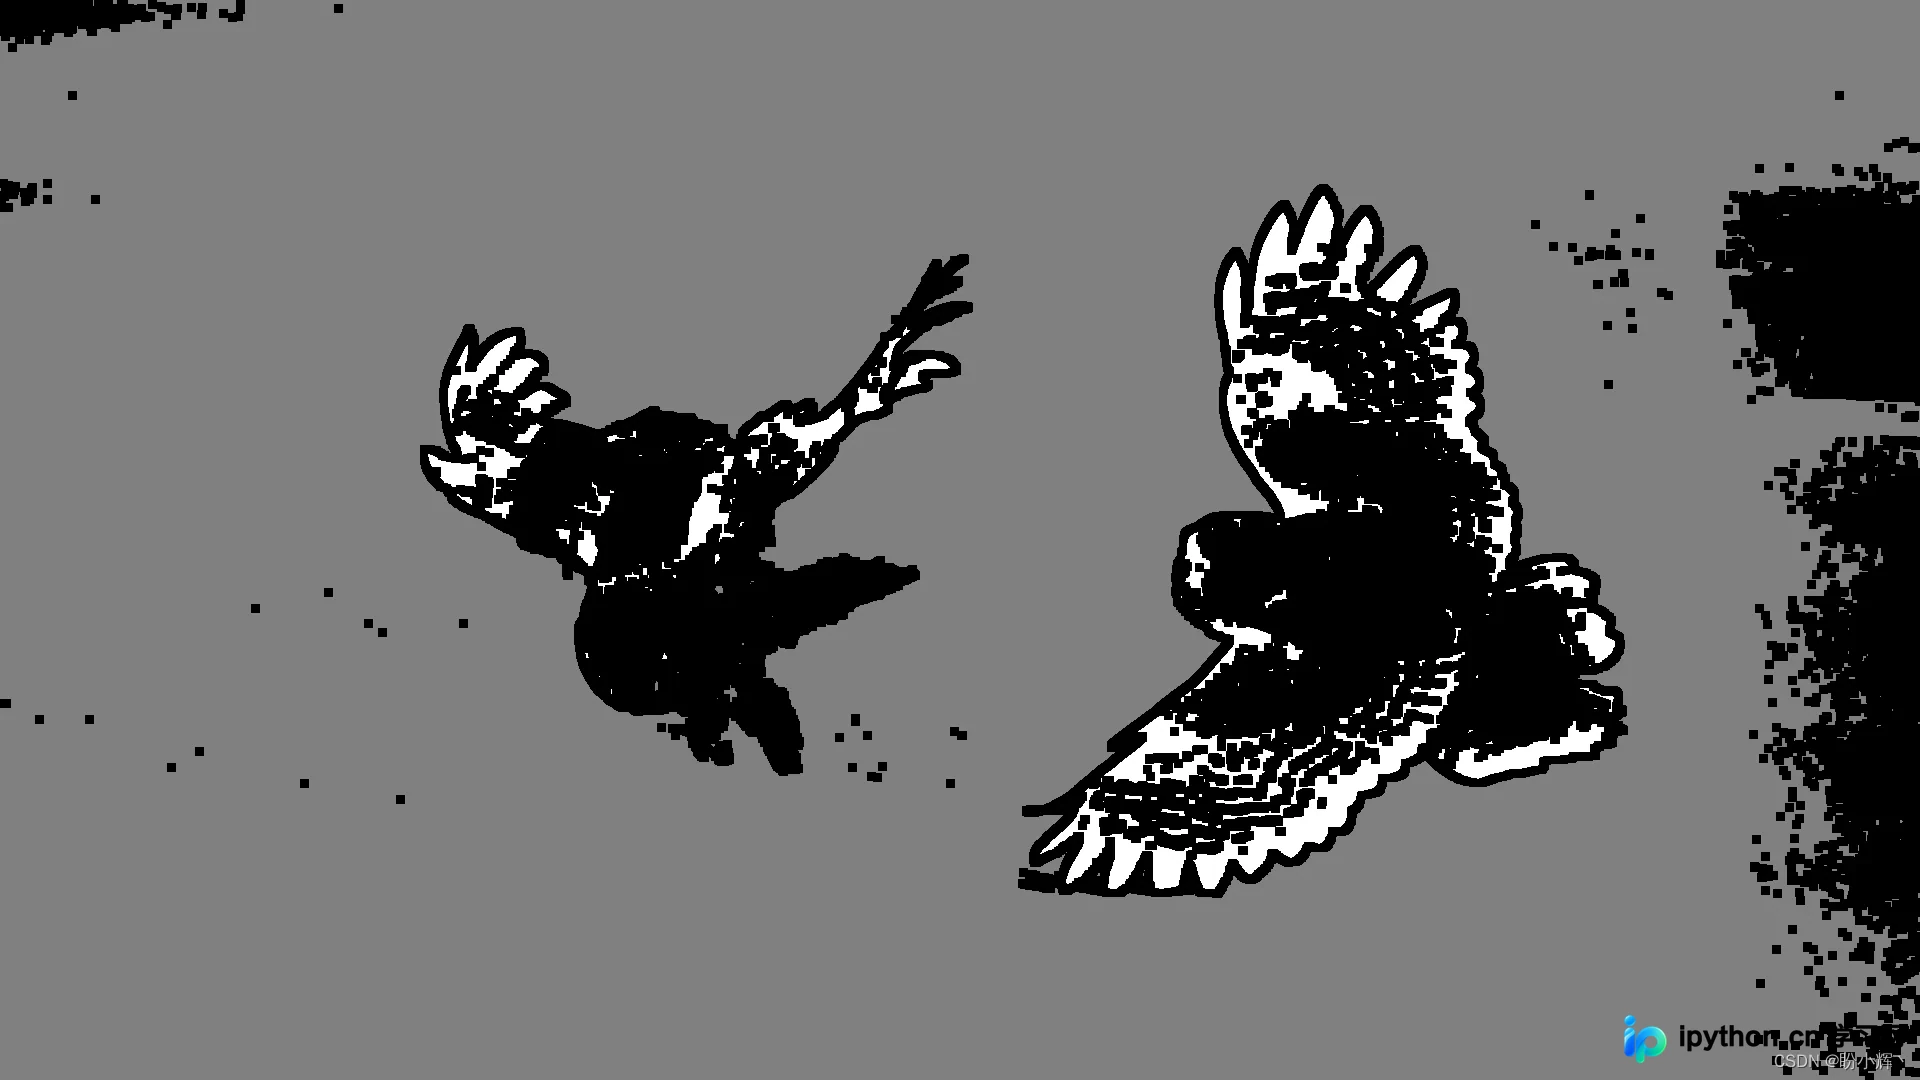
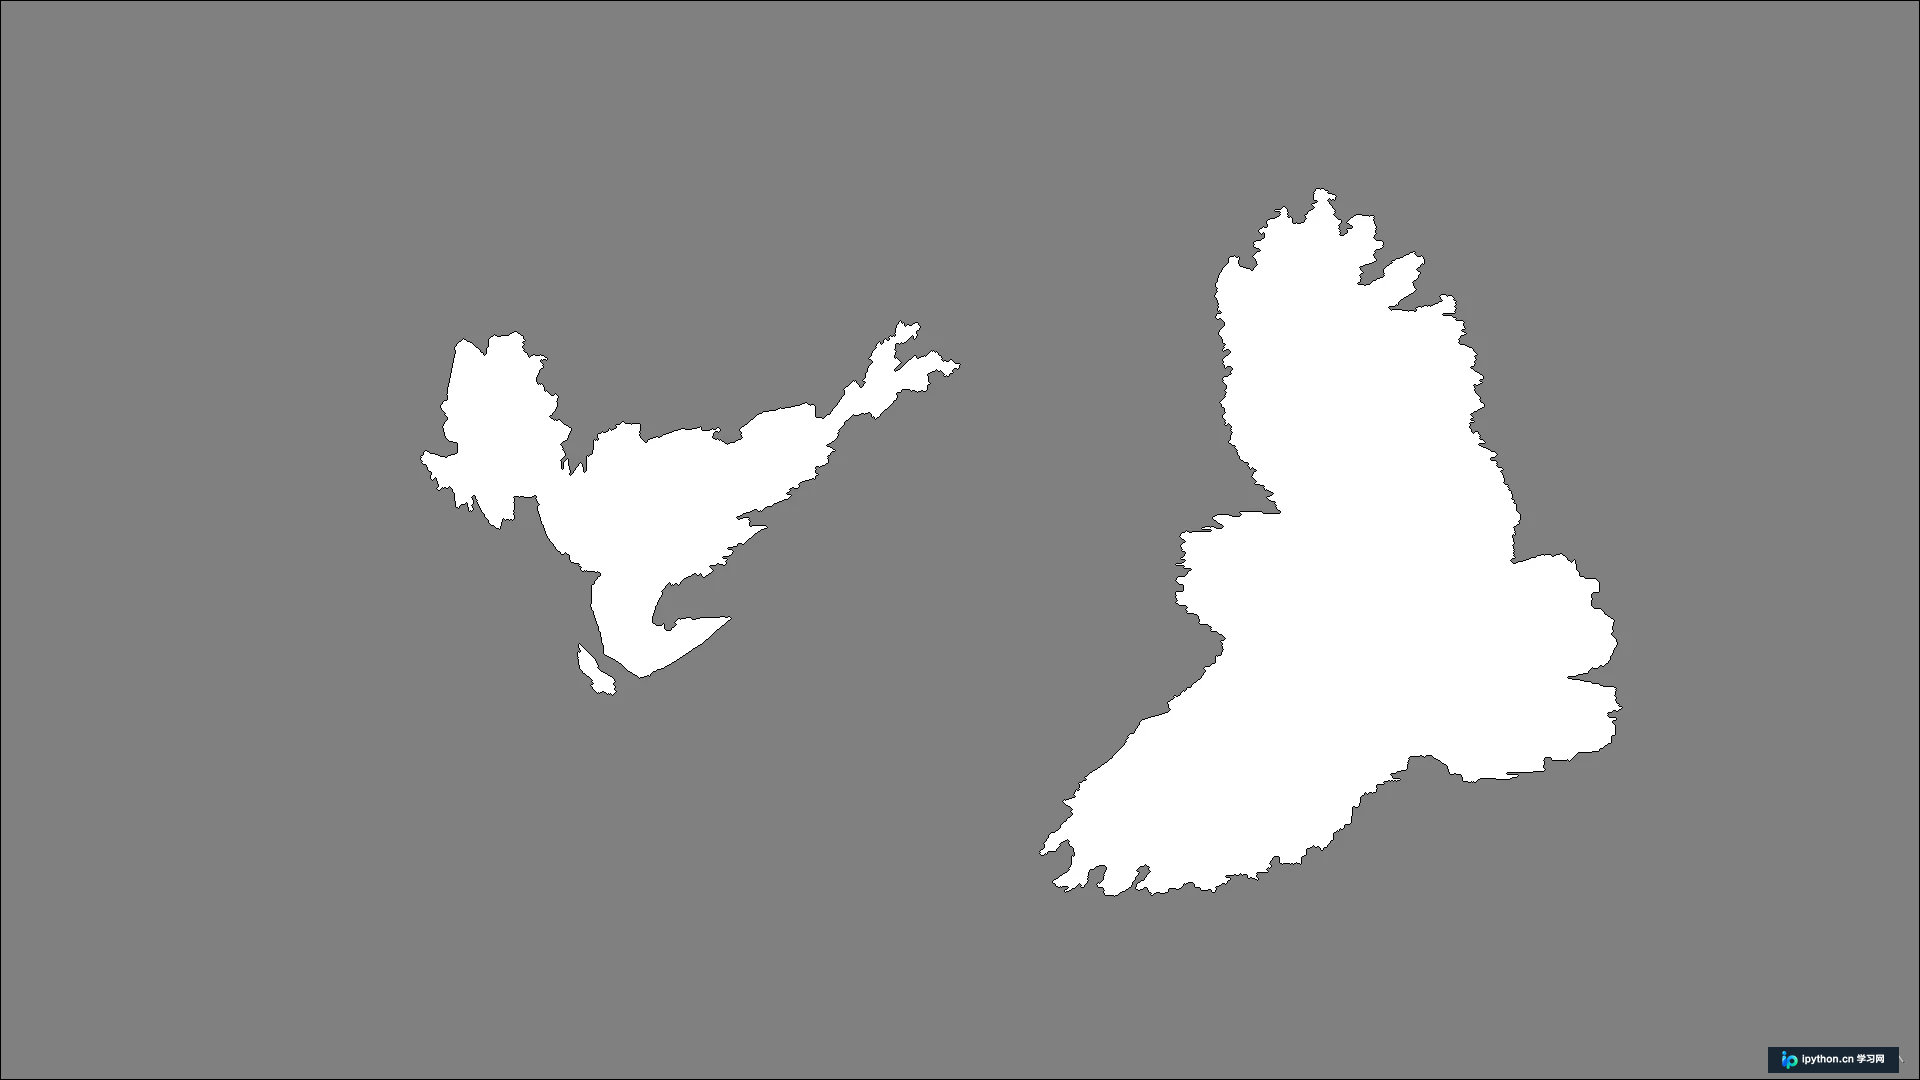
目的:将前景(标签255)、背景(标签128)与未定义区域(标签0)整合为符合接口要求的标记矩阵,并启动分水岭演算。完成状态为所有非零像素被赋予归属标签,重叠或未定区域由算法自动划分。
// 初始化全零标记矩阵并叠加前景与背景
cv::Mat markers(binary.size(), CV_8U, cv::Scalar(0));
markers = fg + bg;

// 实例化分割器并执行演算
class WatershedSegmentater {
    private:
        cv::Mat markers;
    public:
        void setMarkers(const cv::Mat& markerImage) {
            markerImage.convertTo(markers, CV_32S);
        }
        cv::Mat process(const cv::Mat& image) {
            cv::watershed(image, markers);
            return markers;
        }
};

WatershedSegmentater segmenter;
segmenter.setMarkers(markers);
segmenter.process(image);
第3步:可视化分割结果与边界线
目的:将内部 32 位有符号矩阵转换为可读的 8 位无符号图像。通过重载 convertTo 的参数映射,可将边界值 -1 转换为黑色,其余标签统一转为白色,便于直观核对分割轮廓。
// 提取分类掩膜:分水岭位置变为0,其余变为255
cv::Mat getSegmentation() {
    cv::Mat tmp;
    markers.convertTo(tmp, CV_8U);
    return tmp;
}

// 提取分水岭边界:线性映射 -1→0,其他值→255
cv::Mat getWatersheds() {
    cv::Mat tmp;
    markers.convertTo(tmp, CV_8U, 255, 255);
    return tmp;
}
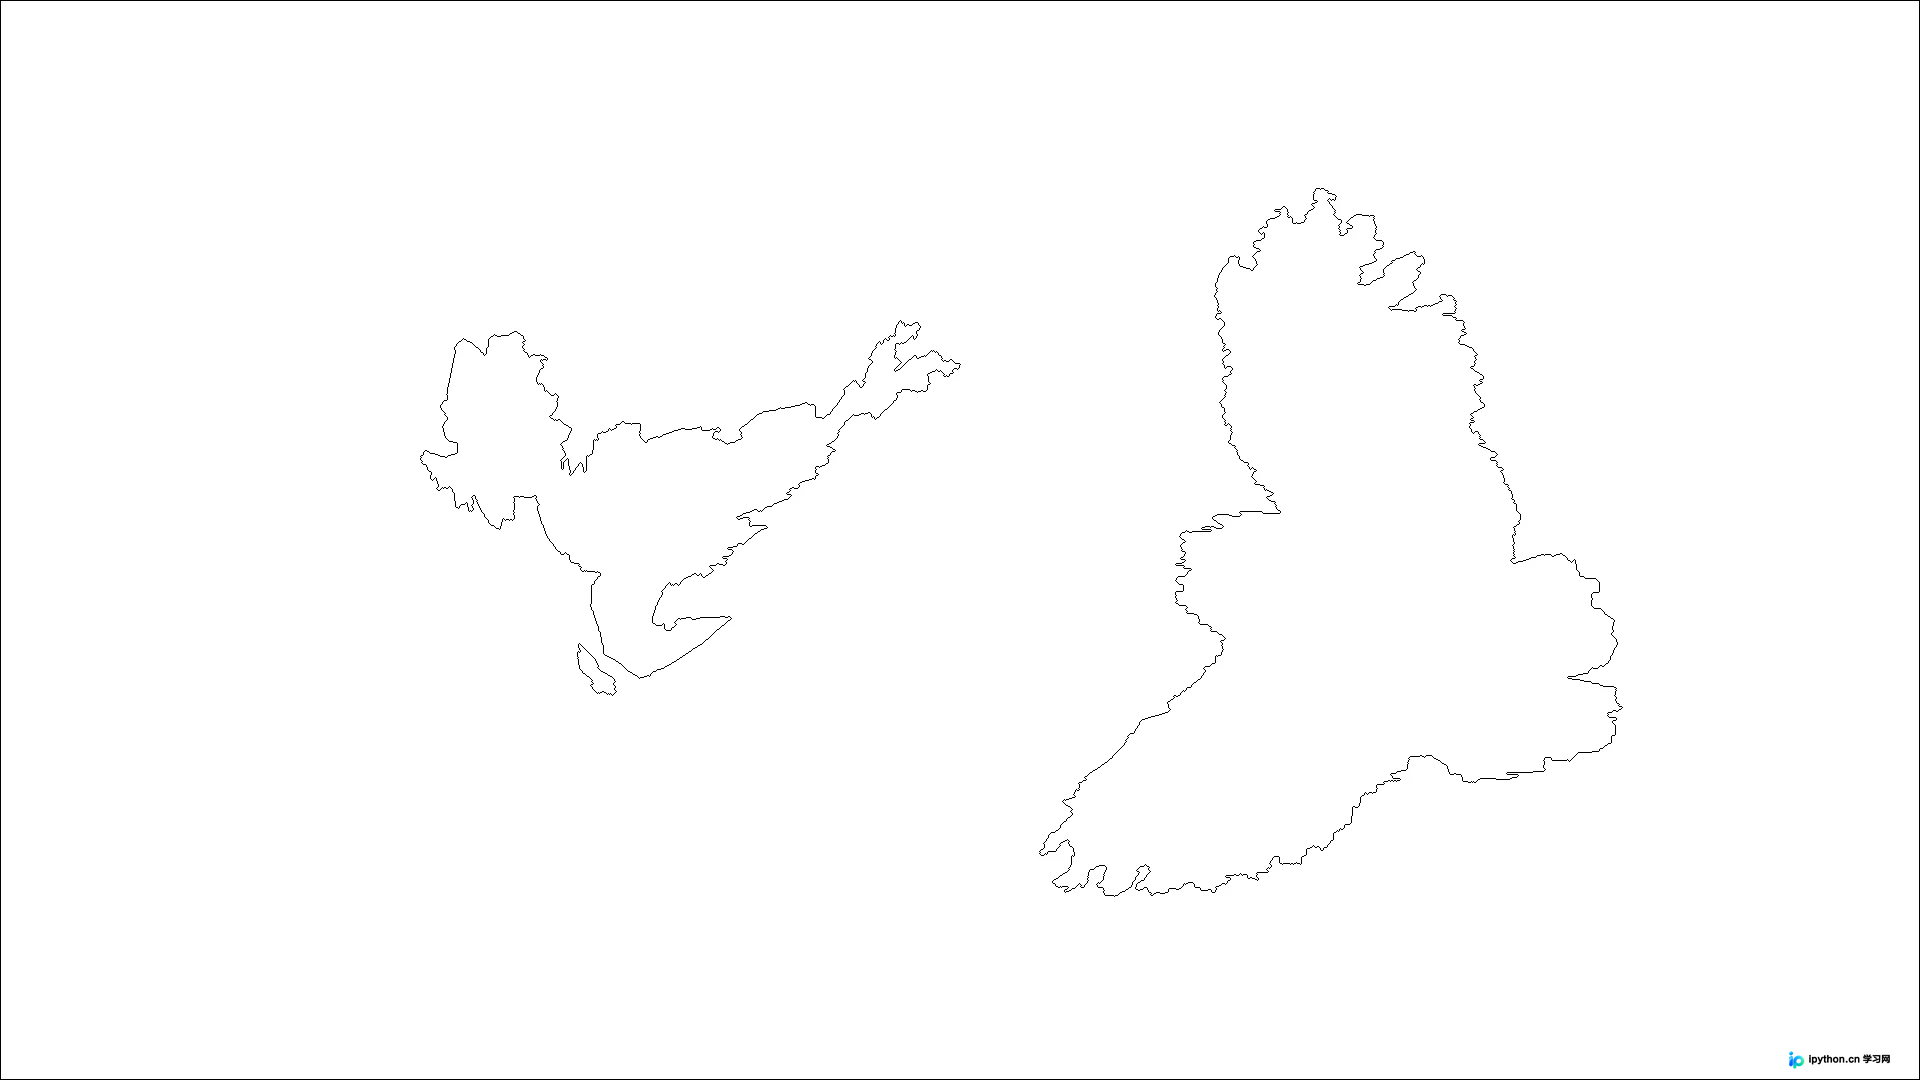
交互标记备选方案
若算法自动阈值难以区分复杂纹理,可改用几何绘图手动划定标记。入口为原始输入图像尺寸,通过 cv::rectangle 在图像边缘绘制背景标签(如 255),在中心区域绘制前景标签(如 1)。此方法绕过形态学迭代,适用于目标位置固定且背景统一的场景。操作后将自定义掩膜传入 setMarkers 即可触发分割。
// 标记背景像素(边缘留空区作为未知地带)
cv::Mat imageMask(image.size(), CV_8U, cv::Scalar(0));
cv::rectangle(imageMask, cv::Point(5, 5), cv::Point(image.cols-5, image.rows-5), cv::Scalar(255), 3);
// 标记前景像素(图像正中心方块)
cv::rectangle(imageMask, cv::Point(image.cols/2-10, image.rows/2-10), cv::Point(image.cols/2+10, image.rows/2+10), cv::Scalar(1), 10);

segmenter.setMarkers(imageMask);
segmenter.process(image);
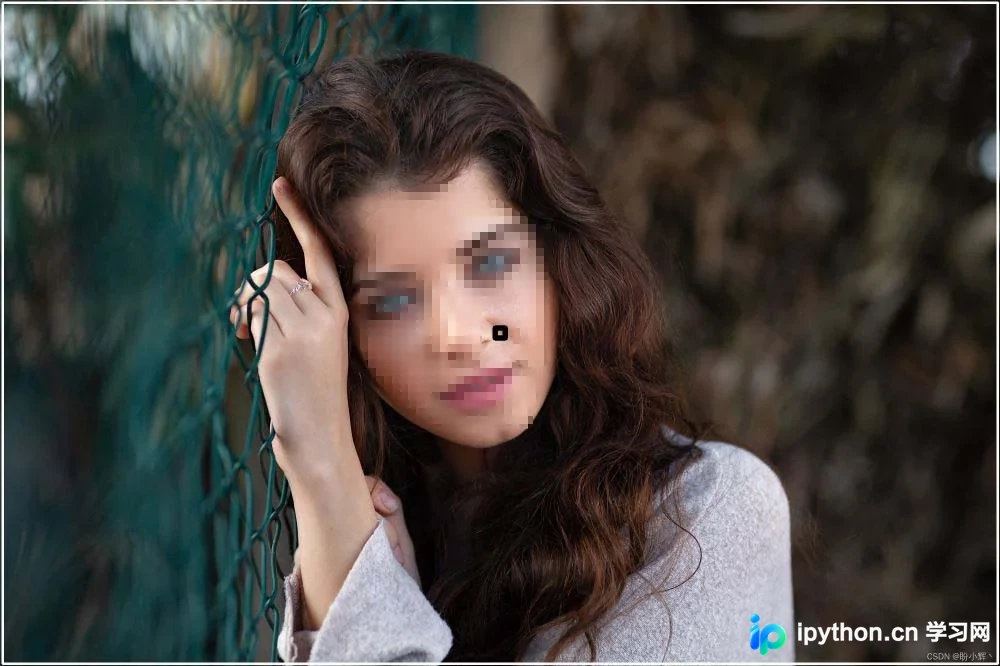
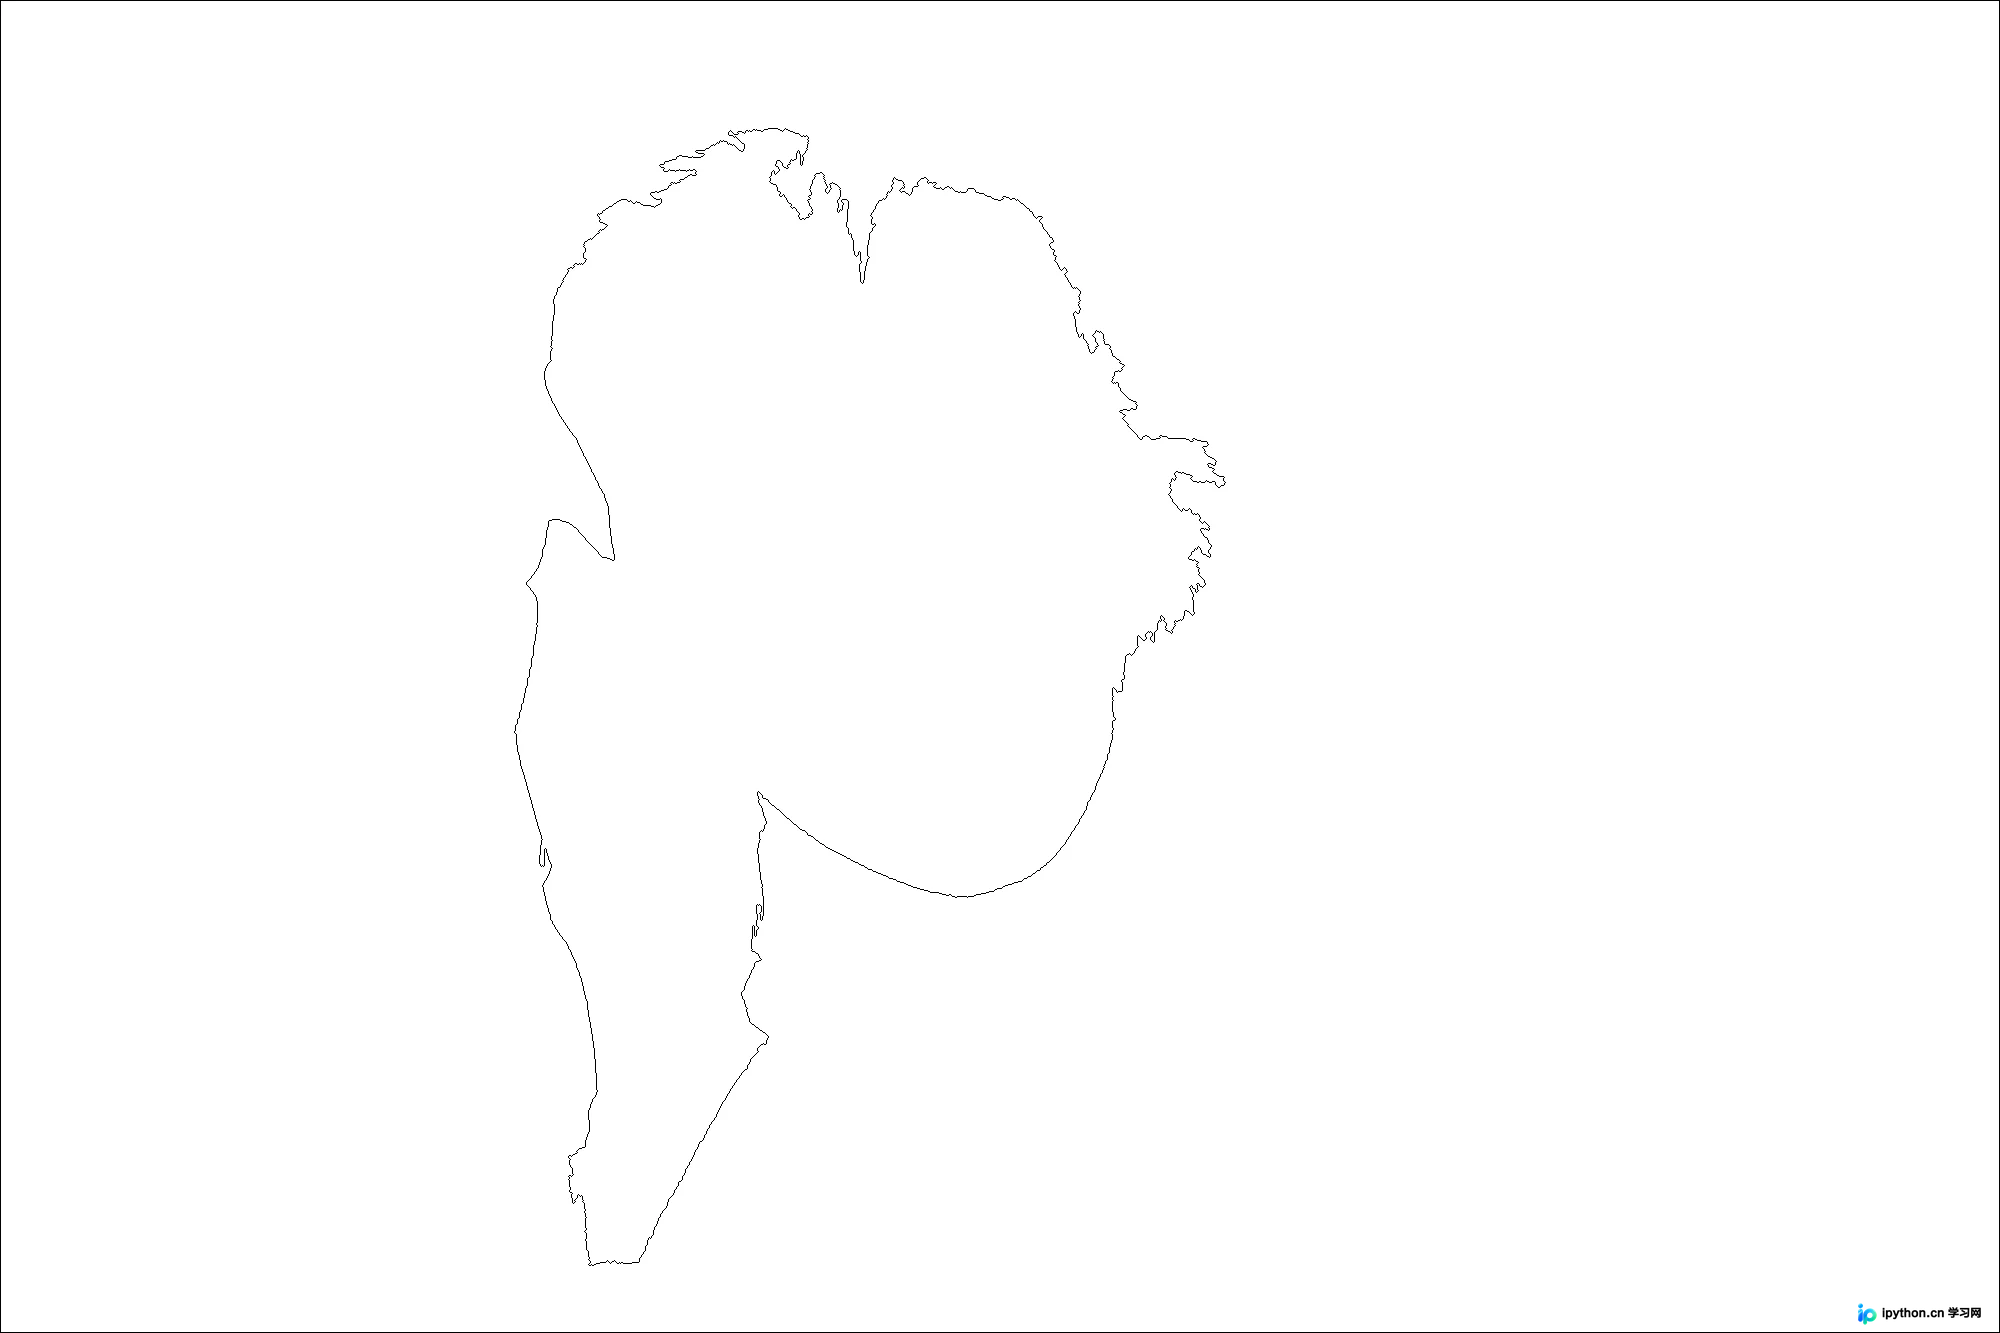
关键参数排错与优化建议
- 类型不匹配崩溃:
cv::watershed要求标记矩阵严格为CV_32S。若输入CV_8U直接传参,运行时将抛出断言错误。务必先调用convertTo转换。 - 边界值解读异常:成功分割后,
-1仅表示两个不同标签盆地的交界线。若需显示为可见线条,必须使用convertTo(tmp, CV_8U, 255, 255)进行饱和映射,否则负数会被截断为零。 - 侵蚀次数影响精度:腐蚀核半径决定前景标记的收缩程度。数值过大会吞噬对象细节,过小则残留背景噪声。建议根据图像分辨率在
3至6之间微调测试。
完整工程代码参考
以下为包含头文件声明与主控流程的完整 C++ 实现。包含图像读取、多阶段标记生成、算法调用及窗口可视化流程,可直接编译对接标准 OpenCV 环境。
#include <iostream>
#include <opencv2/core/core.hpp>
#include <opencv2/highgui/highgui.hpp>
#include <opencv2/imgproc/imgproc.hpp>

#if !defined WATERSHS
#define WATERSHS
class WatershedSegmentater {
    private:
        cv::Mat markers;
    public:
        void setMarkers(const cv::Mat& markerImage) {
            markerImage.convertTo(markers, CV_32S);
        }
        cv::Mat process(const cv::Mat& image) {
            cv::watershed(image, markers);
            return markers;
        }
        cv::Mat getSegmentation() {
            cv::Mat tmp;
            markers.convertTo(tmp, CV_8U);
            return tmp;
        }
        cv::Mat getWatersheds() {
            cv::Mat tmp;
            markers.convertTo(tmp, CV_8U, 255, 255);
            return tmp;
        }
};
#endif

int main() {
    cv::Mat image = cv::imread("1.png");
    if (!image.data) return 0;

    cv::Mat binary;
    binary = cv::imread("binary.png", 0);

    cv::Mat fg;
    cv::erode(binary, fg, cv::Mat(), cv::Point(-1, -1), 4);

    cv::Mat bg;
    cv::dilate(binary, bg, cv::Mat(), cv::Point(-1, -1), 4);
    cv::threshold(bg, bg, 1, 128, cv::THRESH_BINARY_INV);

    cv::Mat markers(binary.size(), CV_8U, cv::Scalar(0));
    markers = fg + bg;

    WatershedSegmentater segmenter;
    segmenter.setMarkers(markers);
    segmenter.process(image);

    cv::namedWindow("Original Image"); cv::imshow("Original Image", image);
    cv::namedWindow("Binary Image"); cv::imshow("Binary Image", binary);
    cv::namedWindow("Foreground Image"); cv::imshow("Foreground Image", fg);
    cv::namedWindow("Background Image"); cv::imshow("Background Image", bg);
    cv::namedWindow("Markers"); cv::imshow("Markers", markers);
    cv::namedWindow("Segmentation"); cv::imshow("Segmentation", segmenter.getSegmentation());
    cv::namedWindow("Watersheds"); cv::imshow("Watersheds", segmenter.getWatersheds());
    cv::waitKey();
    return 0;
}
总结
以上就是基于OpenCV分水岭算法进行图像分割的详细内容。该方案通过标记引导机制彻底解决了传统拓扑演算的碎片化难题,配合形态学预处理与边界映射工具,可稳定输出工业级分割掩膜。更多关于OpenCV高级图像处理的技术实践资料,请关注本站其它相关文章!
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









