

Golang sync.Mutex 源码深度解析:状态机、模式切换与调度原理

本文深入解析 Golang sync.Mutex 的内部实现机制,详细阐述其 state 与 sema 字段含义,解释无需初始化的零值设计原理。重点对比正常模式(抢占式)与饥饿模式(FIFO)的触发条件、转换逻辑及唤醒策略,并结合 Lock、Unlock、TryLock 方法的源码流程,揭示 Go 如何平衡并发公平性与性能。
sync.Mutex 的数据结构设计
在 Go 语言的 sync 包中,sync.Mutex 是最基础的互斥锁实现,sync.RWMutex 和 sync.WaitGroup 等高阶并发原语均依赖其底层机制。理解 Mutex 的核心在于掌握其内部数据结构:
type Mutex struct {
   state int32
   sema  uint32
}
该结构体仅包含两个字段:
- state (int32): 一个 32 位整数,用于存储当前锁的状态信息,包括锁标志、唤醒标志、饥饿模式标志以及阻塞 goroutine 的数量。
- sema (uint32): 代表一个信号量。信号量是无符号整数,操作系统提供原子性的自增/自减操作(PV操作)。Mutex 通过操作此信号量来实现 goroutine 的阻塞与唤醒。
state 状态位详解
state 的每一位都有特定含义,具体布局如下:
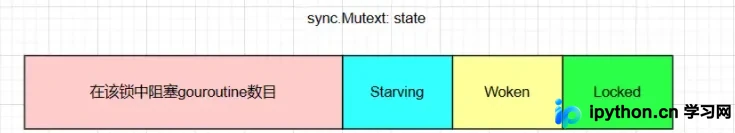
- 低三位 (Flags):
Locked(bit 0): 表示锁是否被持有。0 为未上锁,1 为上锁。Woken(bit 1): 表示是否存在正在争夺锁的 goroutine。0 为无,1 表示有新获取锁的 goroutine 是从等待队列中被唤醒的。Starving(bit 2): 表示锁的模式。0 为正常模式,1 为饥饿模式。- 高 29 位 (Waiter count): 记录当前在 Mutex 中阻塞等待的 goroutine 数量。
为什么 sync.Mutex 不需要初始化?
在 Go 语言中,当声明一个变量但未显式赋值时,它会获得该类型的“零值”。对于 struct 类型,所有字段的零值均为对应类型的零值:
int32的零值是 0。uint32的零值是 0。
因此,当我们仅声明 var m sync.Mutex 时,其内部状态等价于:{state: 0, sema: 0}。
根据前述 state 的定义,state = 0 意味着:Locked=0(未上锁)、Woken=0(无唤醒)、Starving=0(非饥饿模式),且等待者数量为 0。这恰好是锁处于空闲且就绪的正确初始状态。因此,开发者可以直接使用声明后的 Mutex,而无需调用 sync.NewMutex() 或进行额外初始化。
正常模式与饥饿模式的工作原理
Mutex 支持两种调度模式,旨在解决不同场景下的性能问题:
1. 正常模式 (Normal Mode) - 抢占式
这是 Mutex 的默认模式。在此模式下,锁的获取采用**抢占式 (Preemptive)** 策略:
- 当一个新请求锁的 goroutine 到来时,它会尝试与之前被唤醒、正在竞争锁的 goroutine 进行“接力”或“抢夺”。
- 由于新来的 goroutine 通常正在 CPU 上运行,而被唤醒的 goroutine 需要从内核态切回用户态,新 goroutine 往往能凭借惯性更快地获取锁。
- 潜在问题:如果持有锁的线程频繁释放并重新获取锁,等待队列中的老 goroutine 可能永远抢不过新来的 goroutine,导致“饥饿现象”,即某些 goroutine 长时间得不到执行。
2. 饥饿模式 (Starving Mode) - 非抢占式 (FIFO)
为解决上述饥饿问题,Go 1.9 引入了饥饿模式。在此模式下,锁的获取采用**非抢占式 (Non-preemptive/FIFO)** 策略:
- 锁直接交给等待队列中最先进入的 goroutine。
- 新请求锁的 goroutine 即使竞争成功,也不会打断正在排队的首个 goroutine,而是直接进入队列尾部等待。
- 优点:保证等待时间最长的 goroutine 优先获得锁,改善公平性。
3. 模式的切换逻辑
正常模式 → 饥饿模式
当一个 goroutine 在等待队列中阻塞超过 1ms 后,它会主动修改 state,将锁切换到饥饿模式。此时,后续的锁获取都将遵循 FIFO 原则。
饥饿模式 → 正常模式
饥饿模式会在以下任一条件满足时切换回正常模式:
- 阻塞队列中某个 goroutine 的等待时间**小于 1ms**(说明系统负载下降,恢复高效抢占)。
- 阻塞队列重新变为**空**(所有等待者都已获取锁,队列为空时自然回归正常模式)。
sync.Mutex 三大核心方法源码分析
第1步:Lock() - 获取锁
Lock() 方法分为快速路径和慢速路径。
快速上锁路径
若当前 state == 0(未上锁且无等待者),goroutine 会通过 CAS (Compare-And-Swap) 原子操作将 state 设为 1(加上 mutexLocked 标志)。若 CAS 成功,则直接返回,获取锁。
慢速上锁路径 (lockSlow)
若快速路径失败,进入 lockSlow:
- 自旋尝试: 在非饥饿态、自旋次数小于 4 次、多核环境且存在空工作队列的 P (Processor) 时,goroutine 会进行少量自旋,试图在锁被短暂释放时获取锁。
- 正常态处理:
- 将新状态标记为
locked。 - CAS 尝试更新 state。若 CAS 成功:
- 若旧状态 (
old) 既未锁定也非饥饿态,说明当前 goroutine 成功抢占,直接返回。 - 否则,调用
runtime_SemacquireMutex进入阻塞等待。
- 将新状态标记为
- 饥饿态处理: 若处于饥饿态,不竞争,直接调用
runtime_SemacquireMutex阻塞到队列头部等待唤醒。
第2步:Unlock() - 释放锁
Unlock() 同样分快慢路径,且必须确保当前锁处于上锁状态,否则触发 panic。
正常态解锁
- 检查等待队列是否为空(state 高位为 0):若是,直接减去
mutexLocked并返回。 - 若非空,通过 CAS 更新状态,然后调用
runtime_Semrelease(&m.sema, false, 1)。 - 随机唤醒: 第二个参数为
false表示从等待队列中**随机选择一个** goroutine 唤醒。这维持了正常模式的随机竞争特性。
饥饿态解锁
- 必然存在等待者。
- 调用
runtime_Semrelease(&m.sema, true, 1)。 - FIFO 唤醒: 第二个参数为
true表示按顺序唤醒队列中**第一个** goroutine。这确保了饥饿模式下的公平性。
第3步:TryLock() - 尝试非阻塞获取
TryLock() 用于在不阻塞的情况下尝试获取锁:
- 若当前处于饥饿态或已上锁,直接返回
false。 - 否则,通过 CAS 尝试将
state加上mutexLocked。若成功,返回true;否则返回false。
以上就是 Golang sync.Mutex 源码深度解析的详细内容,更多关于 Go语言并发编程互斥锁的资料请关注本站其它相关文章!
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









