

Python实现PID控制算法及仿真测试详解

本文详细介绍如何使用Python实现PID控制算法,并提供完整的测试代码与仿真结果。内容涵盖PID类的初始化、参数设置(P、I、D)及更新逻辑,通过模拟系统响应验证算法性能。文中包含完整的Python代码示例,展示如何配置比例、积分、微分参数,并利用Matplotlib绘制控制曲线,帮助开发者快速掌握PID算法在Python中的实际应用与调试方法。
Python PID控制器核心代码实现
首先实现PID控制器的核心类。该实现基于时间采样机制,通过计算当前误差、积分误差及微分误差来生成控制输出。初始化时需设定比例增益(Kp)、积分增益(Ki)、微分增益(Kd)以及采样时间(sample_time)。类中包含clear方法用于重置积分项、输出值及防积分饱和保护阈值(windup_guard)。update方法接收反馈值,计算误差并判断是否到达采样时间点,若到达则更新比例项、积分项(含防饱和处理)及微分项,最终计算并返回控制输出。此外,提供setKp、setKi、setKd等方法用于动态调整增益参数,以及setSampleTime和setWindup方法用于配置采样周期和保护阈值。
PID类初始化与参数更新逻辑
import time

class PID:
  def __init__(self, P=0.2, I=0.0, D=0.0):
    self.Kp = P
    self.Ki = I
    self.Kd = D
    self.sample_time = 0.00
    self.current_time = time.time()
    self.last_time = self.current_time
    self.clear()
  def clear(self):
    self.SetPoint = 0.0
    self.PTerm = 0.0
    self.ITerm = 0.0
    self.DTerm = 0.0
    self.last_error = 0.0
    self.int_error = 0.0
    self.windup_guard = 20.0
    self.output = 0.0
  def update(self, feedback_value):
    error = self.SetPoint - feedback_value
    self.current_time = time.time()
    delta_time = self.current_time - self.last_time
    delta_error = error - self.last_error
    if (delta_time >= self.sample_time):
      self.PTerm = self.Kp * error#比例
      self.ITerm += error * delta_time#积分
      if (self.ITerm < -self.windup_guard):
        self.ITerm = -self.windup_guard
      elif (self.ITerm > self.windup_guard):
        self.ITerm = self.windup_guard
      self.DTerm = 0.0
      if delta_time > 0:
        self.DTerm = delta_error / delta_time
      self.last_time = self.current_time
      self.last_error = error
      self.output = self.PTerm + (self.Ki * self.ITerm) + (self.Kd * self.DTerm)
  def setKp(self, proportional_gain):
    self.Kp = proportional_gain
  def setKi(self, integral_gain):
    self.Ki = integral_gain
  def setKd(self, derivative_gain):
    self.Kd = derivative_gain
  def setWindup(self, windup):
    self.windup_guard = windup
  def setSampleTime(self, sample_time):
    self.sample_time = sample_time
PID算法仿真测试与代码解析
接下来进行PID算法的测试与仿真验证。测试代码导入PID模块、时间模块、Matplotlib及NumPy等库,旨在模拟一个传递函数系统在前9秒保持零输出,随后设定目标值为1的情况。test_pid函数定义了一个仿真循环,在循环中不断调用PID的update方法获取输出,并将输出累加到反馈变量中。当迭代次数超过9次时,将PID的目标设定值(SetPoint)设为1。通过记录时间、反馈值和设定值列表,最终利用Matplotlib绘制时间-反馈曲线和设定值曲线,以可视化方式展示PID控制系统的响应过程。主程序中调用test_pid函数,传入特定的P、I、D参数及仿真长度L=80进行验证。
测试函数设计与Matplotlib绘图实现
import PID
import time
import matplotlib
matplotlib.use("TkAgg")
import matplotlib.pyplot as plt
import numpy as np
from scipy.interpolate import spline
#这个程序的实质就是在前九秒保持零输出,在后面的操作中在传递函数为某某的系统中输出1

def test_pid(P = 0.2, I = 0.0, D= 0.0, L=100):
  """Self-test PID class

  .. note::
    ...
    for i in range(1, END):
      pid.update(feedback)
      output = pid.output
      if pid.SetPoint > 0:
        feedback += (output - (1/i))
      if i>9:
        pid.SetPoint = 1
      time.sleep(0.02)
    ---
  """
  pid = PID.PID(P, I, D)

  pid.SetPoint=0.0
  pid.setSampleTime(0.01)

  END = L
  feedback = 0

  feedback_list = []
  time_list = []
  setpoint_list = []

  for i in range(1, END):
    pid.update(feedback)
    output = pid.output
    if pid.SetPoint > 0:
      feedback +=output# (output - (1/i))控制系统的函数
    if i>9:
      pid.SetPoint = 1
    time.sleep(0.01)

    feedback_list.append(feedback)
    setpoint_list.append(pid.SetPoint)
    time_list.append(i)

  time_sm = np.array(time_list)
  time_smooth = np.linspace(time_sm.min(), time_sm.max(), 300)
  feedback_smooth = spline(time_list, feedback_list, time_smooth)
  plt.figure(0)
  plt.plot(time_smooth, feedback_smooth)
  plt.plot(time_list, setpoint_list)
  plt.xlim((0, L))
  plt.ylim((min(feedback_list)-0.5, max(feedback_list)+0.5))
  plt.xlabel('time (s)')
  plt.ylabel('PID (PV)')
  plt.title('TEST PID')

  plt.ylim((1-0.5, 1+0.5))

  plt.grid(True)
  plt.show()

if __name__ == "__main__":
  test_pid(1.2, 1, 0.001, L=80)
#  test_pid(0.8, L=50)
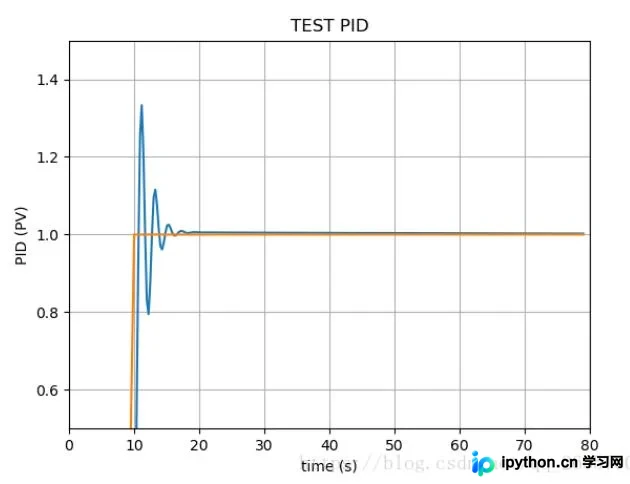
仿真结果分析与曲线解读
仿真测试完成后,程序将显示生成的控制曲线图。图表横轴为时间(秒),纵轴为PID输出值(PV)。图中包含反馈平滑曲线、设定值曲线及误差平滑曲线,直观反映系统从初始状态到目标值的动态响应过程。通过观察曲线,可以评估PID参数(如P=1.2, I=1, D=0.001)对系统稳定性、响应速度和超调量的影响,从而为实际工程应用中的参数整定提供参考。
总结与应用建议
以上Python实现PID算法及测试的完整示例已分享完毕。该代码提供了从算法实现到仿真测试的全流程,适用于学习和研究PID控制在Python环境下的应用。读者可根据实际系统特性调整参数和仿真模型,以优化控制性能。希望此示例能为相关开发者提供有价值的参考,欢迎进一步探讨与技术支持。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









