

Python图像处理实战:OpenCV与Pillow库详解

本文深入解析Python中两大主流图像处理库OpenCV与Pillow。从图像读写、显示到保存,详细讲解OpenCV的BGR格式及坐标系统。重点演示图像平移、旋转与缩放的实现原理及代码,涵盖齐次坐标变换矩阵、插值算法等核心概念,帮助开发者掌握计算机视觉基础操作。
一、简介
在开发计算机视觉应用时,图像的读取、写入及预处理是基础且关键的环节。本文将重点介绍Python生态中两个广泛使用的图像处理库:OpenCV和Pillow,解析它们的功能特性与应用场景。
OpenCV全称为Open Source Computer Vision Library,最初由英特尔公司资助开发,是一个开源的计算机视觉库。
- 该库底层主要由C函数和少量C++类构成,实现了多种通用的图像处理与计算机视觉算法,涵盖特征检测与跟踪、运动分析、目标分割与识别以及3D重建等领域。
- 作为基于C/C++编写的跨平台开源软件,OpenCV支持Linux、Windows、Android和macOS等多种操作系统。同时,它提供了Python、Ruby、MATLAB等多语言接口,极大地扩展了其在图像处理与计算机视觉算法实现中的应用范围。
1.1 图像处理-OpenCV
OpenCV采用模块化架构设计,主要包含以下核心模块:
- 【core】核心功能模块,提供OpenCV基本数据结构、动态数据结构、绘图函数、数组操作相关函数、辅助功能与系统函数及宏,以及与OpenGL的互操作支持。
- 【imgproc】图像处理模块,涵盖线性与非线性图像滤波、几何变换、图像转换、直方图处理、结构分析与形状描述、运动分析及对象跟踪、特征检测与目标检测等功能。
- 【features2D】二维特征模块,专注于特征检测与描述,包括各类特征检测器及描述符提取器的实现。
- 【highGUI】高层图形用户界面模块,提供媒体I/O输入输出、视频捕捉、图像和视频的编解码以及图形交互界面接口等功能。
1.2 图像处理- PIL和Pillow
Pillow是Python 2时代第三方图像处理库PIL的后续版本。随着Python 3的普及,PIL被移植并更名为Pillow,以适配新版Python环境。与OpenCV类似,Pillow也采用模块化结构,主要包含以下组件:
- 【Image】图像功能模块,支持图像的读写、混合、缩放、裁剪及旋转操作。
- 【ImageFilter】图像滤波模块,提供多种图像滤波核的实现。
- 【ImageEnhance】图像增强模块,涵盖色彩、亮度、对比度及清晰度的增强功能。
- 【ImageDraw】图像绘制模块,支持几何形状与文字的绘制。
二、常用图像类型
2.1 二值图像
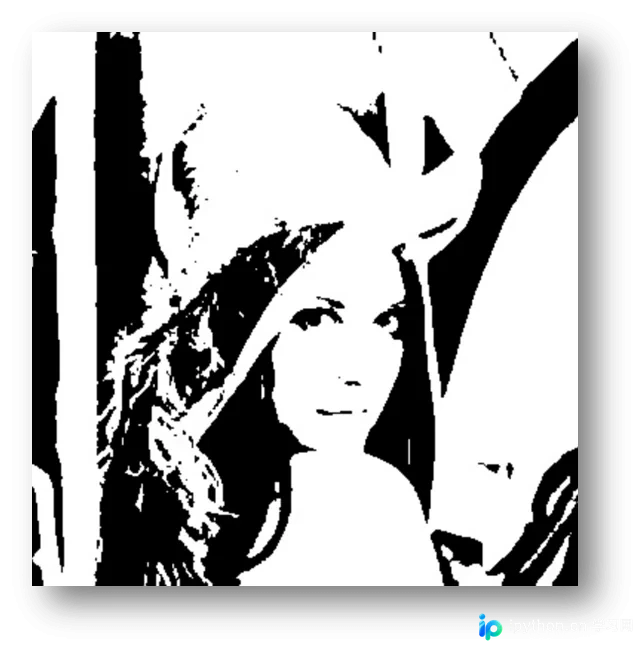
二值图像仅包含黑白两种颜色,如参考图所示。图像中每个像素的值非黑即白,无中间过渡色。因此,二值图像的像素值仅为0或1,其中0代表黑色,1代表白色。
2.2 灰度图像
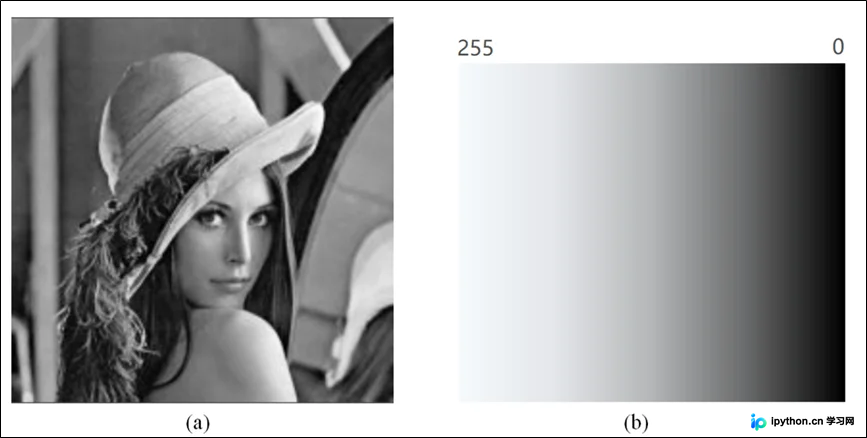
- 灰度图像仅表达图像的亮度信息,不包含颜色信息,如参考图(a)所示。
- 在灰度图像中,每个像素点仅包含一个量化的灰度级(即灰度值)。
- 像素点的亮度水平如参考图(b)所示。通常使用1字节(8位二进制数)存储灰度值,因此灰度值的范围用正整数表示为0至255。
2.3 RGB图像
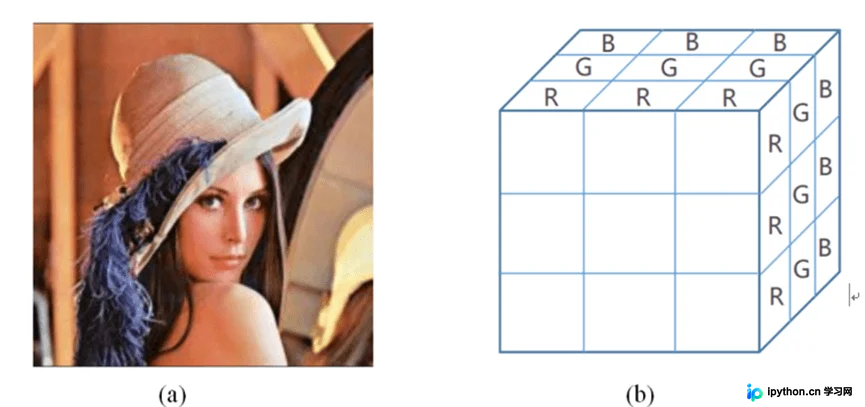
- RGB(Red、Green、Blue)图像如参考图(a)所示,可视为由多个RGB像素点组成的集合。
- 每个彩色像素点由R、G、B三种颜色通道构成,如参考图(b)所示,其本质是一个三维数组。
- 在RGB颜色空间中,任意色光均可通过R、G、B三色不同分量的相加混合合成。
2.4 常用颜色空间简介
实际应用中存在多种颜色空间,通常使用三个独立变量来描述颜色,例如RGB、HSV、YUV等。
不同颜色空间之间可以相互转换,OpenCV提供了cv2.cvtColor函数来实现颜色空间的转换。
• cv2.COLOR_BGR2GRAY
• cv2.COLOR_BGR2RGB
• cv2.COLOR_BGR2HSV
• cv2.COLOR_BGR2YUV
• cv2.COLOR_BGR2HLS
三、OpenCV图像读写与显示
使用OpenCV库处理数字图像时,基础操作主要包括图像的读取、显示和保存。
在OpenCV库中,图像数据以NumPy数组的形式进行存储和处理。
3.1 读入图像
在Python的OpenCV中,使用cv2.imread()函数读取图像数据,其基本调用格式如下:cv2.imread(filename, flags)。
在默认情况下,通过cv2.imread()函数读取图像数据时,
获取的是3通道的彩色图像,像素值为8位非负整数,图像数据以NumPy中的ndarray对象形式存在。
若将cv2.imread()的读取模式设置为cv2.IMREAD_GRAYSCALE,则读取到的图像为单通道的灰度图。
需要注意的是,OpenCV读取彩色图像时的颜色通道顺序为BGR(蓝、绿、红),而非常用的RGB(红、绿、蓝)顺序。
在OpenCV中,读取到的图像数组维度可表示为:
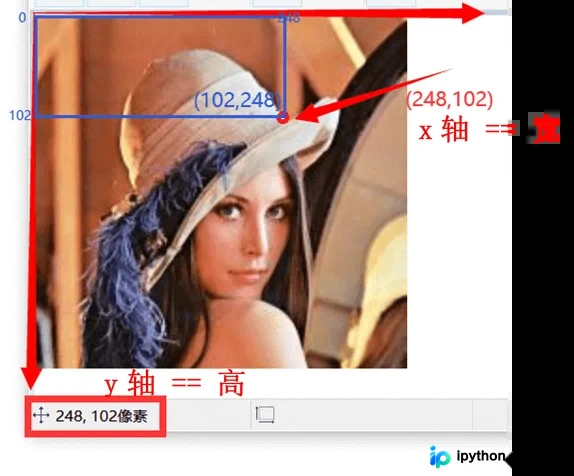
(高,宽,通道数),即(height, width, channel)。OpenCV的图像坐标系与常规数学坐标系不同,其坐标原点位于图像的左上角。
• 在Windows【画图】工具中,帽檐红点的坐标为(248, 102),但在OpenCV中该像素位置应为(102, 248)。
• X轴对应列位置,即图像宽度
• Y轴对应行位置,即图像高度
3.2 显示图像
- 在OpenCV中,使用cv2.imshow()函数显示图像数据,其基本调用格式如下:
- cv2.imshow(winname, img)
- 在OpenCV中,通过cv2.waitKey()函数设置图像窗口的显示时长,其基本调用格式如下:
- cv2.waitKey([,delay])
- waitKey函数的作用是等待用户按键触发图像显示结束。若用户按下按键或超过设定的时间,则退出图像展示。
- cv2.waitKey(0)的作用是使程序保持在显示图像的状态,直到用户按键。若未添加cv2.waitKey(0),程序运行结束后图像显示窗口会自动关闭,导致图像一闪而过。
3.3 写出图像
- 在OpenCV中,使用cv2.imwrite()函数保存图像数据,其基本调用格式如下:
- cv2.imwrite(filename, img)
import cv2
import matplotlib.pyplot as plt
import numpy
# 读写图像
img = cv2.imread(filename='lena.jpg', flags=cv2.IMREAD_GRAYSCALE)
img.shape
# (377, 373)
img.dtype
# dtype('uint8')
# 图像展示
cv2.imshow(winname='lena', mat=img)
cv2.waitKey(0)
# 图像保存
cv2.imwrite(filename='test_img.jpg', img=img)
四、图像几何变换
4.1 图像平移
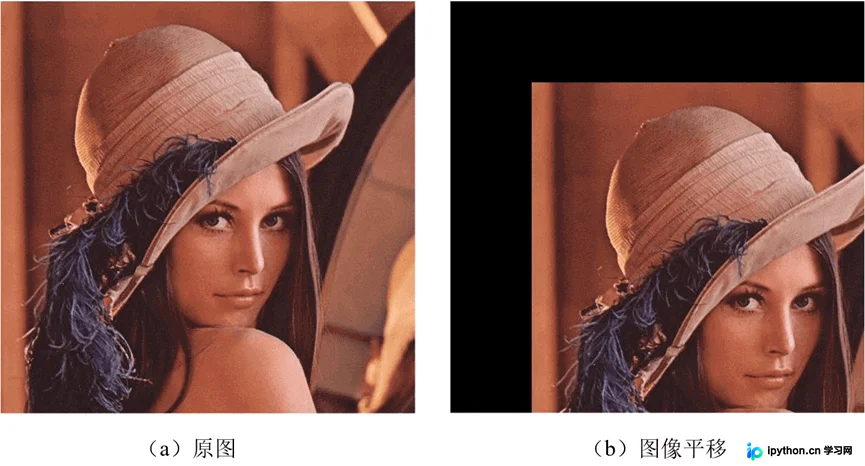
图像平移变换将图像中所有像素点按照给定的偏移量,在水平方向(沿x轴)或垂直方向(沿y轴)进行移动,这是图像几何变换中较为简单的一种操作。
图像平移原理示意图如参考图所示。
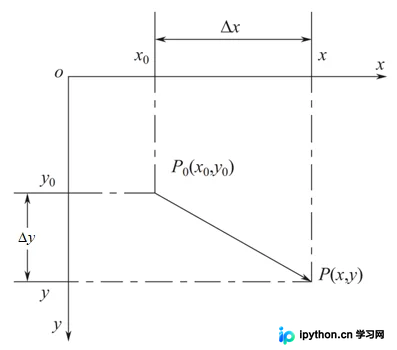
假设对点P_0 (x_0,y_0)进行平移后得到点P(x,y),其中x方向的平移量为∆x,y方向的平移量为∆y,则点P(x,y)的坐标计算如下式所示。
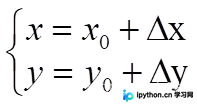
利用齐次坐标表示图像平移变换前后点P_0 (x_0,y_0)到点P(x,y)的关系如参考公式所示。
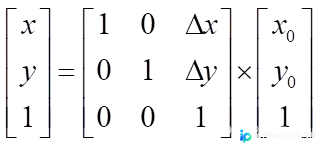
实现步骤如下:
1. 定义平移变换矩阵:例如:np.float32([[1,0,50], [0,1,100]])
• [1,0,50]表示在x轴方向移动50个单位
• [0,1,100]表示在y轴方向移动100个单位
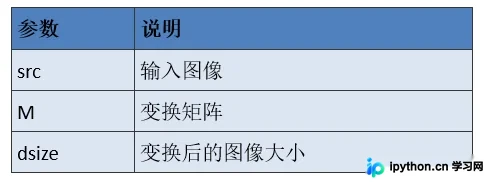
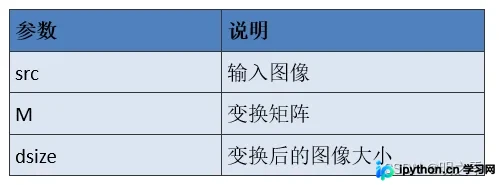
2. 执行转换:cv2.warpAffine (src, M, dsize)
通过OpenCV实现图像平移操作,结果如参考图所示,其中(a)为原图,(b)为平移后的图像。
import cv2
import matplotlib.pyplot as plt
import numpy as np
img = cv2.imread('lena.jpg')
height, width, channel = img.shape
# 图像平移
# 1、定义平移变换矩阵
M = np.float32([[1,0,50], [0,1,100]])
# 2、执行平移变换
img_tran = cv2.warpAffine(src=img, M=M, dsize=(height, width))
cv2.imshow('image translation', img_tran)
cv2.waitKey(0)
4.2 图像旋转
图像旋转(Rotation)是指图像以某一点为中心旋转一定角度,从而形成一幅新图像的过程。通常以图像中心为圆心进行旋转,将图像中所有像素点旋转相同的角度。
图像旋转原理如参考图所示,将点(x_0,y_0)绕原点o顺时针旋转至点(x_1,y_1),其中a为旋转角,r为点(x_0,y_0)到原点的距离,b为原点o到点(x_0,y_0)的线段与x轴之间的夹角。在旋转过程中,距离r保持不变。
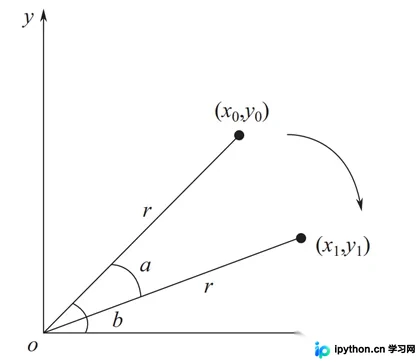
设旋转前,x_0、y_0的坐标分别为x_0=r cosb、y_0=r sinb,当旋转a角度后,坐标x_1、y_1的值计算如下式所示。
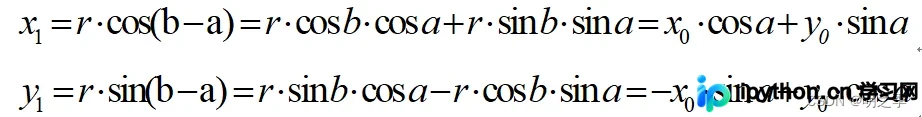
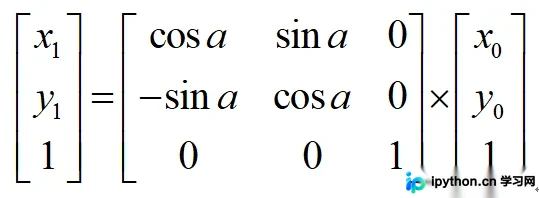
上述公式的矩阵形式如参考公式所示。
实现步骤如下:
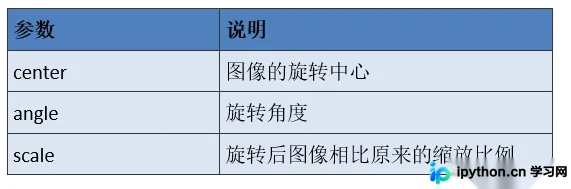
1. 计算旋转变换矩阵: cv2.getRotationMatrix2D (center, angle, scale)
2. 执行转换:cv2.warpAffine (src, M, dsize)
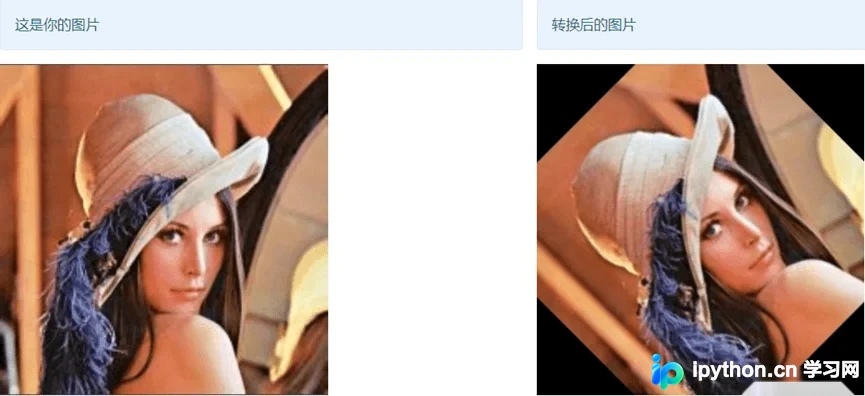
通过OpenCV实现图像旋转,得到的效果如参考图所示。
# 图像旋转
# 1、定义旋转变换矩阵
M = cv2.getRotationMatrix2D(center=(height*0.5, width*0.5), # 旋转的中心位置坐标
                            angle=45,   # 旋转的角度
                            scale=0.8   # 缩放比例
                            )
# 2、执行旋转变换
img_rotation = cv2.warpAffine(img, M, dsize=(height,width))
cv2.imshow('image_rotation', img_rotation)
cv2.waitKey(0)
4.3 图像缩放
图像比例缩放是指将给定图像在x轴方向按比例缩放f_x倍,在y轴方向按比例缩放f_y倍,从而获得一幅新图像。如果f_x=f_y,即x轴和y轴方向的缩放比率相同,称为全比例缩放。如果f_x≠f_y,图像的比例缩放会改变原始图像像素间的相对位置,产生几何畸变。
在OpenCV中,cv2.resize(src, dsize, fx, fy, interpolation)函数可实现图像缩放。
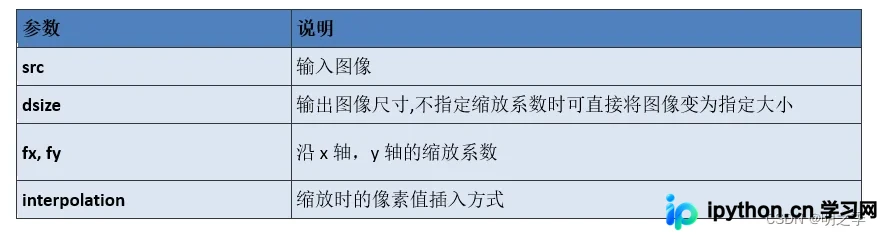
具体实现图像缩放有多种插值方法,OpenCV的resize函数提供了以下5种常见方法:
• 最邻近插值:cv2.INTER_NEAREST
• 双线性插值:cv2.INTER_LINEAR
• 区域插值:cv2.INTER_AREA
• 三次样条插值:cv2.INTER_CUBIC
• Lanczos插值:cv2.INTER_LANCZOS4
# 图像缩放
# 1、直接指定缩放大小
img_res = cv2.resize(img, dsize=(244,244))
img_res.shape
# (244, 244, 3)
cv2.imshow('image_resize', img_res)
cv2.waitKey(0)
# 2、最近邻插值
img_near = cv2.resize(img, dsize=None, fx=1.5, fy=1,
                     interpolation=cv2.INTER_NEAREST)
cv2.imshow('img_near', img_near)
cv2.waitKey(0)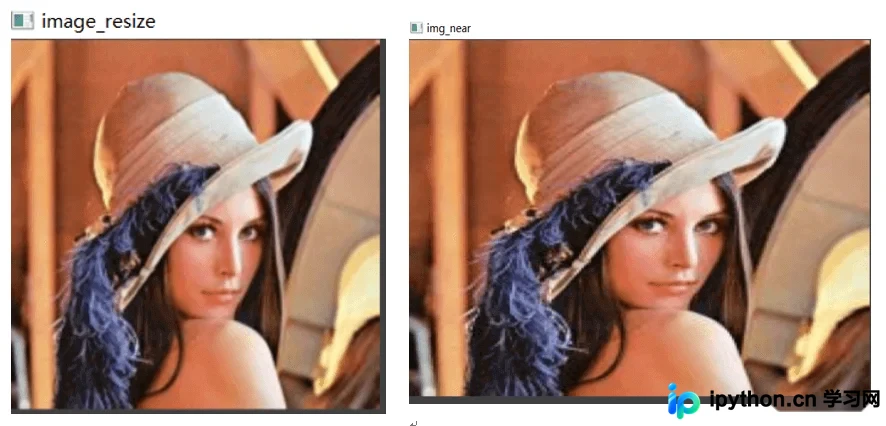
到此这篇关于Python详细讲解图像处理的而两种库OpenCV和Pillow的文章就介绍到这了,更多相关Python图像处理内容请搜索本站以前的文章或继续浏览下面的相关文章希望大家以后多多支持本站!
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









