

OpenCV3.3与Python3.6实现图片高斯模糊处理

发布时间:2026-10-14| 4人浏览过
本文介绍如何使用OpenCV3.3和Python3.6实现图片高斯模糊。高斯模糊通过图像与正态分布卷积降低噪声并减少细节,常用于预处理。文章包含原理说明、添加高斯噪声的代码实现以及模糊效果对比,提供完整Python示例供参考。
OpenCV Python高斯模糊实现
本教程展示了基于OpenCV3.3和Python3.6的图片高斯模糊实现代码,供读者参考学习。
高斯模糊原理
高斯模糊
高斯模糊(Gaussian Blur)是一种常用的图像平滑技术,旨在减少图像噪声并降低细节层次。经过该处理后的图像呈现出类似透过半透明屏幕观察的效果,与镜头焦外成像(散景)及普通照明阴影有显著区别。在计算机视觉领域,高斯模糊常作为预处理步骤,用于增强图像在不同尺度下的表现(涉及尺度空间表示与实现)。从数学角度看,高斯模糊即图像与正态分布函数的卷积。因正态分布亦称高斯分布,故得名。此外,高斯函数的傅立叶变换仍为高斯函数,这使得高斯模糊在图像处理中表现为低通滤波器。
高斯模糊的核心原理在于“模糊”操作,即重新计算图像中每个像素的值。具体做法是将每个像素的值替换为其周围像素的平均值,从而实现平滑效果。
代码实现与效果演示
# 高斯模糊
#     高斯模糊
#     操作
#     cv2.GaussianBlur(image, (135, 135), 0)  #(5, 5)表示高斯矩阵(高斯内核)的长与宽都是5(必须为奇数),标准差取0

import cv2
import numpy as np

def clamp(pv):  #保证 RGB三色值的数值不超过255
    if pv>255:
        return 255
    if pv<0:
        return 0
    else:
        return pv

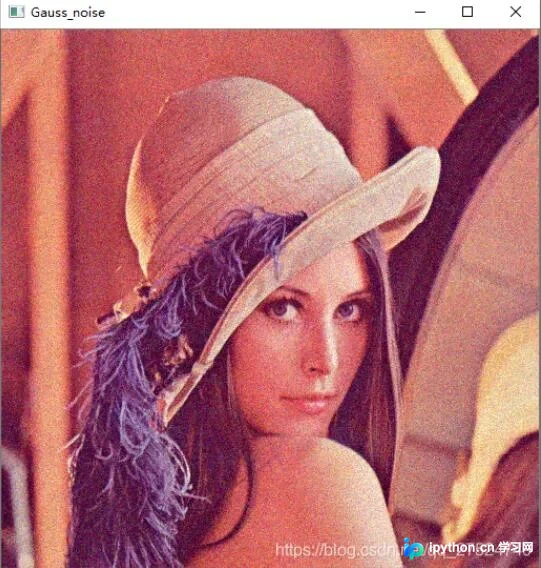
def gaussian_noise(image):  #给图片加一些噪声,高斯噪声
    h, w, c = image.shape  #获取三个值,高度、宽度、深度
    for row in range(h):  #在宽度、 高度中遍历进行像素点RGB的赋值
        for col in range(w):
            s=np.random.normal(0, 20, 3)  #获取随机数  3个数的数组
            b = image[row, col, 0]  # blue   原来的蓝色值
            g = image[row, col, 1]  # green
            r = image[row, col, 2]  # red
            image[row, col, 0] = clamp(b + s[0])  #加上处理赋值
            image[row, col, 1] = clamp(g + s[1])
            image[row, col, 2] = clamp(r + s[2])
    cv2.imshow("Gauss_noise", image)

print("--------Hello Python--------")
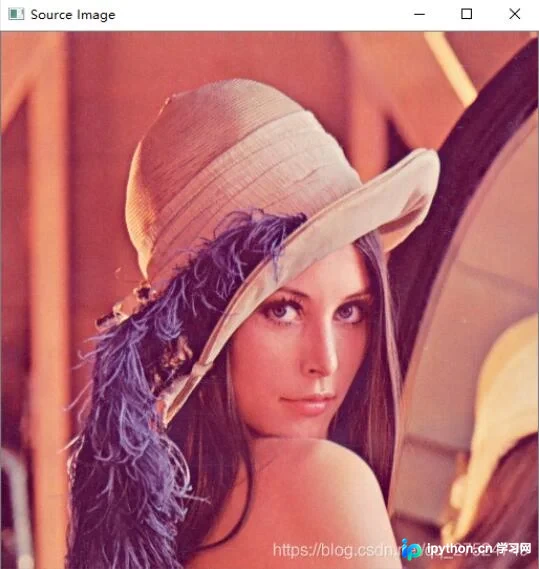
src=cv2.imread("lena.jpg")
cv2.imshow("Source Image",src)
t1=cv2.getTickCount()#获取时间值
gaussian_noise(src)
t2=cv2.getTickCount()#获取时间值
time=(t2-t1)/cv2.getTickFrequency()#计算出时间(s)
print("所用时间:%s"%(time*1000))

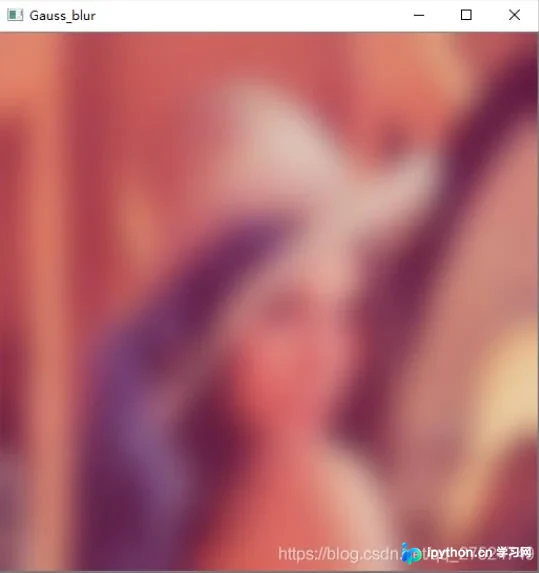
dst = cv2.GaussianBlur(src, (2555,2555), 15)#进行高斯模糊处理
cv2.imshow("Gauss_blur",dst)

cv2.waitKey(0)
cv2.destroyAllWindows()
(1)原图:
(2)高斯噪声图片
(3)高斯模糊效果
以上就是本文的全部内容,希望对大家的学习有所帮助,也希望大家多多支持本站。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









