

Python+OpenCV实现基于背景差分法的运动检测

发布时间:2026-10-13| 5人浏览过
本文介绍使用Python和OpenCV库实现基础运动检测的方法。核心思路是通过计算当前帧与预设背景帧的像素差异来识别移动目标。文章提供了完整的摄像头捕获、图像预处理(灰度化、高斯滤波)及轮廓检测代码,并分析了该方法在光线变化环境下的局限性。
目标跟踪旨在对摄像头视频流中的移动物体进行精确定位,这一技术在众多领域具有广泛应用价值。作为计算机视觉的关键任务,实时目标跟踪服务于监控系统、感知型用户界面、增强现实应用、基于对象的视频压缩技术以及辅助驾驶系统等多个场景。
实现视频目标跟踪的策略多样,需根据具体场景选择合适算法。若需跟踪所有移动物体,利用帧间差异法较为有效;若专门跟踪视频中的人手,基于皮肤颜色分布的均值漂移算法则是更优解;而在已知目标部分特征的情况下,模板匹配技术则能提供良好的跟踪效果。
本文代码示例旨在演示一种基础的运动检测实现方案。
该方案的核心逻辑在于计算“背景帧”与后续其他视频帧之间的像素差异。
尽管这种方法的检测效果尚可,但其存在明显局限:必须预先设置背景帧。特别是在室外环境中,光照条件的动态变化极易引发误检测,导致系统稳定性受限。
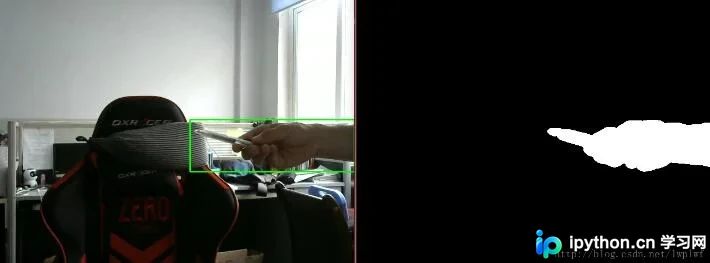
import cv2
import numpy as np

camera = cv2.VideoCapture(0) # 参数0表示第一个摄像头
# 判断视频是否打开
if (camera.isOpened()):
  print('Open')
else:
  print('摄像头未打开')

# 测试用,查看视频size
size = (int(camera.get(cv2.CAP_PROP_FRAME_WIDTH)),
    int(camera.get(cv2.CAP_PROP_FRAME_HEIGHT)))
print('size:'+repr(size))

es = cv2.getStructuringElement(cv2.MORPH_ELLIPSE, (9, 4))
kernel = np.ones((5, 5), np.uint8)
background = None

while True:
  # 读取视频流
  grabbed, frame_lwpCV = camera.read()
  # 对帧进行预处理,先转灰度图,再进行高斯滤波。
  # 用高斯滤波进行模糊处理,进行处理的原因:每个输入的视频都会因自然震动、光照变化或者摄像头本身等原因而产生噪声。对噪声进行平滑是为了避免在运动和跟踪时将其检测出来。
  gray_lwpCV = cv2.cvtColor(frame_lwpCV, cv2.COLOR_BGR2GRAY)
  gray_lwpCV = cv2.GaussianBlur(gray_lwpCV, (21, 21), 0)

  # 将第一帧设置为整个输入的背景
  if background is None:
    background = gray_lwpCV
    continue
  # 对于每个从背景之后读取的帧都会计算其与北京之间的差异,并得到一个差分图(different map)。
  # 还需要应用阈值来得到一幅黑白图像,并通过下面代码来膨胀(dilate)图像,从而对孔(hole)和缺陷(imperfection)进行归一化处理
  diff = cv2.absdiff(background, gray_lwpCV)
  diff = cv2.threshold(diff, 25, 255, cv2.THRESH_BINARY)[1] # 二值化阈值处理
  diff = cv2.dilate(diff, es, iterations=2) # 形态学膨胀

  # 显示矩形框
  image, contours, hierarchy = cv2.findContours(diff.copy(), cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE) # 该函数计算一幅图像中目标的轮廓
  for c in contours:
    if cv2.contourArea(c) < 1500: # 对于矩形区域,只显示大于给定阈值的轮廓,所以一些微小的变化不会显示。对于光照不变和噪声低的摄像头可不设定轮廓最小尺寸的阈值
      continue
    (x, y, w, h) = cv2.boundingRect(c) # 该函数计算矩形的边界框
    cv2.rectangle(frame_lwpCV, (x, y), (x+w, y+h), (0, 255, 0), 2)

  cv2.imshow('contours', frame_lwpCV)
  cv2.imshow('dis', diff)

  key = cv2.waitKey(1) & 0xFF
  # 按'q'健退出循环
  if key == ord('q'):
    break
# When everything done, release the capture
camera.release()
cv2.destroyAllWindows()
以上为本文的全部内容,希望能为读者的学习提供有益参考,同时也欢迎大家对本站给予支持。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









